
Google สร้างรากฐาน AI Agent ยกระดับห้องปฏิบัติการชีวภาพอัตโนมัติ
ระบบ Frontier AI มีศักยภาพที่จะพลิกโฉมการวิจัยทางชีวภาพและการค้นพบยาด้วยการนำทางในพื้นที่การค้นหาขนาดมหาศาลอย่างชาญฉลาด วิสัยทัศน์ระยะยาวของเราคือการสร้าง AI Agent ที่ไม่เพียงแค่คิดหรือวิเคราะห์ แต่ยังสามารถดำเนินการทดลองในห้องปฏิบัติการเพื่อทดสอบสมมติฐาน เรียนรู้จากผลลัพธ์ และปรับปรุงตัวเองภายใต้การกำกับดูแลของมนุษย์
การจะไปถึงจุดนั้นต้องแก้ปัญหาสำคัญสองประการ คือ การทำให้โมเดลเข้าใจเรขาคณิต 3 มิติและสถานะทางกายภาพของหุ่นยนต์ในห้องปฏิบัติการเปียก (Wet Lab) และการเร่งความเร็วการทดลองในโลกจริงให้ทันกับการสร้างสมมติฐานของ AI เพื่อไม่ให้การอ่านค่ากลายเป็นคอขวดของการวิจัย
ในโพสต์นี้ เราจะแบ่งปันโปรเจกต์วิจัยสามโครงการที่เน้นความคืบหน้าในการเชื่อมช่องว่างระหว่างการสำรวจด้วย AI แบบ in-silico และการทดลองในห้องปฏิบัติการจริง ได้แก่:
- การช่วยให้ AI Agent ทำการทดลองที่ปลอดภัยและประหยัดทรัพยากรผ่านเฟรมเวิร์ก VERID
- การสาธิตการค้นพบทางวิทยาศาสตร์โดย Agent แบบวงจรปิด (closed-loop) สำหรับการออกแบบ Aptamer และโปรตีนแบบ de-novo
การสร้างรากฐานให้ Agent ในความเป็นจริงทางกายภาพ
เราขอเสนอเฟรมเวิร์ก VERified Infrastructure for Discovery Laboratories (VERID) เพื่อเชื่อมช่องว่างระหว่างการให้เหตุผลของ AI และความซับซ้อนของห้องปฏิบัติการเปียก ระบบนี้ทำหน้าที่เป็น Digital Twin เชิงความหมายที่ติดตามสถานะ 3D แบบเรียลไทม์ ตั้งแต่การเคลื่อนที่ของแขนหุ่นยนต์ไปจนถึงปริมาตรสารในแต่ละหลุม
ความปลอดภัยในการสั่งงานขึ้นอยู่กับบริบททางกายภาพจริง เพราะ Agent อาจสร้างโค้ดที่ถูกต้องตามหลักภาษาแต่ทำไม่ได้จริงในทางฟิสิกส์ เช่น การใช้ปิเปตในขนาดที่ไม่สัมพันธ์กับภาชนะ หรือการดูดสารจากหลุมที่ว่างเปล่า
[
](https://storage.googleapis.com/gweb-research2023-media/media/VERID_Video.mp4)
ผ่าน VERID AI Agent จะวางแผน จำลอง และดำเนินกระบวนการจัดการของเหลวบนหุ่นยนต์ โดยผสมผสานมุมมองจากกล้องหลายตัวเข้ากับการติดตามสถานะสดเพื่อปรับปรุงการทดลองในแต่ละรอบ
VERID สร้างขึ้นบน PyLabRobot framework โดยมีความสามารถหลักคือ การติดตามสถานะ 3D แบบเรียลไทม์, การซ้อมเสมือนจริง (Dry runs) เพื่อดักจับการชนของอุปกรณ์, การตรวจสอบความปลอดภัยก่อนส่งคำสั่งถึงฮาร์ดแวร์ และการบันทึกวิดีโอเหตุการณ์อย่างละเอียดเพื่อความแม่นยำในการทำซ้ำ
จาก รายงานของเรา พบว่าสถานะของ digital twin ช่วยให้ Agent กู้คืนการทำงานจากความล้มเหลวของเครื่องอ่านเพลทได้โดยไม่ต้องเริ่มใหม่ทั้งหมด และยังช่วยให้ Agent ปรับปรุงความแม่นยำในการผสมสีย้อมได้มากกว่าห้าเท่าจากการเรียนรู้ความผิดปกติทางแสงและของไหลด้วยตัวเอง
การเรียนรู้ที่จะเรียนรู้ด้วย Aptamers เนื่องจากโมเดลคำนวณไม่สามารถแทนที่การตรวจสอบเชิงประจักษ์ได้ทั้งหมด เราจึงใช้ DNA aptamers เป็นสนามทดสอบในงานวิจัย “Aptamers as a sandbox for lab-in-the-loop agentic molecular discovery” เพื่อสร้างวงจรการค้นพบแบบปิดร่วมกับ AI Agent ในเวลาเพียง 7-10 วันต่อรอบ
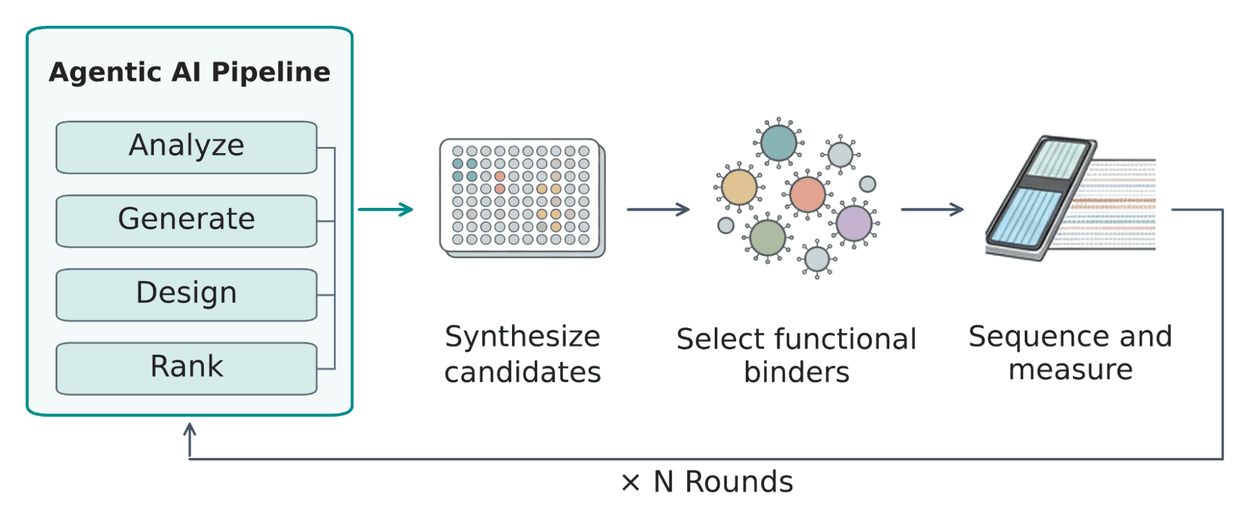
Agent ออกแบบ สังเคราะห์ คัดเลือก และหาลำดับ Aptamer ซ้ำๆ ในวงจรปิด
จากการทดสอบกับโปรตีนเป้าหมาย myoglobin และ α-thrombin พบว่า AI ช่วยเพิ่มอัตราการจับเป้าหมายได้อย่างมีนัยสำคัญ โดยในกรณีของ myoglobin นั้น Agent สามารถรับรู้ถึงปัญหาของลวดลาย G-quadruplex ที่ทำให้เกิดการจับแบบไม่จำเพาะเจาะจง และปรับปรุงกฎการออกแบบได้เองในรอบถัดไป
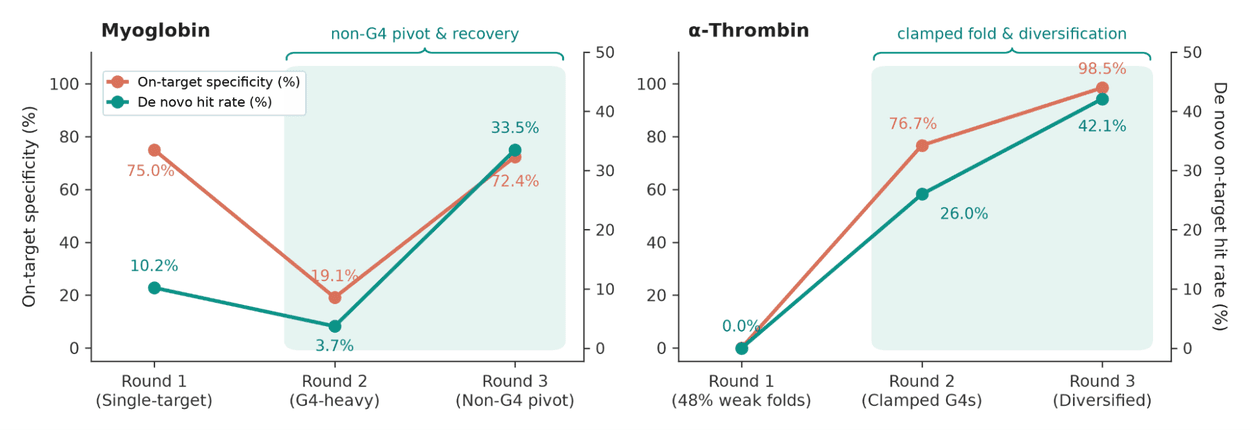
ตลอดสามรอบ Agent เรียนรู้จากผลการอ่านค่าในห้องปฏิบัติการเปียกเพื่อกู้คืนความจำเพาะต่อเป้าหมายและปรับปรุงอัตราการจับแบบ de novo ใน myoglobin (ซ้าย) และ α-thrombin (ขวา)
การเร่งการออกแบบตัวจับโปรตีนแบบ de novo
การออกแบบโปรตีนมีความซับซ้อนกว่า Aptamer มาก ในงานวิจัย “Agent-guided epitope excision enables economical de novo binder design” เราได้ประยุกต์ใช้เวิร์กโฟลว์กับ fibroblast activation protein alpha (FAP) ซึ่งเป็นตัวรับที่ท้าทายในเนื้องอกชนิดแข็ง และสามารถค้นพบตัวจับที่แน่นหนาในระดับ single-digit nanomolar ได้อย่างรวดเร็ว
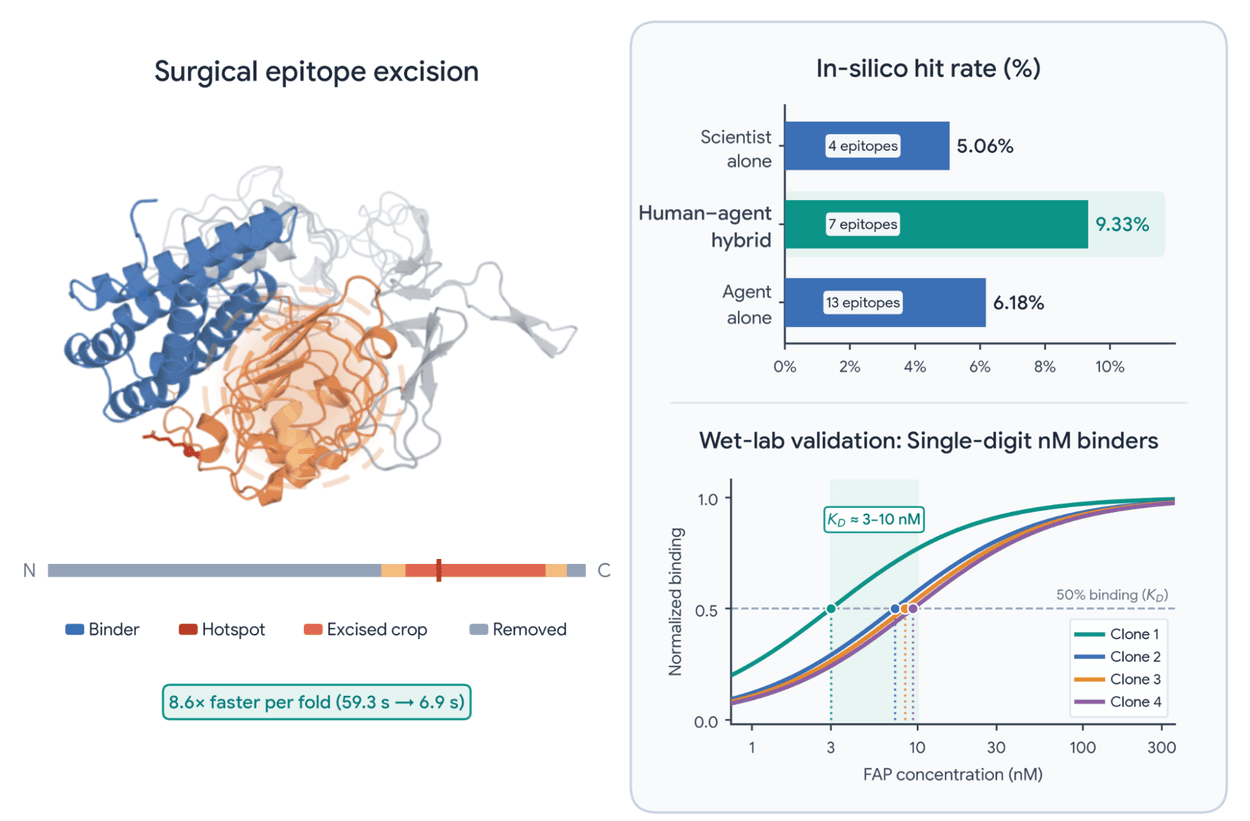
การตัดส่วน Epitope ช่วยเร่งการทำนายโครงสร้างได้ 8.6 เท่า (ซ้าย) ทำให้ความร่วมมือระหว่างมนุษย์และ Agent เพิ่มอัตราการจับแบบ in-silico ได้เกือบสองเท่า (บนขวา)
เราใช้เทคนิคการตัดเอาเฉพาะช่องจับ (Binding pocket) ออกมาม้วนตัวใหม่ ซึ่งช่วยเร่งความเร็วในการคำนวณได้กว่า 8 เท่าโดยไม่เสียความแม่นยำ การทำงานร่วมกันระหว่างนักวิทยาศาสตร์และ Agent นี้ช่วยให้ค้นพบจุดจับที่กว้างกว่าเดิม โดยใช้การแสดงผลบนผิวของยีสต์ร่วมกับ fluorescence-activated cell sorting (FACS) เพื่อคัดกรองห้องสมุดโปรตีนขนาดใหญ่อย่างรวดเร็ว
ความปลอดภัย เพื่อให้สอดคล้องกับ Frontier Safety Framework และแนวทางด้าน bioresilience เราได้กำหนดมาตรการป้องกันไว้ ดังนี้:
- สนามทดสอบที่ปลอดภัย: เลือกใช้ระบบชีวภาพที่ไม่ติดเชื้อและไม่มีความเสี่ยงด้าน Gain-of-function พร้อมคัดกรองความมั่นคงทางชีวภาพในทุกลำดับที่ออกแบบ
- การจำลองก่อนทำงาน: Agent จะต้องผ่านการซ้อมเสมือนจริง (Dry-run) ใน VERID ก่อนส่งคำสั่งไปยังหุ่นยนต์จริงทุกครั้ง
- การกำกับดูแลโดยมนุษย์: มนุษย์ยังคงเป็นผู้อนุมัติลำดับที่ออกแบบและตรวจสอบการทำงานของหุ่นยนต์อย่างใกล้ชิด
การมุ่งสู่ห้องปฏิบัติการอัตโนมัติยังคงมีโจทย์ปลายเปิดที่ท้าทาย แต่ความสำเร็จตั้งแต่การควบคุมหุ่นยนต์ไปจนถึงการค้นพบตัวจับโปรตีนประสิทธิภาพสูง ถือเป็นรากฐานสำคัญของโครงสร้างพื้นฐานสำหรับการค้นพบทางวิทยาศาสตร์อัตโนมัติในอนาคต
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร