
NVIDIA เปิดตัว Isaac ROS 5.0 ยกระดับหุ่นยนต์ด้วย Physical AI
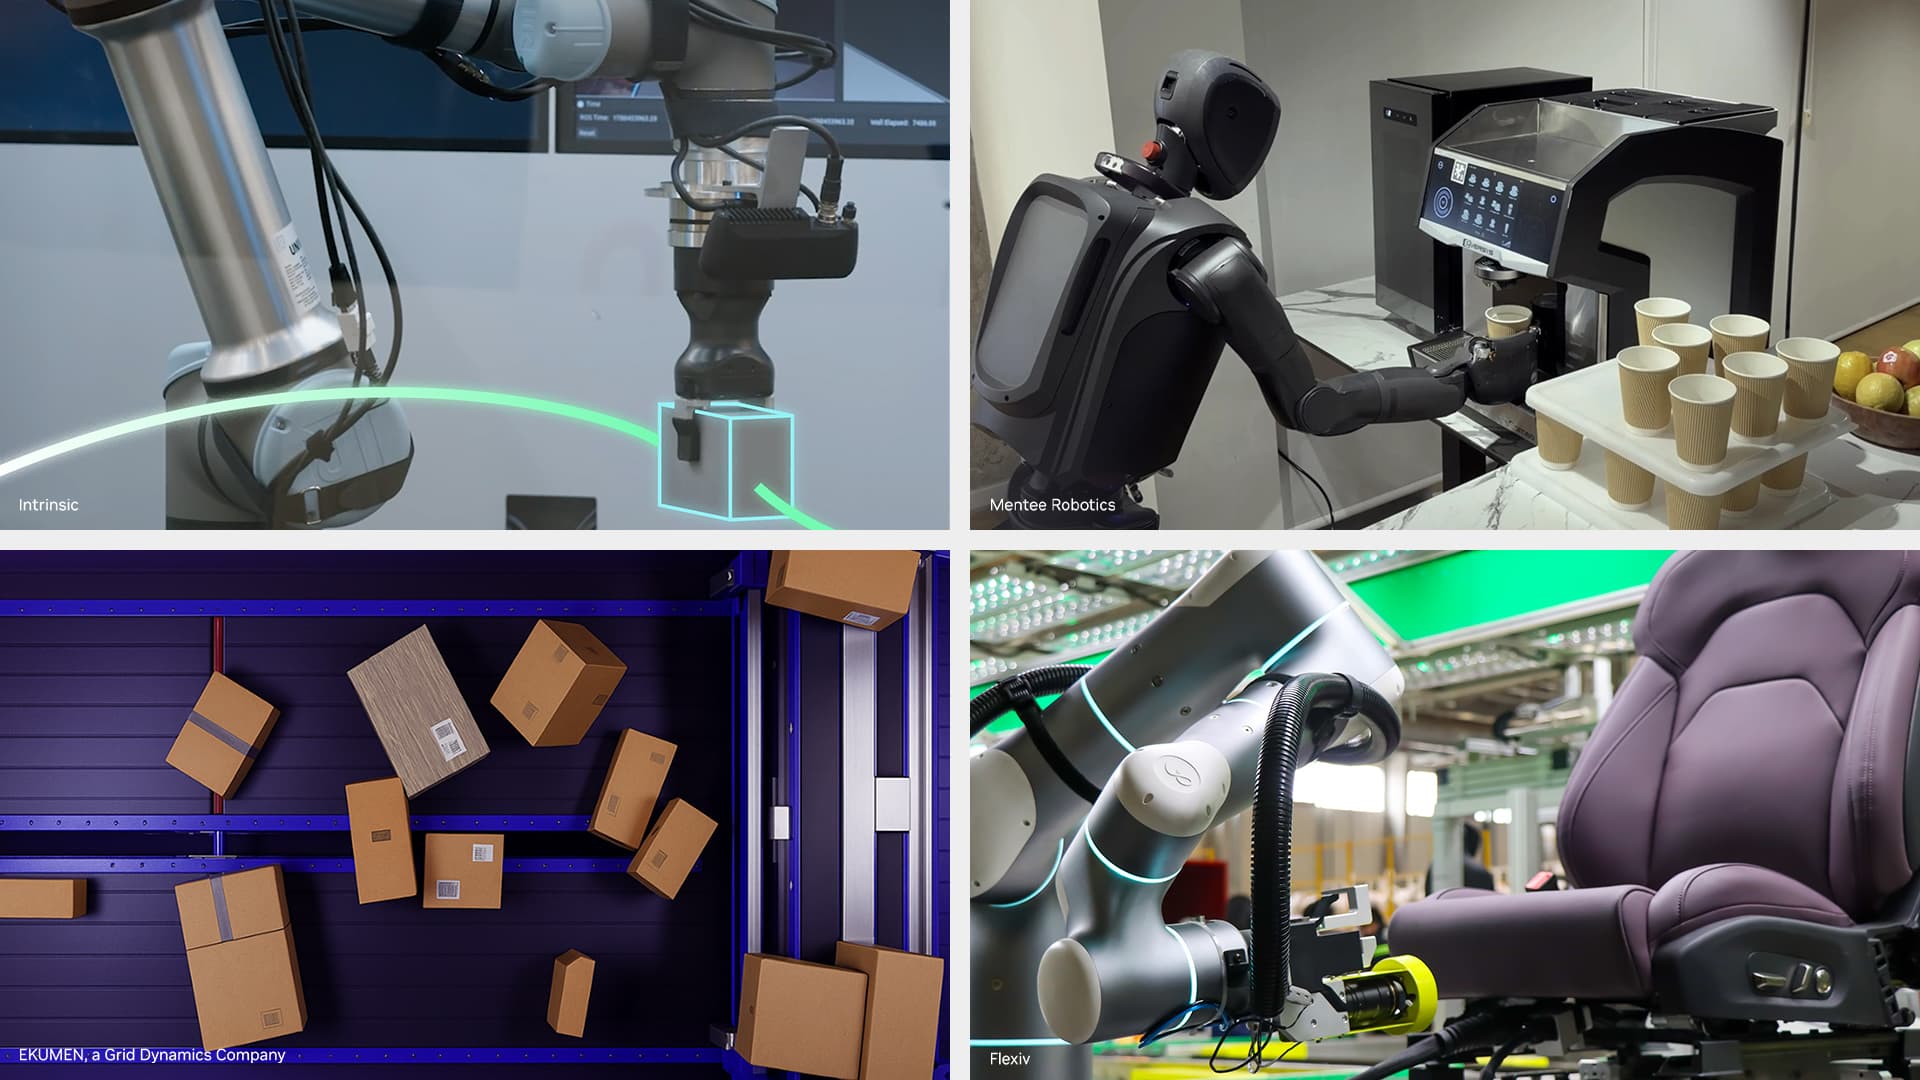
การสร้างและปรับใช้แอปพลิเคชันหุ่นยนต์ที่ซับซ้อน ซึ่งสามารถรับรู้ ให้เหตุผล และปฏิบัติการในสภาพแวดล้อมที่เปลี่ยนแปลงตลอดเวลา จำเป็นต้องอาศัยโมเดลและเครื่องมือ physical AI รุ่นใหม่ๆ
โครงสร้างพื้นฐานแบบเปิด ROS เป็นโครงการจาก Open Robotics ที่ช่วยให้มนุษย์สร้างหุ่นยนต์ได้ ล่าสุด NVIDIA ได้เปิดตัว Isaac ROS 5.0 ในงาน ROSCon conference ณ เมืองโทรอนโต ประเทศแคนาดา ซึ่งเป็นชุดแพ็กเกจที่เร่งการประมวลผลด้วย GPU ช่วยให้มนุษย์และ AI Agent สามารถสร้างหุ่นยนต์ร่วมกันได้อย่างไร้รอยต่อ
การเปิดตัวครั้งนี้มาพร้อมกับเวิร์กโฟลว์แบบ Agentic และการรองรับแพลตฟอร์มใหม่ เพื่อช่วยให้นักพัฒนาสร้าง ปรับแต่ง และปรับใช้แอปพลิเคชันหุ่นยนต์ได้รวดเร็วยิ่งขึ้น โดย ROS ยังคงเป็นรากฐานแบบ Open Source ที่มอบเครื่องมือและมาตรฐานสากลสำหรับการพัฒนาหุ่นยนต์สมัยใหม่
NVIDIA Isaac ROS นำเทคโนโลยีการประมวลผลเร่งความเร็วและโมเดล Physical AI มาสู่ผู้ใช้ ROS กว่า 1.3 ล้านคน ช่วยให้การพัฒนาแอปพลิเคชันหุ่นยนต์ประสิทธิภาพสูงทำได้ผ่านเครื่องมือ Open Source ที่คุ้นเคยและไม่มีค่าใช้จ่าย
การนำ AI Agents เข้าสู่การพัฒนาหุ่นยนต์
AI agents กำลังเปลี่ยนโฉมการสร้างซอฟต์แวร์โดยช่วยจัดการงานซ้ำๆ และนำทางในฐานโค้ดที่ซับซ้อน ซึ่ง Isaac ROS 5.0 ได้นำความสามารถเหล่านี้มาสู่โลกหุ่นยนต์ โดยรองรับ ROS Lyrical และ Ubuntu 24.04 เพื่อให้การปรับใช้แพลตฟอร์มล่าสุดทำได้รวดเร็วขึ้น
NVIDIA ได้ร่วมมือกับ Open Source Robotics Alliance เพื่อสนับสนุนอินเทอร์เฟซการจัดการข้อมูลมาตรฐานให้กับ ROS Lyrical ซึ่งช่วยให้ซอฟต์แวร์ทำงานได้อย่างมีประสิทธิภาพบนฮาร์ดแวร์ที่หลากหลายรวมถึง GPU โดยใช้ CUDA เป็นตัวอย่างในการเร่งความเร็ว
นอกจากนี้ยังมีทักษะใหม่สำหรับการตั้งค่าและการหยิบจับวัตถุ (Pick and Place) ที่นักพัฒนาและ AI Agent สามารถนำไปใช้ได้ทันที รวมถึงเอกสารที่ปรับปรุงมาให้ Agent เข้าใจเครื่องมือของ Isaac ROS ได้ง่ายขึ้น ช่วยเปลี่ยนความต้องการของผู้ใช้ให้กลายเป็นแอปพลิเคชันจริงได้เร็วขึ้น
ในส่วนของการรับรู้ Isaac ROS 5.0 ได้เพิ่มทักษะ FoundationStereo ที่ช่วยปรับโมเดลการมองเห็นให้เข้ากับกล้องและสภาพแวดล้อมเฉพาะตัว รวมถึง FoundationPose ที่ช่วยให้หุ่นยนต์ติดตามตำแหน่งวัตถุได้เร็วขึ้นถึง 5.5 เท่า โดยเวิร์กโฟลว์เหล่านี้พร้อมใช้งานในรูปแบบทักษะแยกเดี่ยวที่มอบความยืดหยุ่นสูงสุด
การเร่งระบบนิเวศหุ่นยนต์ Open Source
ระบบนิเวศหุ่นยนต์ เริ่มขยายตัวตามแนวทางแบบ Agentic อย่างกว้างขวาง เช่น โครงการ AgenticROS จาก RealSense ที่เชื่อมต่อ Isaac ROS เข้ากับโมเดล NVIDIA Nemotron เพื่อให้ AI Agent โต้ตอบกับหุ่นยนต์ได้โดยตรง
ด้าน Intrinsic ได้นำ Open Machine Tending Solution มาใช้ดูแลเครื่องจักร CNC โดยผสานการทำงานกับ FoundationPose เพื่อตรวจจับและจัดการชิ้นส่วนอย่างยืดหยุ่น ช่วยลดต้นทุนด้านอุปกรณ์ยึดจับทางกายภาพที่มีราคาสูง
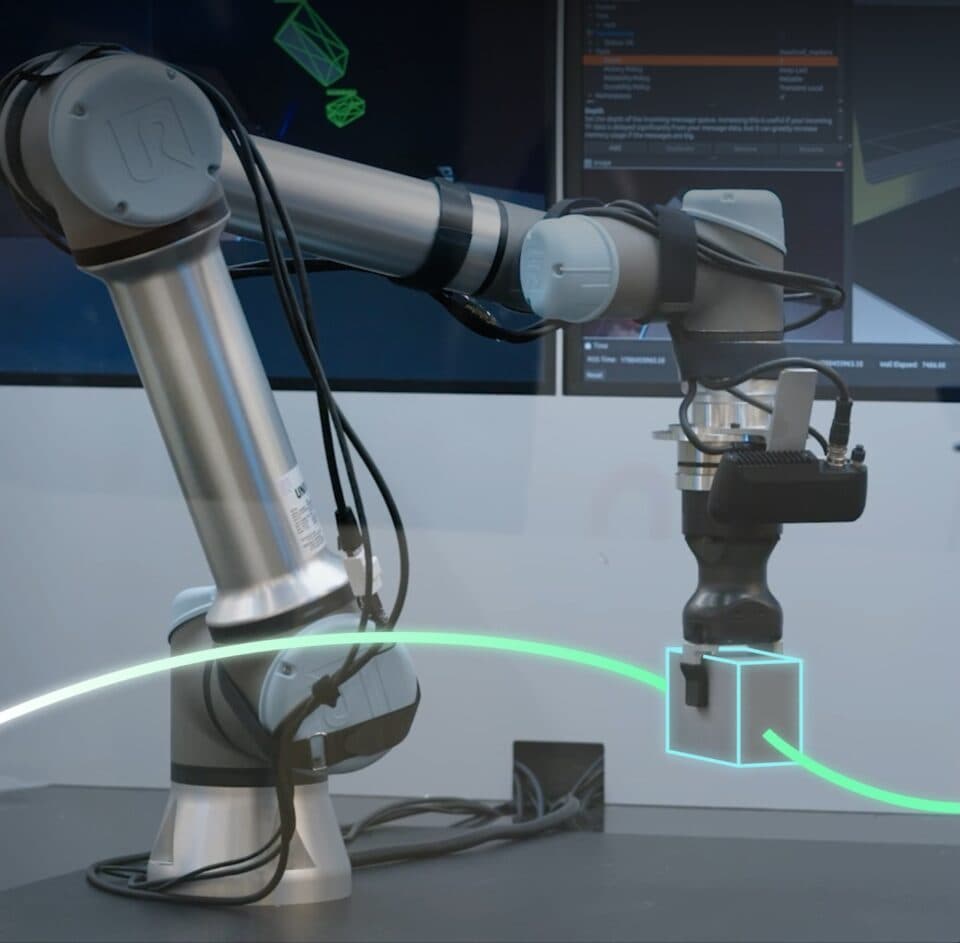
นอกจากนี้ยังมีบริษัทอย่าง Seeed Studio ที่ใช้ NVIDIA Jetson Thor ร่วมกับแขนกล reBot Arm และ Magna ที่ใช้ Isaac ROS เป็นรากฐานการรับรู้สำหรับหุ่นยนต์ฮิวมานอยด์รุ่นใหม่ โดยทำการทดสอบผ่าน Isaac Sim เพื่อลดความเสี่ยงก่อนใช้งานจริง
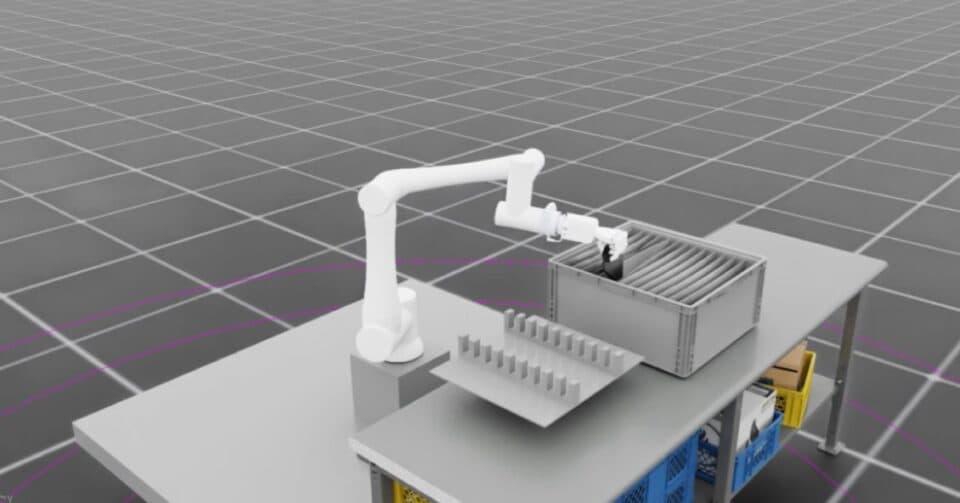
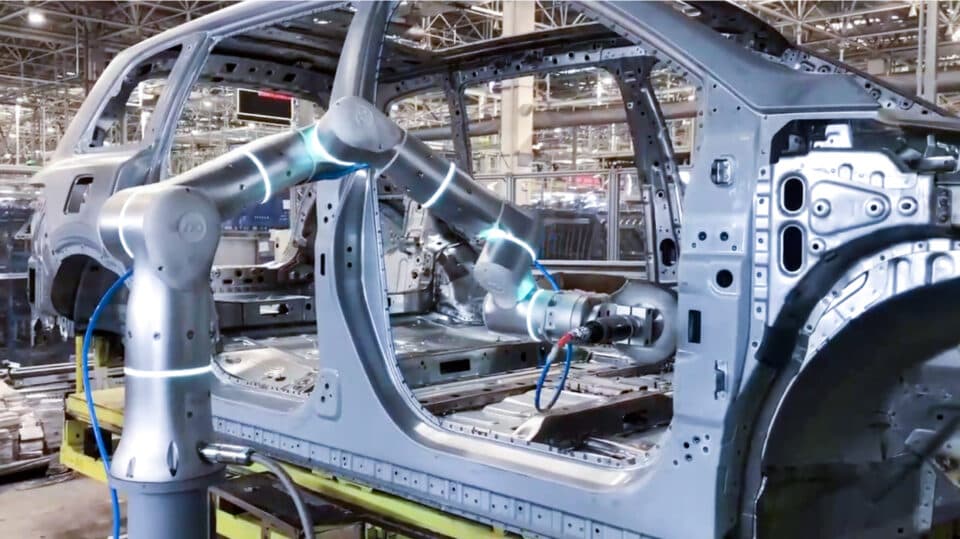
พันธมิตรรายอื่นๆ เช่น Pixi จาก Prefix.dev ช่วยจัดการแพ็กเกจให้ง่ายขึ้น, Foxglove ช่วยแสดงภาพและดีบั๊กแอปพลิเคชัน และ Flexiv ที่นำความสามารถจาก Isaac Sim ไปสู่การใช้งานบนหุ่นยนต์ Rizon 4 ในโรงงานผลิตรถยนต์
Ekumen ใช้ Isaac ROS ช่วยในเรื่องการเข้าจอดที่แม่นยำและการวางแผนเส้นทางที่ไร้การชนในคลังสินค้า โดยใช้เวลาประมวลผลเพียง 2 ถึง 5 มิลลิวินาที ขณะที่ Ouster ผสานกล้อง ZED เพื่อยกระดับการตรวจจับวัตถุแบบเรียลไทม์
การนำ Physical AI Stack ที่สมบูรณ์มาสู่หุ่นยนต์
ท้ายที่สุดแอปพลิเคชันต้องทำงานบนตัวหุ่นยนต์ได้จริง NVIDIA Jetson จึงเป็นแพลตฟอร์มสำคัญที่รองรับการรัน Physical AI Stack ที่ Edge โดย Isaac ROS 5.0 รองรับตั้งแต่รุ่นประหยัดอย่าง Jetson Orin Nano ไปจนถึง Jetson Thor ประสิทธิภาพสูง
Mentee Robotics ได้ใช้ Isaac ROS เป็นหัวใจหลักของหุ่นยนต์ฮิวมานอยด์ MenteeBot เพื่อตีความภาพและแสดงพฤติกรรมแบบเรียลไทม์ ขณะที่ Universal Robots ได้รวมเทคโนโลยีนี้เข้ากับชุด AI Accelerator เพื่อให้หุ่นยนต์ปรับตัวเข้ากับชิ้นส่วนที่ไม่เป็นระเบียบได้ดีขึ้น
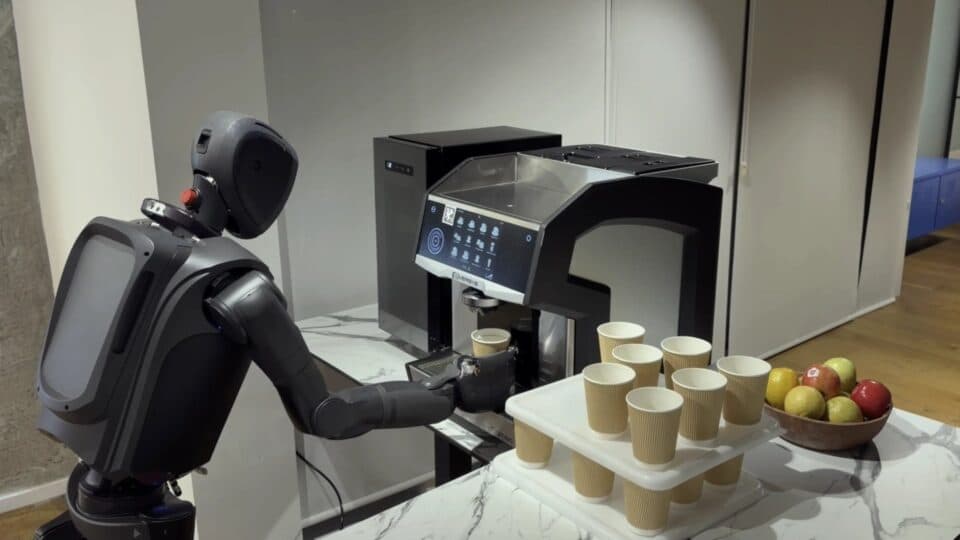
ทางด้าน ROBOTIS ผู้สร้าง TurtleBot3 ได้ใช้ Isaac ROS ในงานหยิบจับวัตถุ ส่วน FieldAI และ Noble Machines ต่างใช้ประโยชน์จากการเร่งความเร็วด้วย GPU บน Jetson เพื่อพัฒนาหุ่นยนต์อุตสาหกรรมอเนกประสงค์โดยไม่ต้องเริ่มสร้างใหม่จากศูนย์
Isaac ROS 5.0 จึงเป็นจุดเชื่อมต่อสำคัญที่รวมระบบนิเวศแบบเปิด การประมวลผลเร่งความเร็ว และ AI Agent เข้าด้วยกัน เพื่อเอาชนะความท้าทายในการนำหุ่นยนต์ไปใช้งานจริงในโลกกายภาพ
ปัจจุบัน Isaac ROS 5.0 เปิดให้ใช้งานฟรีในรูปแบบ Open Source นักพัฒนาสามารถเริ่มต้นใช้งานได้ทันทีที่ GitHub
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร