
Grabette: ระบบ Open Source บันทึกข้อมูลการหยิบจับของหุ่นยนต์ผ่านอุปกรณ์ Handheld
· By: TanasakP
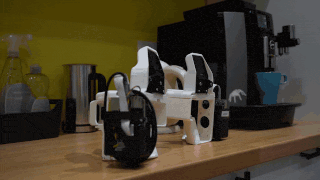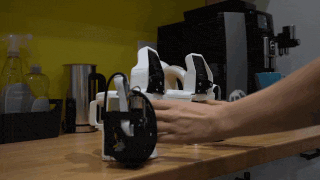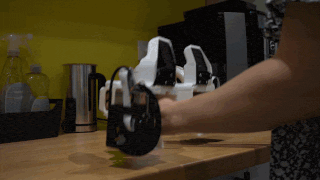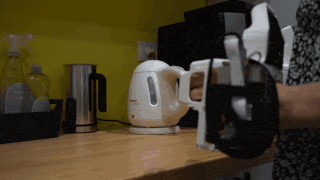
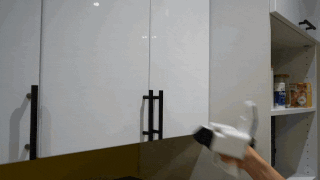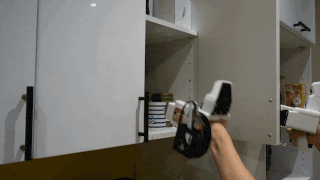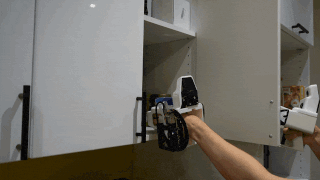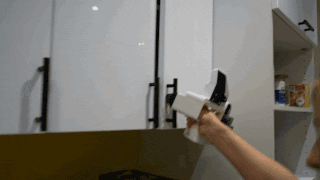
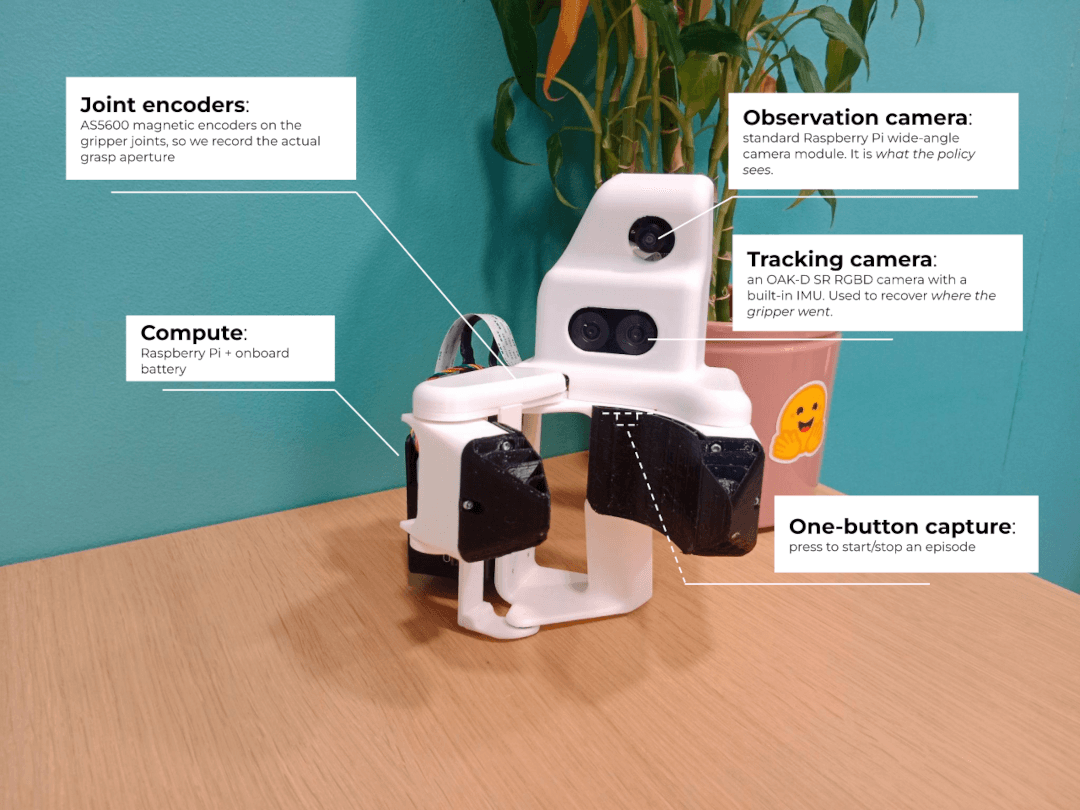
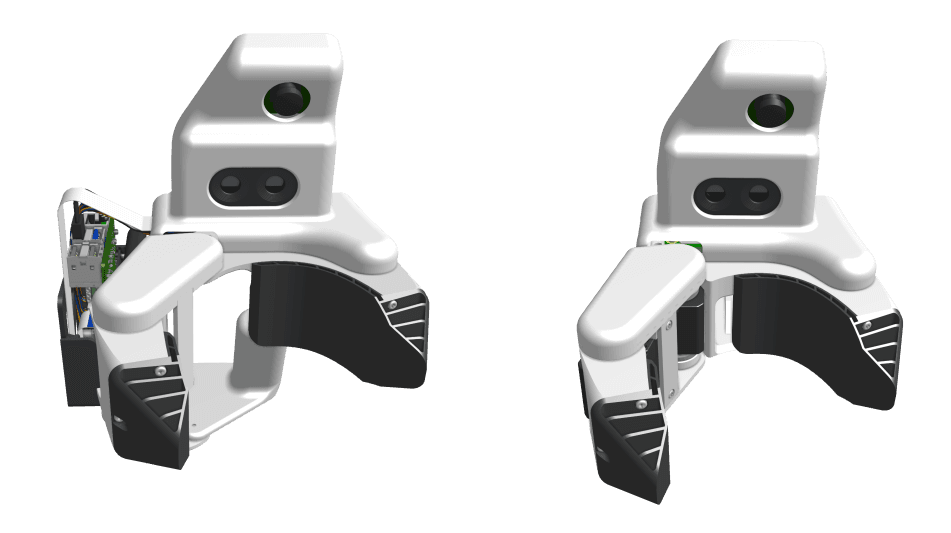
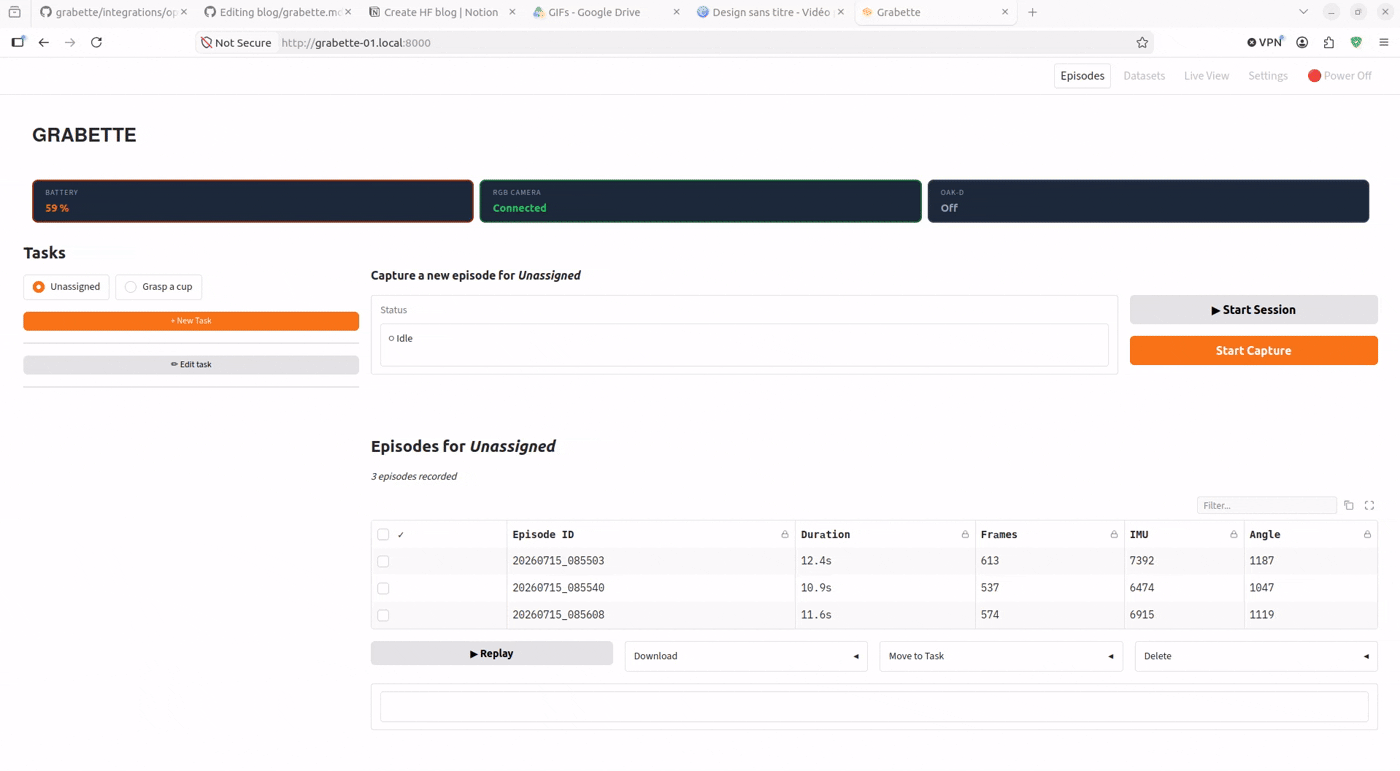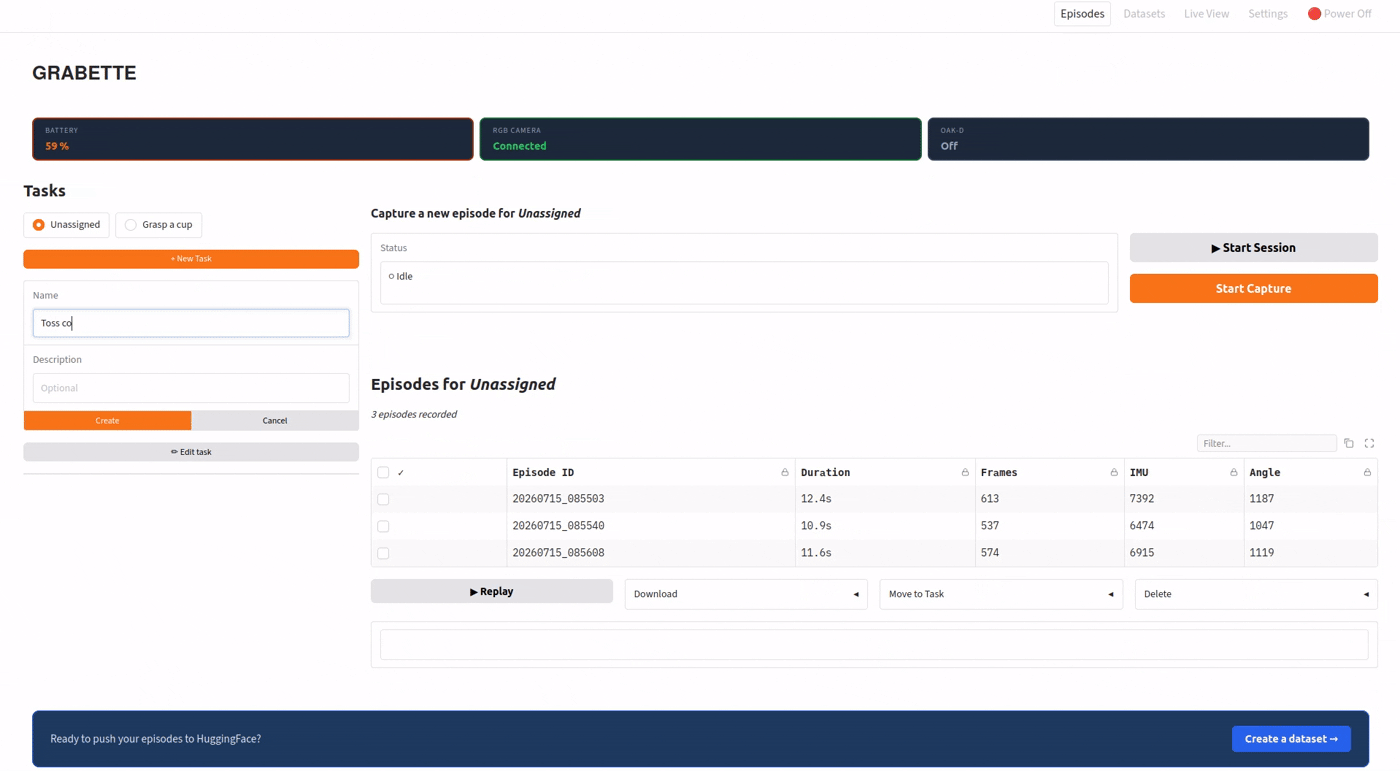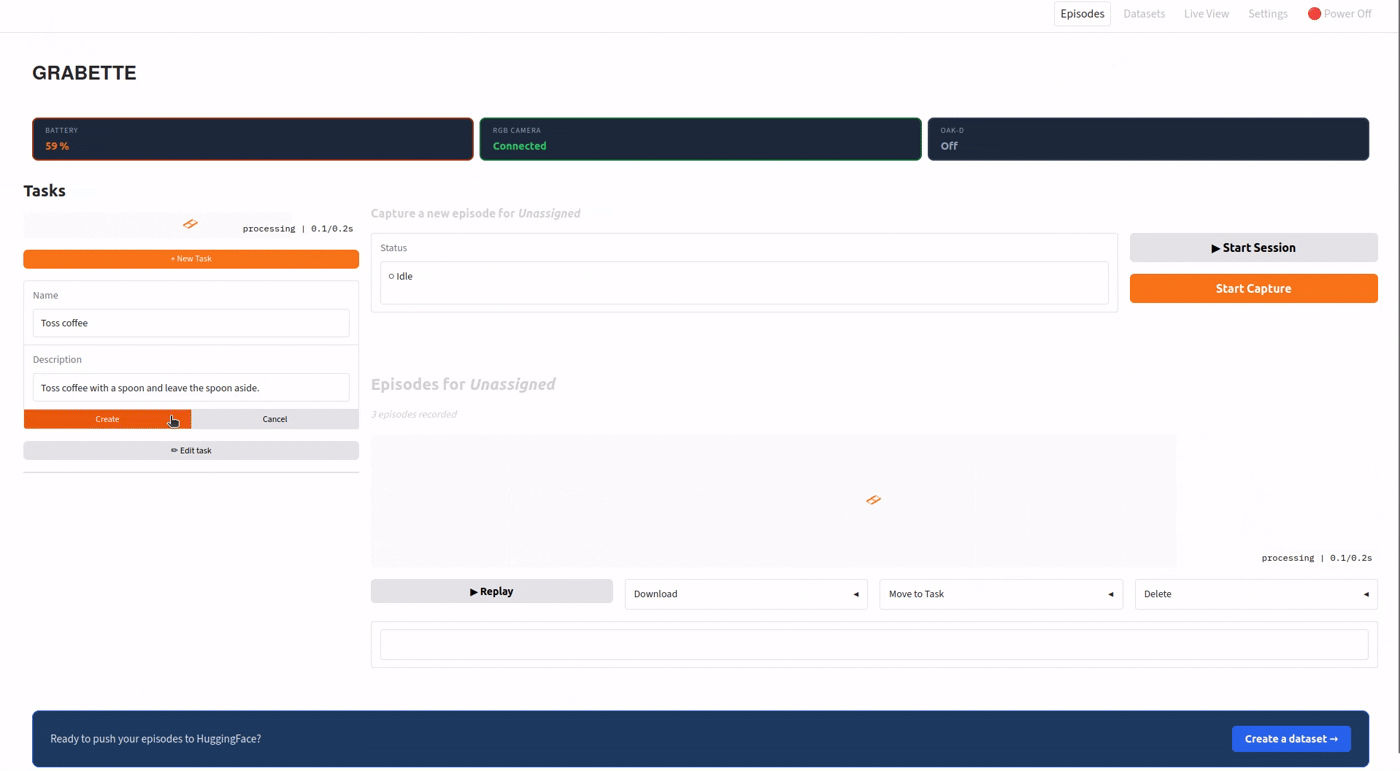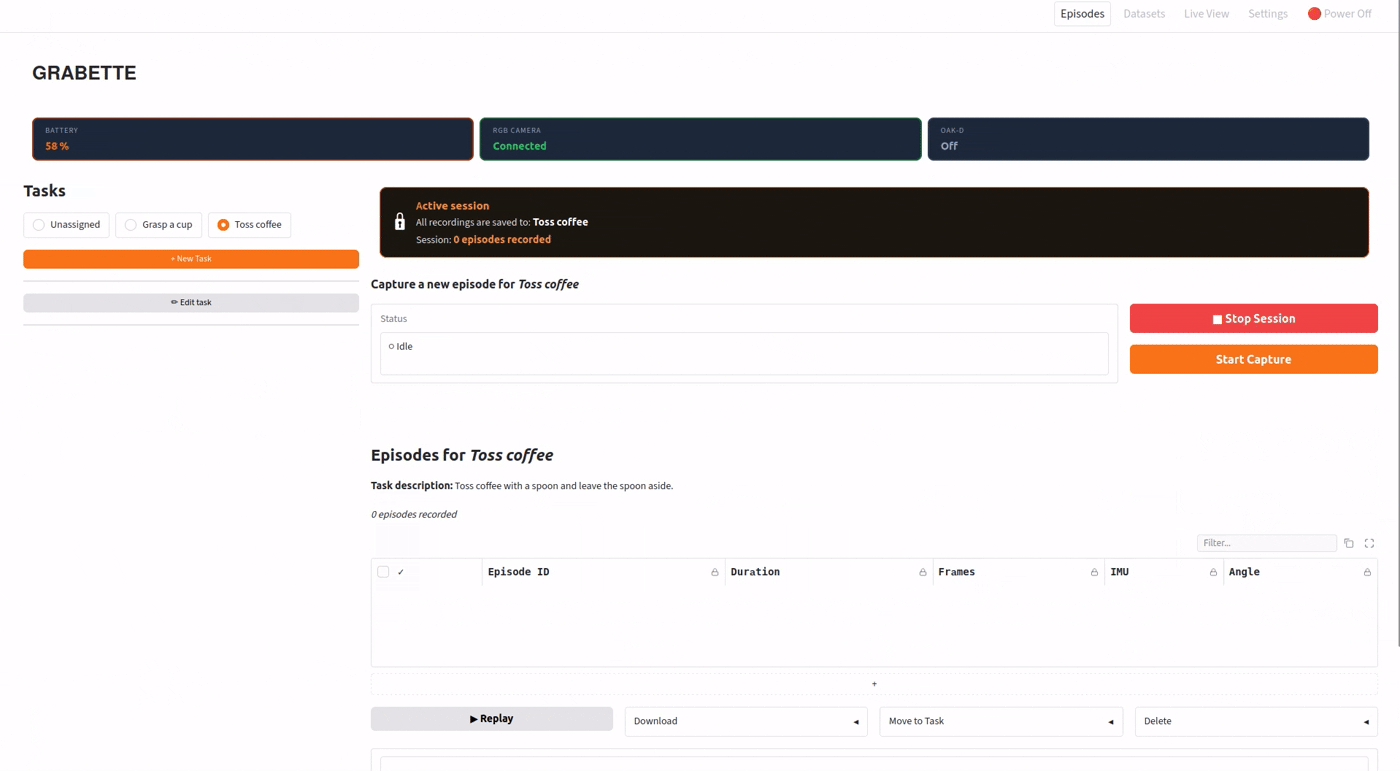
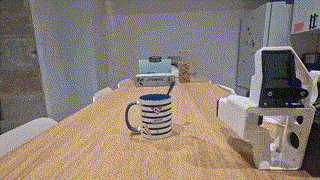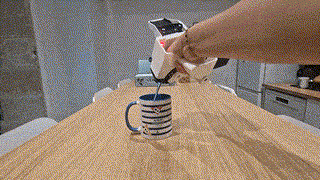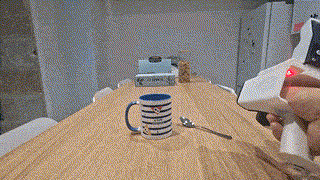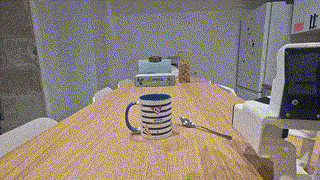
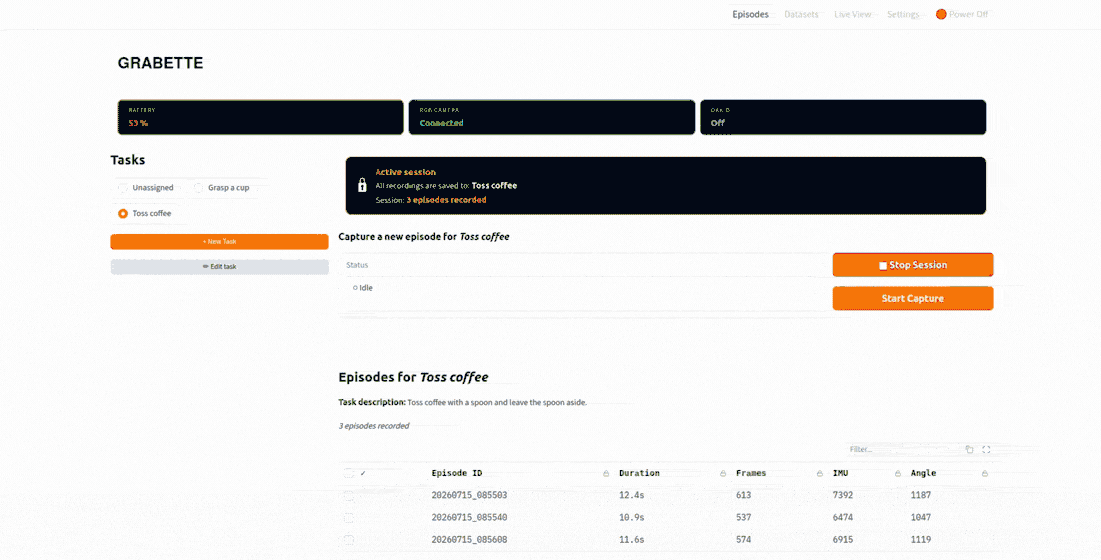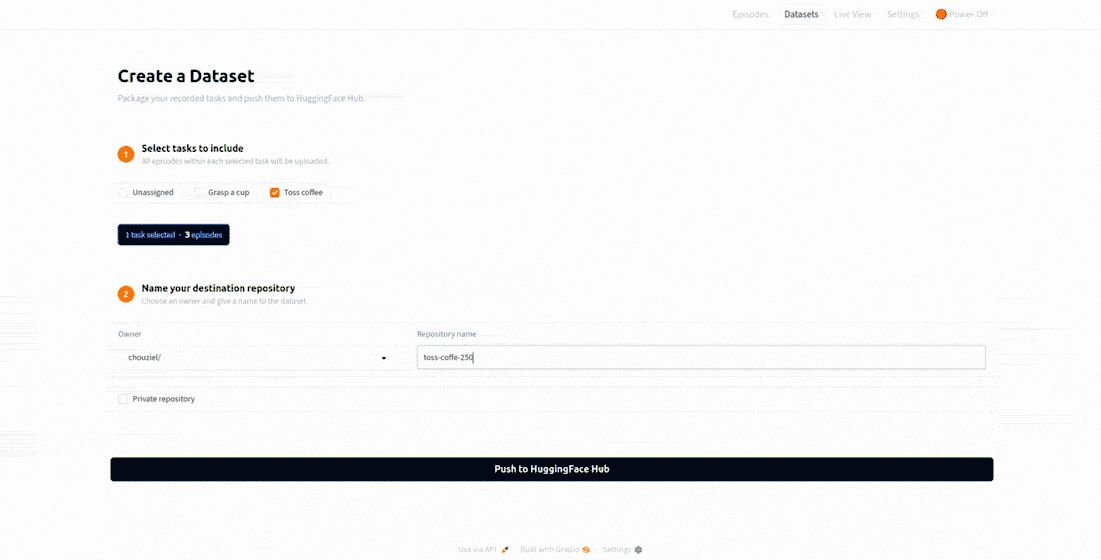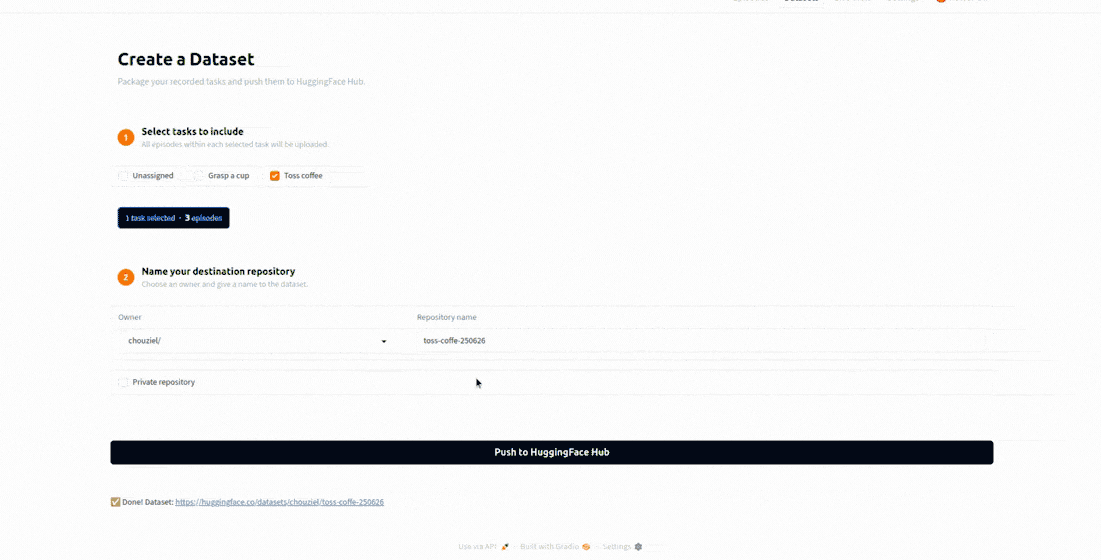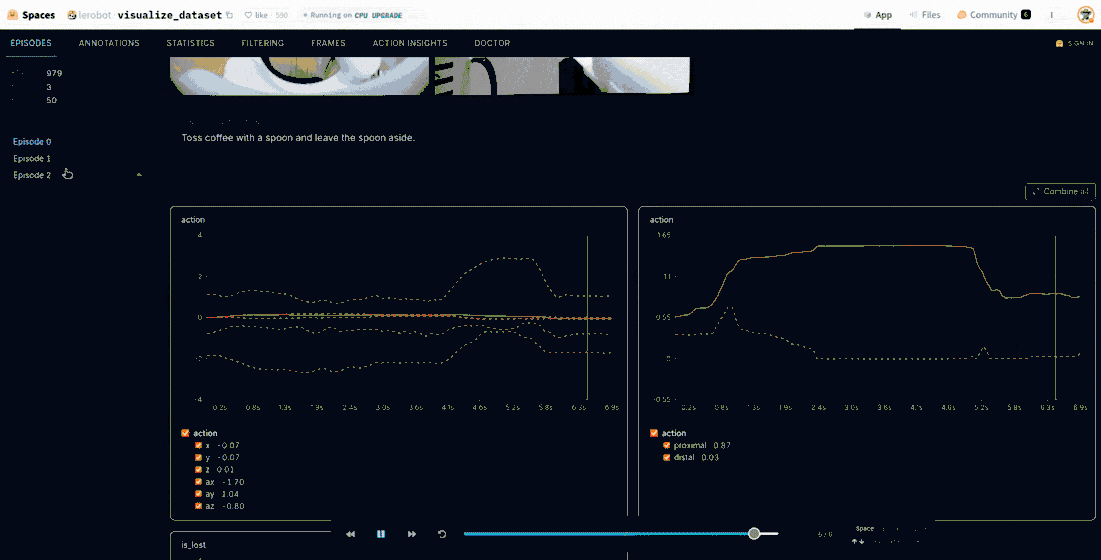
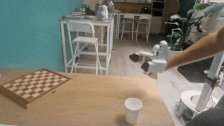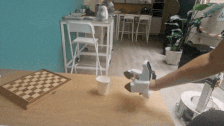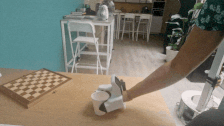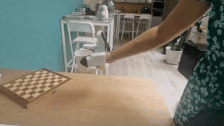
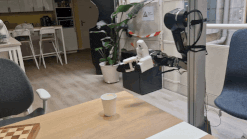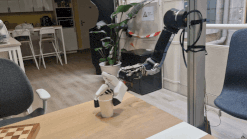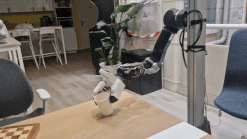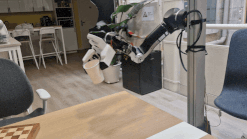
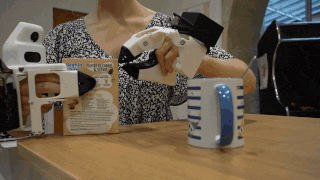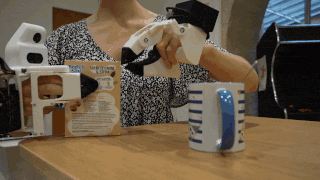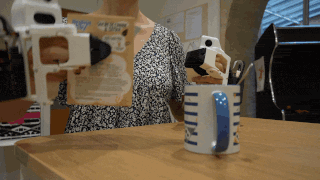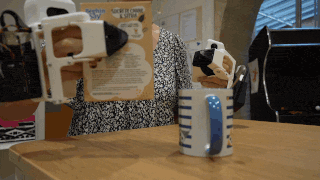
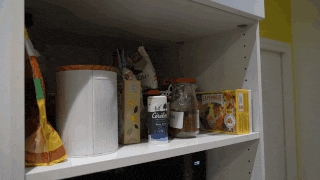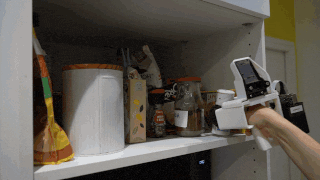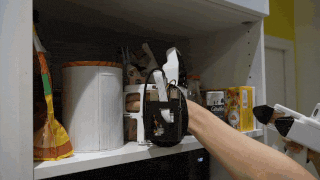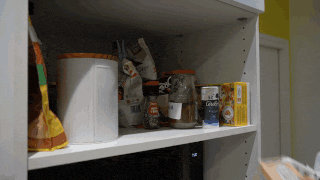
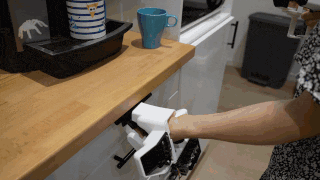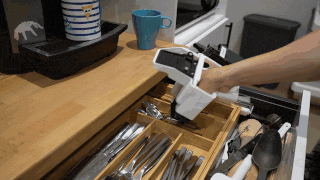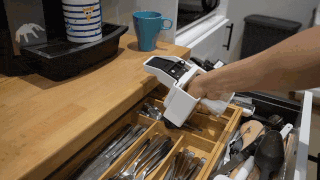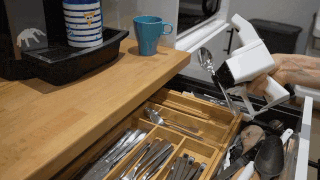
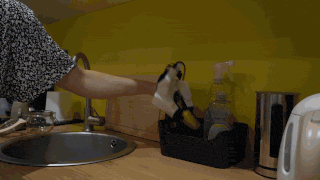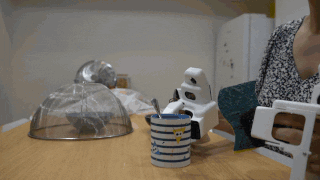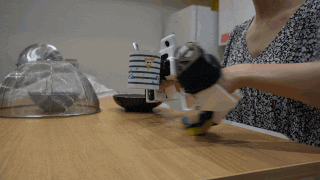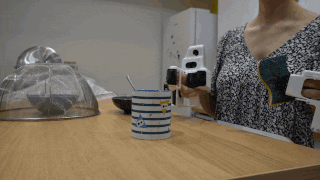
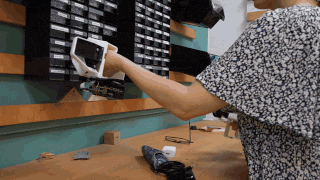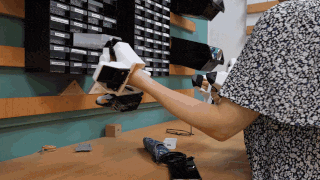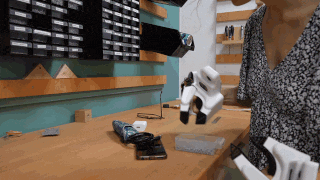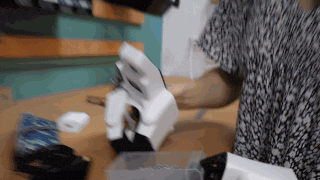
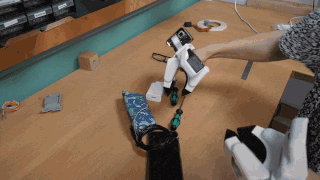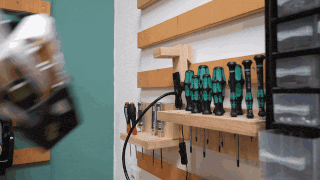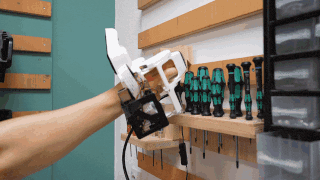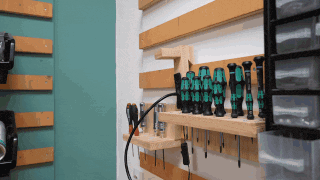
*บันทึกภารกิจการหยิบจับของคุณเองภายในไม่กี่นาทีด้วยอุปกรณ์คีบแบบถือด้วยมือ ซึ่งระบบจะช่วยเปลี่ยนข้อมูลดังกล่าวให้เป็นชุดข้อมูลที่พร้อมใช้งานสำหรับหุ่นยนต์โดยอัตโนมัติ
การใช้งานอุปกรณ์นี้จะช่วยขยายชุดข้อมูลแบบเปิดที่เกิดจากความร่วมมือเพื่อพัฒนาการเรียนรู้ของหุ่นยนต์ให้มีประสิทธิภาพยิ่งขึ้นผ่านการรวบรวมข้อมูลที่หลากหลายและรวดเร็ว*
Source: Hugging Face Blog
ดูแลงานแปลและเรียบเรียงโดย TanasakP
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร