
Nvidia เปิดตัว GR00T 2 โมเดล AI ฝึกหุ่นยนต์ผ่านวิดีโอไม่ต้องใช้รีโมท
ปกติแล้วการสอนงานใหม่ๆ ให้กับหุ่นยนต์ มนุษย์จำเป็นต้องควบคุมพวกมันจากระยะไกลอย่างเหนื่อยยากตลอดการฝึกสอน แต่โมเดล AI ใหม่จาก Nvidia ที่ชื่อว่า GR00T 2 ถูกออกแบบมาเพื่อลดภาระดังกล่าว โดยการถ่ายโอนการเคลื่อนไหวของมนุษย์จากวิดีโอไปยังแขนหุ่นยนต์ได้โดยตรง
การฝึกหุ่นยนต์ในรูปแบบเดิมมักต้องใช้วิศวกรควบคุมเครื่องจักรนานหลายชั่วโมง หรือที่เรียกว่า teleoperation ซึ่งมีต้นทุนสูง ล่าช้า และต้องการข้อมูลเฉพาะสำหรับหุ่นยนต์แต่ละรุ่น ในรายงาน research report on GR00T 2 ฉบับล่าสุด Nvidia ได้เปิดตัวโมเดลพื้นฐาน AI ที่จะมาย่อกระบวนการสอนงานเหล่านี้ให้สั้นลงอย่างมาก
จุดเด่นที่ต่างจากรุ่นก่อนอย่าง GR00T 1 คือระบบนี้ไม่ได้แค่แปลภาพจากกล้องและคำสั่งภาษาไปเป็นการเคลื่อนไหวของมอเตอร์โดยตรง แต่ทำงานในรูปแบบ world-action model ซึ่งจะคำนวณการเคลื่อนไหวควบคู่ไปกับการพยากรณ์วิดีโอสั้นๆ ในอนาคต เช่น ระบบจะคาดการณ์ว่าภาพจากกล้องควรเปลี่ยนไปอย่างไรเมื่อแขนหุ่นยนต์หยิบวัตถุขึ้นมา
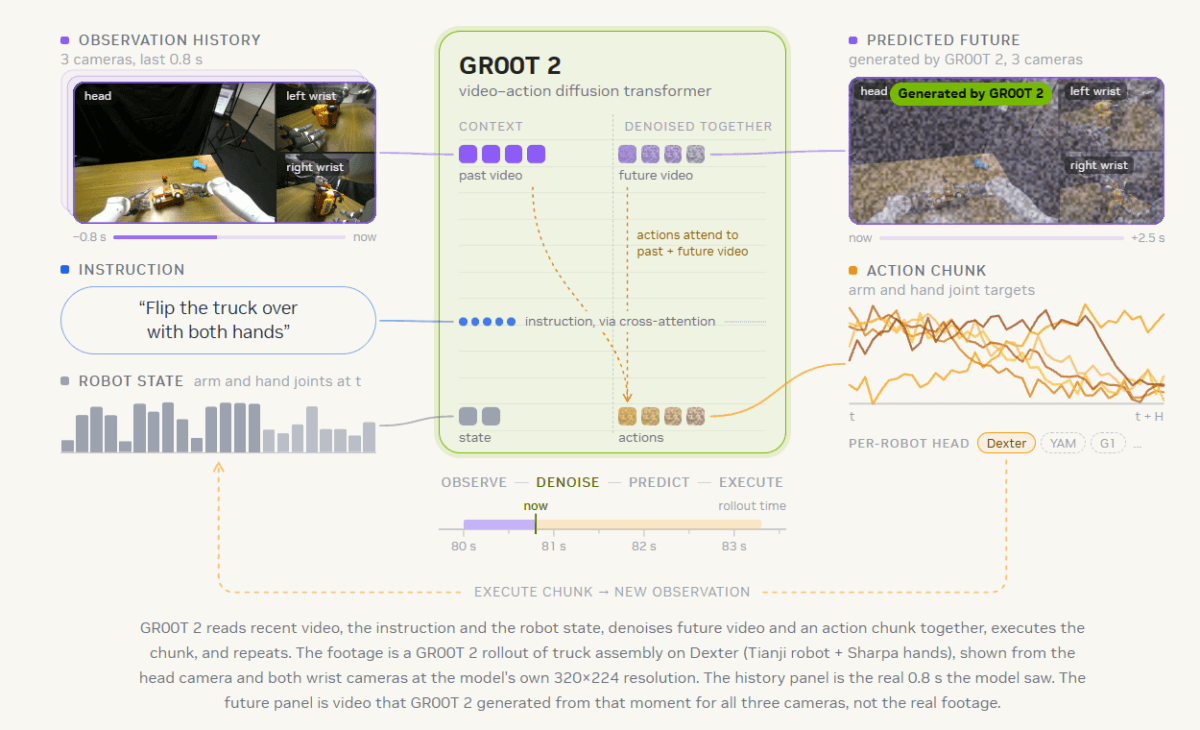
การพยากรณ์วิดีโอช่วยให้โมเดลสามารถถ่ายโอนลำดับการเคลื่อนไหวไปยังหุ่นยนต์ที่มีรูปร่างต่างกันได้ โดย Nvidia ได้ฝึกฝนระบบบนคลัสเตอร์ชิป GB300 กว่าหนึ่งพันตัว ร่วมกับฟุตเทจวิดีโอขณะที่มนุษย์ทำงานต่างๆ นานกว่า 400,000 ชั่วโมงผ่านกล้องติดศีรษะ
สำหรับการสอนงานใหม่ นักวิจัยระบุว่าผู้สาธิตเพียงแค่สวมอุปกรณ์ เช่น ถุงมือข้อมูล (data gloves), อุปกรณ์จับยึดมือพิเศษ หรือ finger exoskeleton เพื่อแสดงขั้นตอนต่างๆ เมื่อนำข้อมูลเหล่านี้ไปรวมกับการฝึกฝนของหุ่นยนต์เป้าหมาย AI จะสร้างแขนหุ่นยนต์จำลองขึ้นมาแทนที่แขนมนุษย์ในวิดีโอพยากรณ์ และถอดรหัสเป็นคำสั่งควบคุมที่แม่นยำออกมา
จากการทดสอบในห้องปฏิบัติการ หุ่นยนต์ที่มีมือแบบห้านิ้วสามารถจุดไม้ขีด หั่นกล้วย หรือโยนพัสดุลงบนสายพานลำเลียงได้สำเร็จ โดยที่ไม่เคยผ่านการฝึกด้วย teleoperation มาก่อน อย่างไรก็ตาม อัตราความสำเร็จยังมีความผันแปรตั้งแต่ 10 ถึง 80 เปอร์เซ็นต์ ขึ้นอยู่กับความยากของงาน
นอกจากนี้ ระบบยังเรียนรู้การตอกตะปูผ่านการจำลองทางคอมพิวเตอร์จากคลิปวิดีโอเพียงคลิปเดียวได้ สำหรับงานที่โมเดลทำได้ดีอยู่แล้ว การเสริมการฝึกฝนแบบดั้งเดิมเพียงไม่ถึงสามนาที สามารถเพิ่มอัตราความสำเร็จจาก 40 เป็น 95 เปอร์เซ็นต์ได้ทันที
โมเดลภาษาขั้นสูงช่วยแก้ข้อผิดพลาดแต่แลกด้วยความเร็วที่ลดลง
ในงานประกอบที่มีขั้นตอนยาวนาน Nvidia ได้จับคู่ระบบเข้ากับโมเดลภาษา AI ขั้นสูงอย่าง GPT-6 Astra ของ OpenAI โดยให้ GR00T 2 จัดการการเคลื่อนไหว ขณะที่โมเดลภาษาจะช่วยแบ่งขั้นตอนย่อย ระบุจุดหยิบจับด้วยสี และสั่งการระบบกู้คืนเมื่อมีชิ้นส่วนตกหล่น
การทำงานร่วมกันนี้ช่วยให้หุ่นยนต์ประกอบของเล่นที่วางกระจัดกระจายได้สำเร็จถึง 97 เปอร์เซ็นต์ เทียบกับตอนที่ไม่มีโมเดลภาษาช่วยซึ่งทำสำเร็จเพียง 23 จาก 100 ครั้งเท่านั้น นอกจากนี้ทีมงานยังฝึกงานที่ต้องความละเอียดสูงอย่างการเสียบสายแลนหรือสายชาร์จผ่านการลองผิดลองถูกบนอุปกรณ์จริงอีกด้วย
สำหรับหุ่นยนต์สองขา Nvidia ได้พัฒนา GR00T 2 Turbo ที่ลดทอนรายละเอียดภาพเพื่อรันบนคอมพิวเตอร์ Jetson Thor ในตัวหุ่นยนต์โดยตรง ซึ่งสามารถทำงานอย่างการตักป๊อปคอร์นหรือเช็ดพื้นได้ แต่ความสำเร็จในบางงานยังคงต่ำกว่าครึ่งหนึ่งของการทดสอบทั้งหมด
อุปสรรคสำคัญก่อนใช้งานจริงคือโมเดลยังไม่สามารถประมวลผลข้อมูลสัมผัสจากเซนเซอร์ได้โดยตรง และบางครั้งก็มองข้ามรายละเอียดเล็กๆ เช่น สกรูที่ขันไม่สุด นอกจากนี้ โมเดลภาษาขั้นสูงยังทำให้การทำงานช้าลงมาก โดยพบว่าหุ่นยนต์คัดแยกขยะต้องยืนนิ่งเฉยถึงหนึ่งในสามของเวลาทั้งหมดเพื่อรอการคำนวณนานกว่า 7 วินาทีต่อครั้ง
ปัจจุบันยังมีห้องปฏิบัติการอื่นๆ ที่พยายามลดการพึ่งพา teleoperation เช่นกัน ซึ่งสามารถติดตามได้ใน AI Radar #5 on Neolabs
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร