
NVIDIA เผยความก้าวหน้าใน CoRL ฝึกหุ่นยนต์ทำงานละเอียดผ่าน Simulation
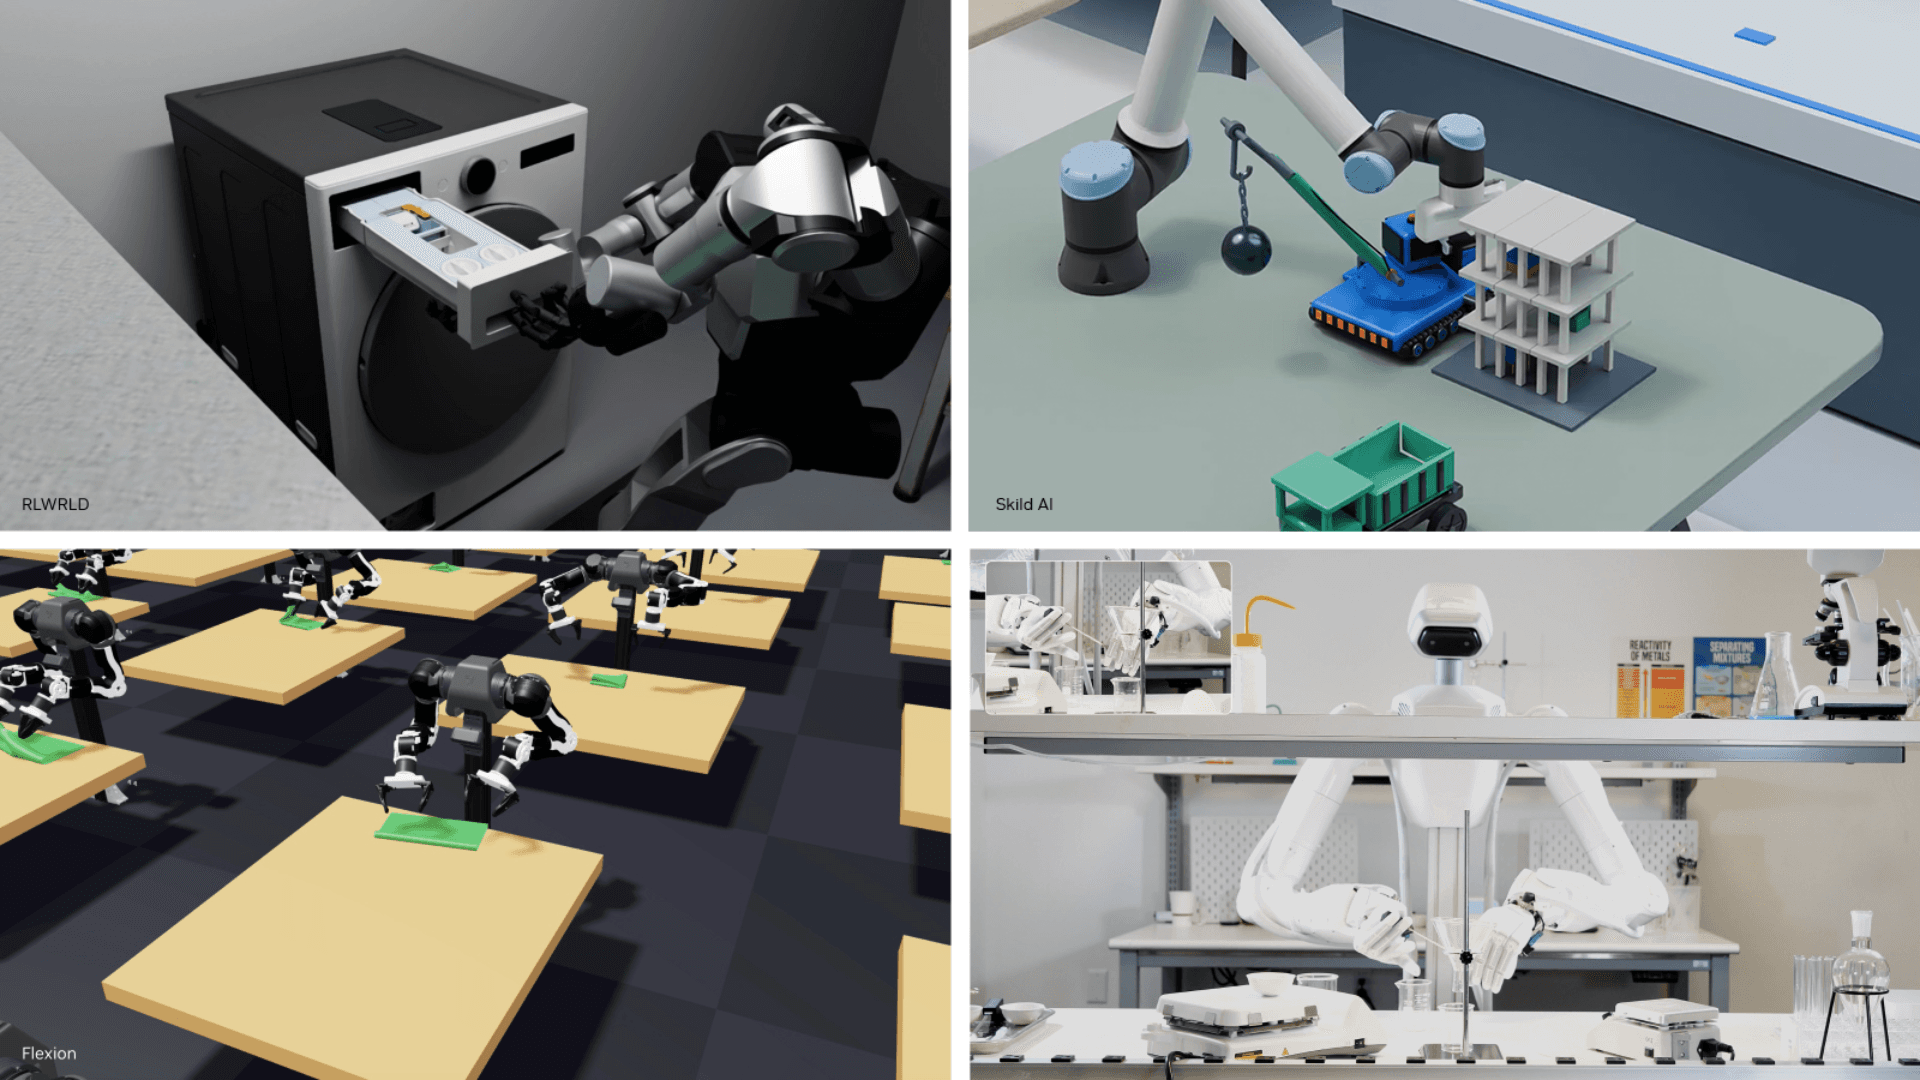
Simulation ซึ่งเคยเป็นเพียงสนามทดสอบสำหรับการฝึกหุ่นยนต์ให้เดิน กลิ้ง หรือกระโดด กำลังกลายเป็นเครื่องมือสำคัญที่ช่วยให้นักวิจัยสามารถสอนงานที่ต้องการการสัมผัสละเอียดอ่อนได้มากขึ้น ไม่ว่าจะเป็นการจัดวางเฟือง การเชื่อมต่อสายเคเบิล หรือการประกอบชิ้นส่วนขนาดเล็ก
การเปลี่ยนผ่านจากการเคลื่อนที่ (locomotion) ไปสู่การหยิบจับจัดการ (manipulation) กลายเป็นหัวใจสำคัญในงาน Conference on Robot Learning (CoRL) สัปดาห์นี้ ณ เมืองออสติน รัฐเท็กซัส พร้อมกับการเติบโตของ agentic robotics ซึ่งเป็นพาราดามใหม่ที่ผสาน frontier agents เข้าด้วยกันเพื่อสร้างโค้ดที่ตีความได้สำหรับหุ่นยนต์
ในงานนี้ NVIDIA ได้นำเสนอเทคโนโลยีหุ่นยนต์แบบเปิดรุ่นใหม่ ทั้ง world action models, เครื่องมือ simulation, benchmarks และ agentic workflows โดยมีผลงานวิจัย 2 ฉบับที่ได้รับเลือกเป็นผู้เข้ารอบสุดท้ายรางวัล Best Paper Awards ได้แก่:
- GRAIL ไปป์ไลน์การสร้างดิจิทัลสำหรับ 3D assets และฉากจำลองที่พร้อมใช้งานสำหรับหุ่นยนต์
- RoboTTT: Context Scaling for Robot Policies โมเดลและสูตรการฝึกที่ขยาย visuomotor context ได้มากกว่าเดิมถึงสามระดับความสำคัญ โดยไม่เพิ่มความล่าช้าในการประมวลผล (inference latency)
ความก้าวหน้าเหล่านี้ช่วยให้นักวิจัยฝึกหุ่นยนต์ในงานซับซ้อนและประเมินผลภายใต้เงื่อนไขที่แปรปรวนได้ดีขึ้น เพื่อสร้างความแม่นยำและความเป็นอิสระที่จำเป็นต่อการขยับขยายจากการทดลองในแล็บไปสู่การใช้งานจริงในโรงงานอุตสาหกรรม
NVIDIA ยังได้ร่วมมือกับพันธมิตรมากมาย อาทิ Ambi Robotics, Bosch Research, Dexmate, Siemens, Skild AI และมหาวิทยาลัยชั้นนำ เพื่อส่งต่อเทคโนโลยีเหล่านี้สู่ชุมชนหุ่นยนต์ในวงกว้าง
World Action Models ช่วยยกระดับความเป็นอิสระของหุ่นยนต์ไปอีกขั้น
ความเป็นอิสระของหุ่นยนต์ในระดับถัดไปต้องการความสามารถในการรับรู้สภาพแวดล้อมและคาดการณ์ผลลัพธ์จากการกระทำของตนเอง ซึ่ง World action models คือกุญแจสำคัญที่ทำให้สิ่งนี้เป็นจริงได้
NVIDIA ได้เปิดตัว GR00T 2 ซึ่งเป็น frontier world action model แบบเปิดที่สร้างบน NVIDIA Cosmos โดยผ่านการฝึกด้วยข้อมูลหุ่นยนต์และมนุษย์ รวมถึง NVIDIA open source human egocentric data กว่า 100,000 ชั่วโมง คุณสมบัติเด่นประกอบด้วย:
- ประสิทธิภาพที่ใช้งานได้ทันที (Out-of-the-box performance): สามารถทำงานสำเร็จ 40 จาก 50 งานที่ประเมินได้โดยไม่ต้องมีการสาธิตเฉพาะงาน
- การถ่ายโอนทักษะ (Skill transfer): เรียนรู้จากมนุษย์และนำไปใช้กับร่างกายหุ่นยนต์ที่ต่างกันได้ทันที
- การสร้างองค์ความรู้ทั่วไปด้วยข้อมูลน้อย (Generalization with little data): มีอัตราความสำเร็จเฉลี่ย 71% จากการสาธิตเพียงครั้งเดียว และเพิ่มเป็น 95% เมื่อสาธิตเพียง 5 ครั้ง
- การควบคุมโดยเอเจนท์ (Agent control): AI agents สามารถรันการทำงานเป็นลำดับและกู้คืนจากข้อผิดพลาดผ่าน API ของ GR00T 2 ได้
[https://blogs.nvidia.com/wp-content/uploads/2026/11/groot-2-shipping-label.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/groot-2-shipping-label.mp4?_=1)
ปัจจุบัน GR00T 2 ครองอันดับหนึ่งในสามโมเดลชั้นนำในทุกหมวดหมู่ของเกณฑ์มาตรฐานชื่อดังอย่าง RoboCasa365 และ RoboLab โดยมีบริษัทอย่าง Foxconn และ Siemens กำลังนำไปประเมินผลในระบบอัตโนมัติของโรงงานและกรณีใช้งานจริง
นอกจากนี้ MicroAGI ยังใช้ GR00T 2 ที่ผ่านการทำ post-trained ด้วย reinforcement learning เพื่อฝึกแขนหุ่นยนต์ YAM ให้สลับสาย Ethernet ได้โดยอัตโนมัติผ่านเวิร์กโฟลว์ใน Isaac Lab 3.0
การฝึกหุ่นยนต์ที่มีความสามารถสูงจำเป็นต้องมีข้อมูลที่หลากหลาย NVIDIA จึงเปิดตัวเครื่องมือช่วยรวบรวมข้อมูลเพิ่มเติม:
- เวิร์กโฟลว์ Video to Data แบบเปิดที่จะเปลี่ยนวิดีโอมนุษย์ให้เป็นการสาธิตใน simulation
- NVIDIA EgoHand open model โมเดลสร้างการเคลื่อนไหวมือแบบ 3D ที่มียอดดาวน์โหลดบน Hugging Face กว่า 40,000 ครั้งในสองสัปดาห์
[https://blogs.nvidia.com/wp-content/uploads/2026/11/egohand-demo.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/egohand-demo.mp4?_=2)
สถานที่สำหรับการฝึกฝนและขยายขนาด: ใน Simulation
NVIDIA Isaac Lab ซึ่งเป็น open source framework มอบรากฐานให้นักวิจัยสามารถฝึกฝนและประเมินทักษะหุ่นยนต์ในวงกว้าง โดยเวอร์ชันล่าสุด Isaac Lab 3.0 มาพร้อมความสามารถในการตั้งค่าสภาพแวดล้อมด้วย simulation-ready assets และการสลับใช้งานฟิสิกส์ระหว่าง NVIDIA PhysX และ Newton physics solvers
การบูรณาการร่วมกับ Newton ช่วยให้จำลองวัตถุที่เสียรูปได้ เช่น สายเคเบิล หรือผ้า ได้อย่างแม่นยำ ซึ่งสำคัญมากต่อการถ่ายโอนทักษะจากโลกเสมือนสู่หุ่นยนต์จริง
[https://blogs.nvidia.com/wp-content/uploads/2026/11/newton-strawberry.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/newton-strawberry.mp4?_=3)
การรวมเข้ากับ Newton จำลองการเสียรูปของสตรอว์เบอร์รีภายใต้แรงบีบของหุ่นยนต์
Isaac Lab 3.0 ที่ใช้ Newton สามารถทำ training throughput ได้สูงกว่าเดิมถึง 2.5 เท่าเมื่อเทียบกับเวอร์ชัน 2.3 ที่ใช้ PhysX ช่วยให้นักวิจัยฝึกหุ่นยนต์จำลองหลายพันตัวขนานกันได้อย่างรวดเร็ว
[https://blogs.nvidia.com/wp-content/uploads/2026/11/newton-physx-web.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/newton-physx-web.mp4?_=4)
Isaac Lab รองรับการจำลองหุ่นยนต์ด้วย Newton และ NVIDIA PhysX
ในงาน CoRL พันธมิตรอย่าง Skild AI ได้เปิดตัว STEEL ซึ่งเป็น rigid-body physics solver ใหม่บน Newton เพื่อเร่งการฝึกหุ่นยนต์ให้เร็วยิ่งขึ้น
[https://blogs.nvidia.com/wp-content/uploads/2026/11/robotics-montage-8s.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/robotics-montage-8s.mp4?_=5)
STEEL Solver ของ Skild AI
บริษัทย่าง Flexion, FieldAI และ Dyna Robotics ต่างนำ Isaac Lab และ Newton ไปใช้ฝึกหุ่นยนต์ในรูปแบบต่างๆ ตั้งแต่หุ่นยนต์กึ่งมนุษย์ Taku ไปจนถึงระบบควบคุมในคลังสินค้าและโรงแรม
[https://blogs.nvidia.com/wp-content/uploads/2026/11/flexion-newton-isaac-lab.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/flexion-newton-isaac-lab.mp4?_=6)
Flexion ใช้ Newton สำหรับ RL ร่วมกับ Isaac Lab
โปรเจกต์ AlphaNIST พิสูจน์ให้เห็นว่าความแม่นยำระดับมิลลิเมตรสามารถเกิดขึ้นได้จริง โดยสามารถฝึกนโยบายเดียวให้ทำภารกิจบน NIST Assembly Task Board ได้ถึง 20 งานด้วยความสำเร็จสูงถึง 98% โดยใช้เวลา GPU น้อยลง 39 เท่า
[https://blogs.nvidia.com/wp-content/uploads/2026/11/alphanist-6-16s-web.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/alphanist-6-16s-web.mp4?_=7)
AlphaNIST ใช้ Isaac Lab เพื่อฝึกนโยบายหุ่นยนต์เดียวใน 20 งานที่มีความแม่นยำสูงบน NIST Assembly Task Board
เคล็ดลับเบื้องหลังคือ Success-Guided Sampling (SGS) จากความร่วมมือของ University of Washington และ NVIDIA ที่เน้นการฝึกในจุดที่หุ่นยนต์ยังทำไม่สำเร็จ ช่วยให้การฝึกขยายขนาดได้มากกว่าล้านสภาพแวดล้อมขนานกัน
เกณฑ์มาตรฐานอุตสาหกรรมใหม่สำหรับการประเมินหุ่นยนต์
การวัดผลหุ่นยนต์ภายใต้เงื่อนไขที่เปลี่ยนแปลงคือความท้าทายใหม่ NVIDIA จึงนำเสนอ NVIDIA Isaac Lab-Arena เฟรมเวิร์กเปิดสำหรับการประเมินนโยบายหุ่นยนต์ในวงกว้าง เพื่อระบุจุดที่เกิดความล้มเหลวและนำไปแก้ไขในการฝึกถัดไป
DexBench และ VABAR เป็นสองเกณฑ์มาตรฐานใหม่ที่ออกแบบมาเพื่อวัดความคล่องแคล่วในงานอุตสาหกรรม โดย DexBench ครอบคลุม 15 งานในสถานการณ์จริง ทั้งการค้าปลีกและการผลิต ส่วน VABAR จาก UC Berkeley มุ่งเน้นการประเมินหุ่นยนต์ในหกงานอุตสาหกรรมหลัก
[https://blogs.nvidia.com/wp-content/uploads/2026/11/task-tool-sorting.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/task-tool-sorting.mp4?_=8)
งานแยกประเภทเครื่องมือจำลองแสดงให้เห็นว่า VABAR ประเมินทักษะการจัดการของหุ่นยนต์สำหรับเวิร์กโฟลว์อุตสาหกรรมอย่างไร
เอเจนท์เปลี่ยนทักษะเป็นโปรแกรมหุ่นยนต์
เฟรมเวิร์ก Graph-as-Policy (GaP) จาก UC Berkeley ใช้ agents เพื่อเชื่อมโยงทักษะต่างๆ เข้าเป็นโปรแกรมหุ่นยนต์ที่ประสานงานกันได้อย่างราบรื่น ช่วยให้วิศวกรสามารถตรวจสอบและทวนสอบความถูกต้องได้ก่อนนำไปใช้งานจริง
[https://blogs.nvidia.com/wp-content/uploads/2026/11/wipe-the-bar.mp4](https://blogs.nvidia.com/wp-content/uploads/2026/11/wipe-the-bar.mp4?_=9)
GaP ใช้ agents และ simulation เพื่อเปลี่ยนทักษะหุ่นยนต์แต่ละอย่างเป็นการกระทำที่ประสานกัน เช่น การเช็ดบาร์
Ken Goldberg ศาสตราจารย์จาก UC Berkeley ระบุว่า agentic robotics คือก้าวกระโดดทางเทคโนโลยีที่สำคัญที่สุดนับตั้งแต่การกำเนิดของอินเทอร์เน็ต
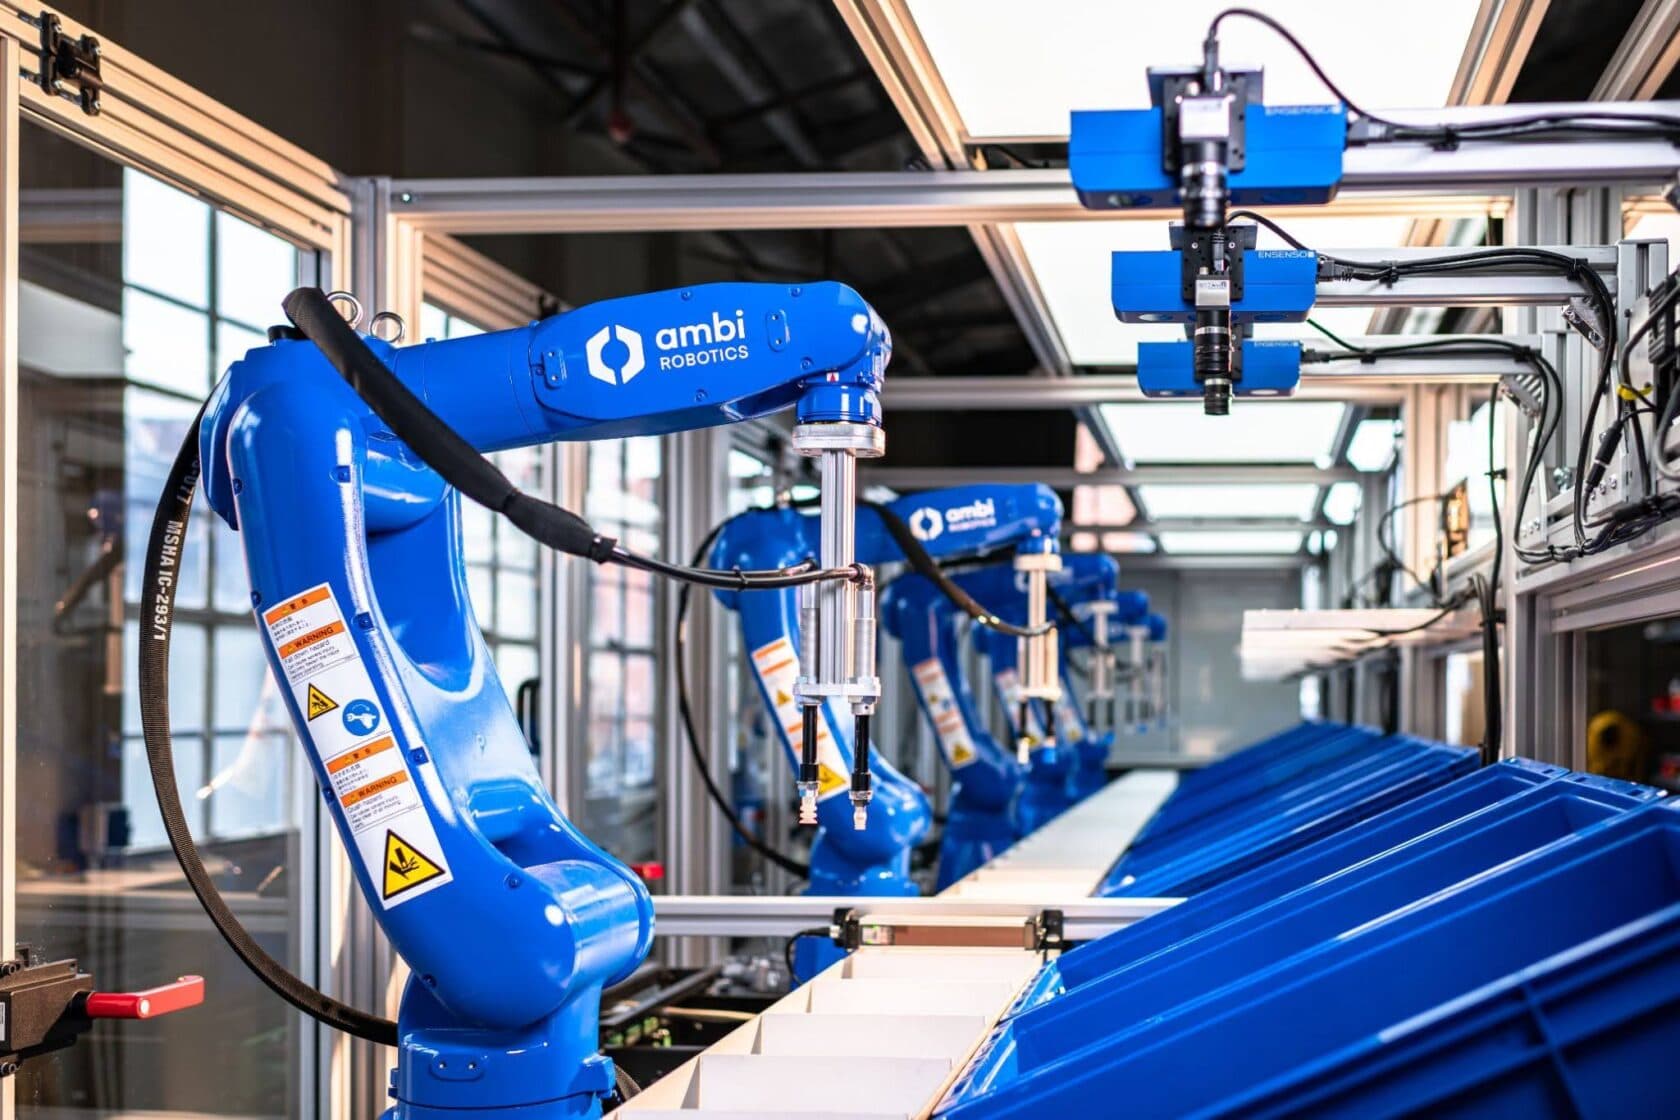
ขณะนี้บริษัทอย่าง Ambi Robotics, Bosch Research และ Siemens กำลังศึกษาการนำ GaP ไปใช้ในสถานการณ์อุตสาหกรรมที่หลากหลาย เพื่อเปลี่ยนอนาคตของระบบอัตโนมัติให้ก้าวล้ำยิ่งขึ้น
เรียนรู้เพิ่มเติมโดยเข้าร่วมกับ NVIDIA ที่งาน CoRL
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร