
เจาะลึก Omniverse: โมเดลโลกแบบเปิด (Open World Models) พรมแดนใหม่แห่ง Physical AI
หมายเหตุบรรณาธิการ: โพสต์นี้เป็นส่วนหนึ่งของ Into the Omniverse ซึ่งเป็นซีรีส์ที่เน้นการนำเสนอว่านักพัฒนา, ผู้ปฏิบัติงานด้าน 3D และองค์กรต่างๆ สามารถเปลี่ยนเวิร์กโฟลว์ของตนโดยใช้ความก้าวหน้าล่าสุดใน OpenUSD และ NVIDIA Omniverse ได้อย่างไร
ในเดือนกรกฎาคม NVIDIA ได้ร่วมกับบริษัทและองค์กรกว่า 200 แห่งลงนามใน “Open Weights and American AI Leadership” ซึ่งเป็นจดหมายเปิดผนึกที่โต้แย้งว่าความเป็นผู้นำด้าน AI จะไม่ได้วัดกันที่โมเดลระดับแนวหน้า (frontier model) เพียงโมเดลเดียว แต่จะวัดจากระบบนิเวศแบบเปิดที่เข้าถึงทุกภาคส่วน
Open models ซึ่งเปิดโอกาสให้ทุกคนสามารถดาวน์โหลด ตรวจสอบ แก้ไข และรันบนโครงสร้างพื้นฐานของตนเองได้ คือกุญแจสำคัญที่ทำให้วิสัยทัศน์นี้เป็นจริง โดยเฉพาะในด้าน physical AI ที่การนำไปใช้งานในแต่ละด้านมีความเฉพาะตัวสูงมาก
หัวใจของ Physical AI คือการทำความเข้าใจและคาดการณ์ผลลัพธ์ที่จะเกิดขึ้น ไม่ใช่แค่การมองเห็นรูปลักษณ์ภายนอกเท่านั้น เพื่อให้บรรลุเป้าหมายนี้ world models จึงต้องเรียนรู้พฤติกรรมของสภาพแวดล้อมทางกายภาพ คาดการณ์เหตุการณ์ที่จะเกิดขึ้น และตัดสินใจเลือกการกระทำที่สมเหตุสมผล
โมเดลเหล่านี้สามารถสร้างข้อมูลจำลองโลกและการกระทำที่มีพื้นฐานทางกายภาพจริง พร้อมทั้งแสดงภาพสถานะในอนาคตเพื่อเป็นพื้นฐานให้ทีมงานนำไปปรับใช้ (Fine-tune) เฉพาะทางสำหรับหุ่นยนต์ ยานยนต์ไร้คนขับ หรือระบบ vision AI ต่อไป
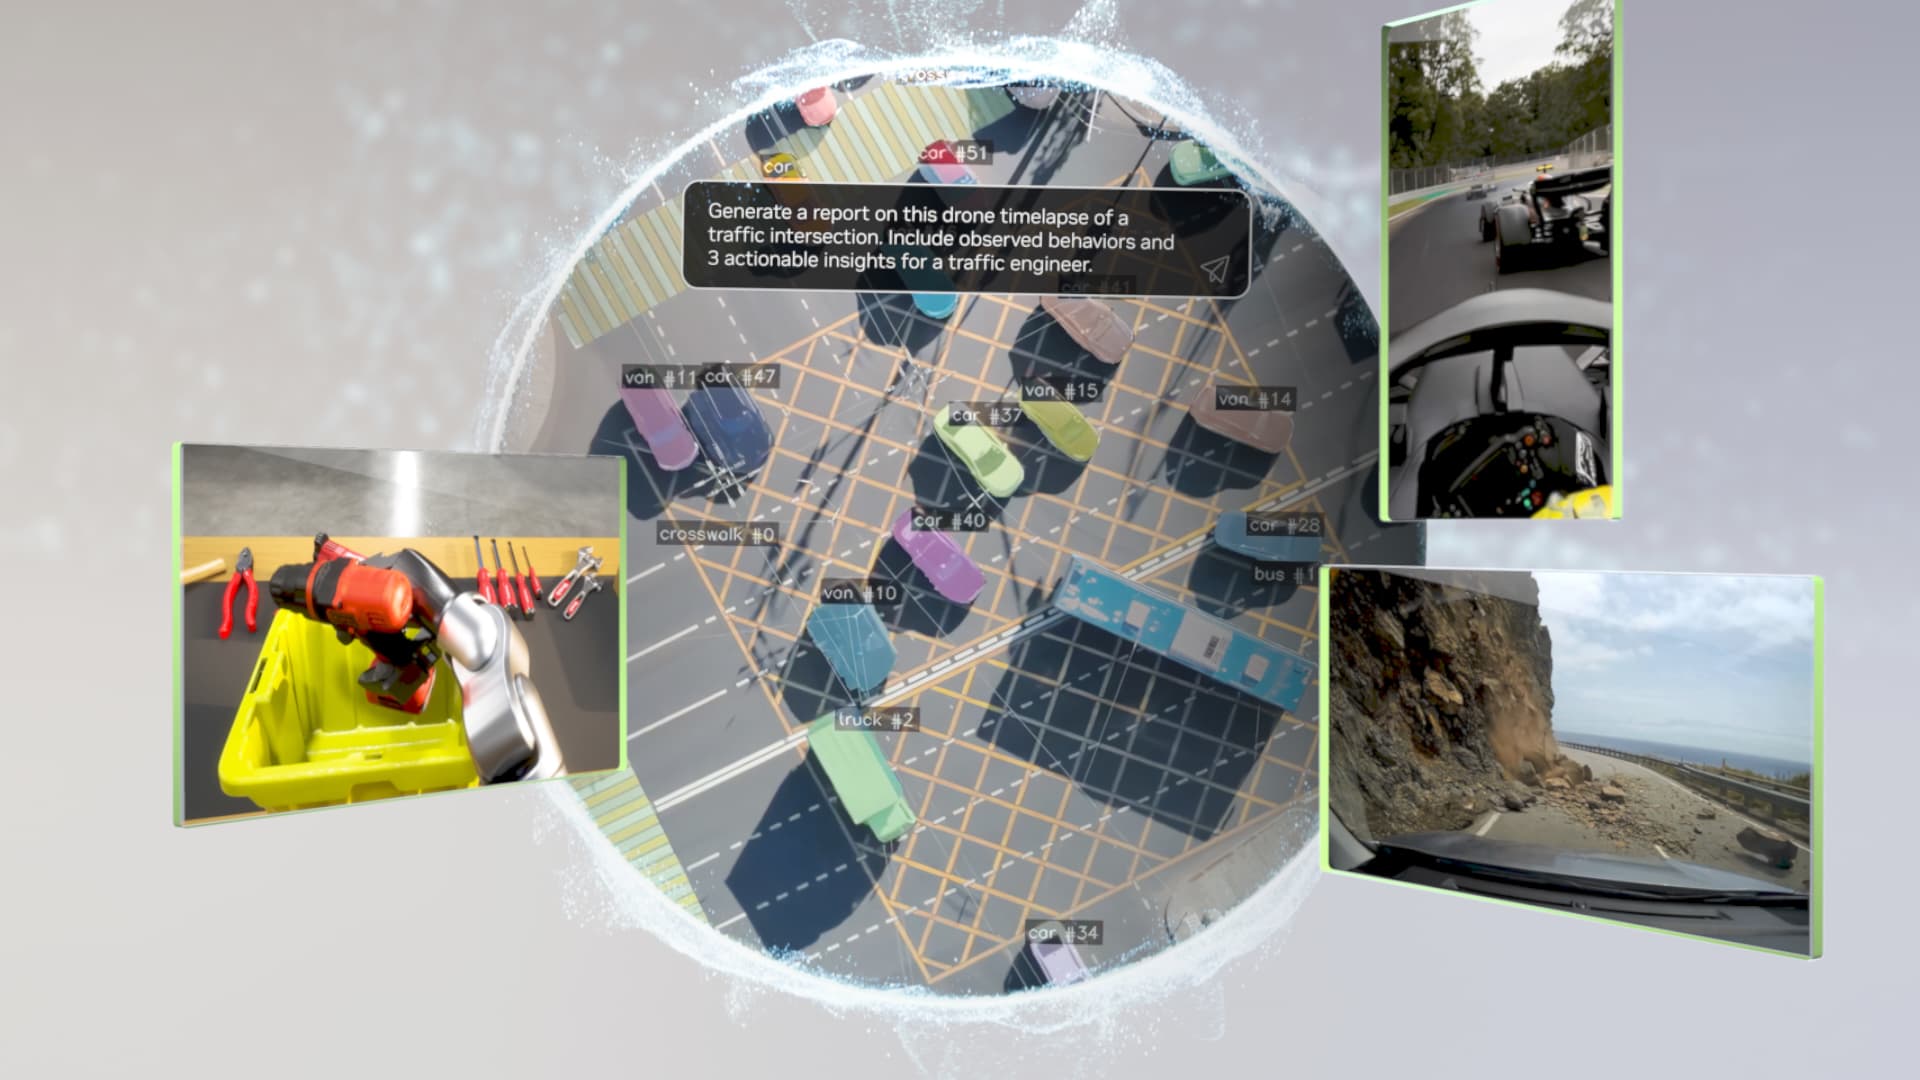
ปัจจุบัน Open world models กำลังถูกนำมาใช้เพื่อสร้างข้อมูลการฝึกอบรม ทดสอบนโยบาย และปรับแต่งระบบ physical AI ให้มีความแม่นยำยิ่งขึ้น โดยมี NVIDIA Cosmos 3 เป็นตระกูลโมเดลแบบเปิดที่รวมความสามารถเหล่านี้ไว้ด้วยกัน พร้อมการันตีด้วยผลทดสอบมาตรฐานระดับโลก
นอกจากนี้ ไลบรารี NVIDIA Omniverse ภายใต้ NVIDIA Agent Toolkit ยังมอบความสามารถในการสร้างโลกเสมือนที่พร้อมสำหรับการจำลอง (simulation-ready worlds) ช่วยให้ทีมพัฒนาสามารถฝึกอบรมและตรวจสอบความถูกต้องของระบบก่อนนำไปใช้งานในโลกจริงได้อย่างมั่นใจ
World Models คือรากฐานของ Physical AI
การรวบรวมข้อมูลสำหรับ physical AI ในสเกลขนาดใหญ่นั้นทำได้ยากและมีค่าใช้จ่ายสูง โดยเฉพาะเหตุการณ์ที่เกิดขึ้นได้ยาก (long-tail cases) ซึ่งจำลองในโลกจริงได้ลำบาก World models จึงเข้ามาช่วยแก้ปัญหานี้โดย:
- ให้ข้อมูลที่มีประสิทธิภาพมากขึ้นจากการเรียนรู้ความสัมพันธ์ทางกายภาพในรูปแบบ multimodal ขนาดใหญ่
- สร้างสภาพแวดล้อมที่หลากหลายซึ่งแปรผันตามสภาพอากาศ แสง วัตถุ และทิศทางการเคลื่อนที่
- เป็นรากฐานที่ยืดหยุ่นในการปรับแต่งให้เข้ากับหุ่นยนต์ ยานพาหนะ หรือการตั้งค่าเซ็นเซอร์เฉพาะงาน เนื่องจากโมเดลทั่วไปมักไม่เคยเห็นสภาพแวดล้อมการทำงานจริงของแต่ละทีม การเปิดให้นักพัฒนาเข้าถึงน้ำหนักของโมเดล (model weights) และเครื่องมือสำหรับ post-training จึงเป็นสิ่งจำเป็น โมเดลพื้นฐาน NVIDIA Cosmos ที่ใช้ใบอนุญาต OpenMDW 1.1 ของ Linux Foundation จึงตอบโจทย์ทางเทคนิคที่ต้องการความเฉพาะตัวสูง
ในการทำงานจริง ทีมพัฒนาต้องการมากกว่าแค่การปรับแต่งโมเดล แต่ยังต้องการสภาพแวดล้อมจำลองเพื่อทดสอบพฤติกรรม ซึ่งไลบรารี Omniverse และเฟรมเวิร์ก OpenUSD ได้เข้ามาช่วยในการประกอบและแลกเปลี่ยนข้อมูล 3D ที่ซับซ้อนข้ามเวิร์กโฟลว์ ไม่ว่าจะเป็น digital twins หรือ synthetic data generation ซึ่งช่วยลดภาระงานซ้ำซ้อนลงได้อย่างมหาศาล
Cosmos 3: โมเดลระดับแนวหน้า (The Frontier Model)
NVIDIA Cosmos 3 คือโมเดลพื้นฐานแบบ omni-model ระดับแนวหน้า ที่สร้างขึ้นบนสถาปัตยกรรม mixture-of-transformers โดยผสมผสานทั้งการให้เหตุผลด้วยภาพ (vision reasoning), การสร้างโลก (world generation) และการทำนายการกระทำ (action prediction) ไว้ในตระกูลเดียว
นักพัฒนาสามารถใช้ Cosmos 3 ได้หลากหลายบทบาท ทั้งการเป็น vision language model, เครื่องจำลองโลกที่มีพื้นฐานทางฟิสิกส์เพื่อสร้างข้อมูลสังเคราะห์ หรือเป็นแกนหลักสำหรับ world action models โดยไม่ต้องเสียเวลาจัดการหลายโมเดลแยกกัน
ตระกูลโมเดลนี้ประกอบด้วยรุ่นย่อยตามความเหมาะสม ได้แก่ Cosmos 3 Super (64B) สำหรับความแม่นยำสูงสุด, Cosmos 3 Nano (16B) สำหรับประสิทธิภาพในการให้เหตุผล และ Cosmos 3 Edge (4B) ที่ออกแบบมาเพื่อรันบนอุปกรณ์ขนาดเล็กอย่าง NVIDIA RTX GPUs หรือแพลตฟอร์ม Jetson Thor
ในด้านประสิทธิภาพ Cosmos 3 ครองอันดับ 1 ในหลายตารางการประเมิน เช่น Artificial Analysis สำหรับการสร้างภาพและวิดีโอแบบ open weights, PAI-Bench สำหรับการสร้างโลก และ RoboLab ในส่วนของนโยบายหุ่นยนต์ ตอกย้ำความเป็นผู้นำในอุตสาหกรรม
นอกจาก Cosmos แล้ว NVIDIA ยังมีสแตกเทคโนโลยีที่ครอบคลุม ทั้ง Isaac GR00T สำหรับหุ่นยนต์, Alpamayo สำหรับยานยนต์ไร้คนขับ และ Metropolis สำหรับระบบ vision AI
การนำ Cosmos 3 ไปใช้งานจริงในภาคอุตสาหกรรม
ปัจจุบันนักพัฒนาในหลายอุตสาหกรรมเริ่มนำ NVIDIA Cosmos 3 ไปใช้งานอย่างแพร่หลาย เช่น Doosan Robotics และ Samsung Electronics ในด้านหุ่นยนต์; Li Auto และ Xiaomi ในด้านยานยนต์ไร้คนขับ; รวมถึง Centific และ Milestone Systems สำหรับระบบ vision AI agents ในพื้นที่อัจฉริยะ
ความร่วมมือในระดับสากลยังขยายตัวผ่าน NVIDIA Cosmos Coalition ซึ่งล่าสุดได้ ขยายแนวร่วมไปยังประเทศญี่ปุ่น เพื่อร่วมกันพัฒนาโมเดลโลกแบบเปิดสำหรับอุตสาหกรรมการผลิต โลจิสติกส์ และการเกษตร
การเติบโตของพันธมิตรเหล่านี้สะท้อนให้เห็นว่า Open world models กำลังกลายเป็นรากฐานสำคัญที่ปรับเปลี่ยนได้ตามความต้องการของโลกอนาคต ไม่ว่าจะเป็นในหุ่นยนต์ ยานยนต์ หรือระบบอัจฉริยะต่างๆ
ติดตามข้อมูลเพิ่มเติม
ผู้ที่สนใจสามารถศึกษาข้อมูลเชิงลึกเกี่ยวกับ world models และเทคโนโลยี Physical AI เพิ่มเติมได้จากแหล่งข้อมูลต่อไปนี้:
- สำรวจ Cosmos 3 model collection บน Hugging Face และ GitHub
- อ่าน รายละเอียดสถาปัตยกรรมใน Cosmos 3 technical report
- ติดตาม บทความทางเทคนิคที่ Cosmos 3 technical blog
- รับชม การถ่ายทอดสดจาก Cosmos Labs livestreams
- ทำความรู้จัก เครือข่ายพันธมิตร NVIDIA Cosmos Coalition
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร