
Nvidia เปิดตัว Flora เครื่องมือทำ Data Video หุ่นยนต์ราคาประหยัด
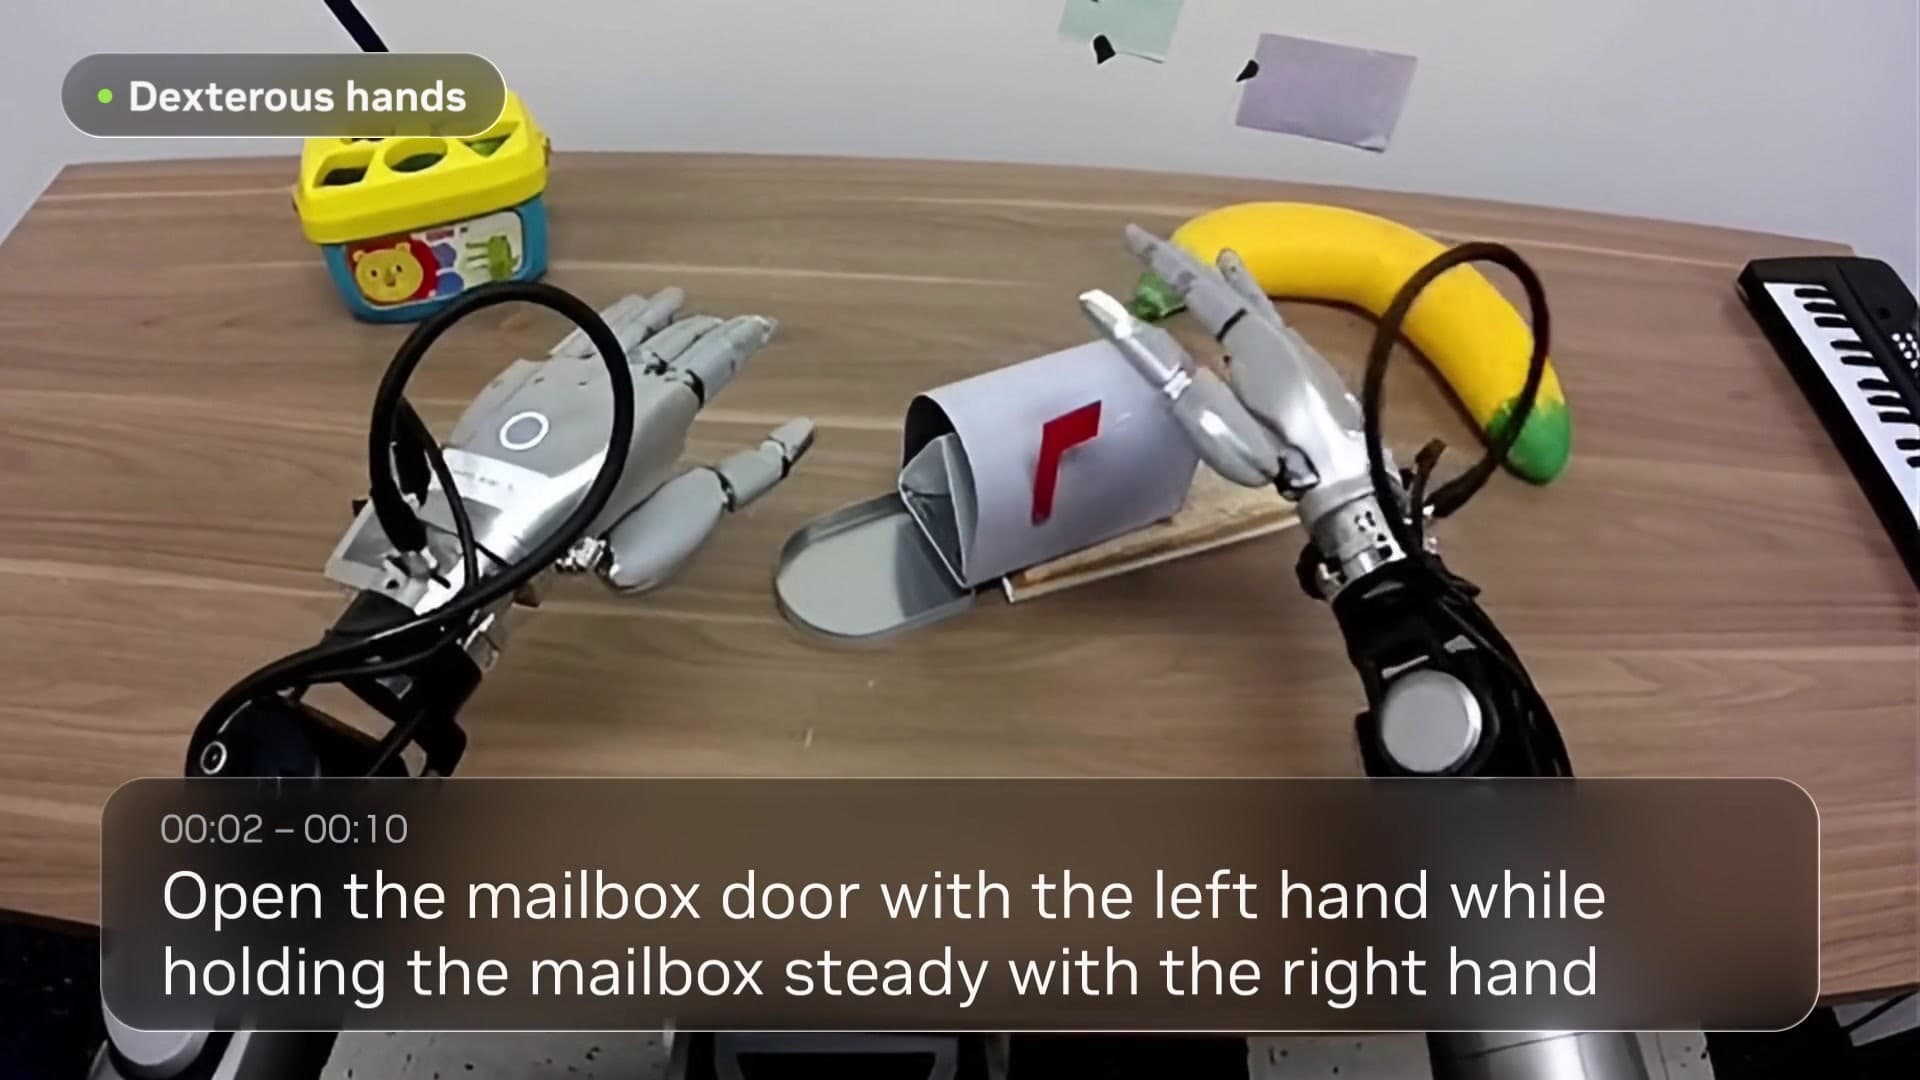
Nvidia ให้คำมั่นสัญญาว่า Flora ซึ่งเป็น data engine แบบเปิดตัวใหม่ จะสามารถทำ labeling วิดีโอหุ่นยนต์หนึ่งชั่วโมงได้ในราคาเพียง 72 เซนต์ เมื่อเทียบกับ 88 ดอลลาร์ของ GPT-6 Astra โดยความแตกต่างไม่ได้มีเพียงแค่เรื่องราคา แต่ยังรวมถึงประสิทธิภาพเชิงลึกที่ตอบโจทย์งานด้านหุ่นยนต์โดยเฉพาะ
โมเดล AI สำหรับหุ่นยนต์จำเป็นต้องเรียนรู้จากวิดีโอที่มีคำบรรยายระบุข้อมูล 3 ประเภทหลัก ได้แก่ เหตุการณ์ที่เกิดขึ้นในวิดีโอเพื่อเลือกข้อมูลฝึกสอน, การให้คะแนนความคืบหน้าแบบทีละขั้นตอนสำหรับการเรียนรู้แบบลองผิดลองถูก และการตัดสินความสำเร็จของงานเพื่อใช้ตรวจสอบระหว่างใช้งานจริง ซึ่งปัจจุบันโมเดลอย่าง GPT-6 Astra แม้จะทำได้หลายอย่างแต่ก็มีค่าใช้จ่ายสูงเกินไปสำหรับข้อมูลมหาศาล
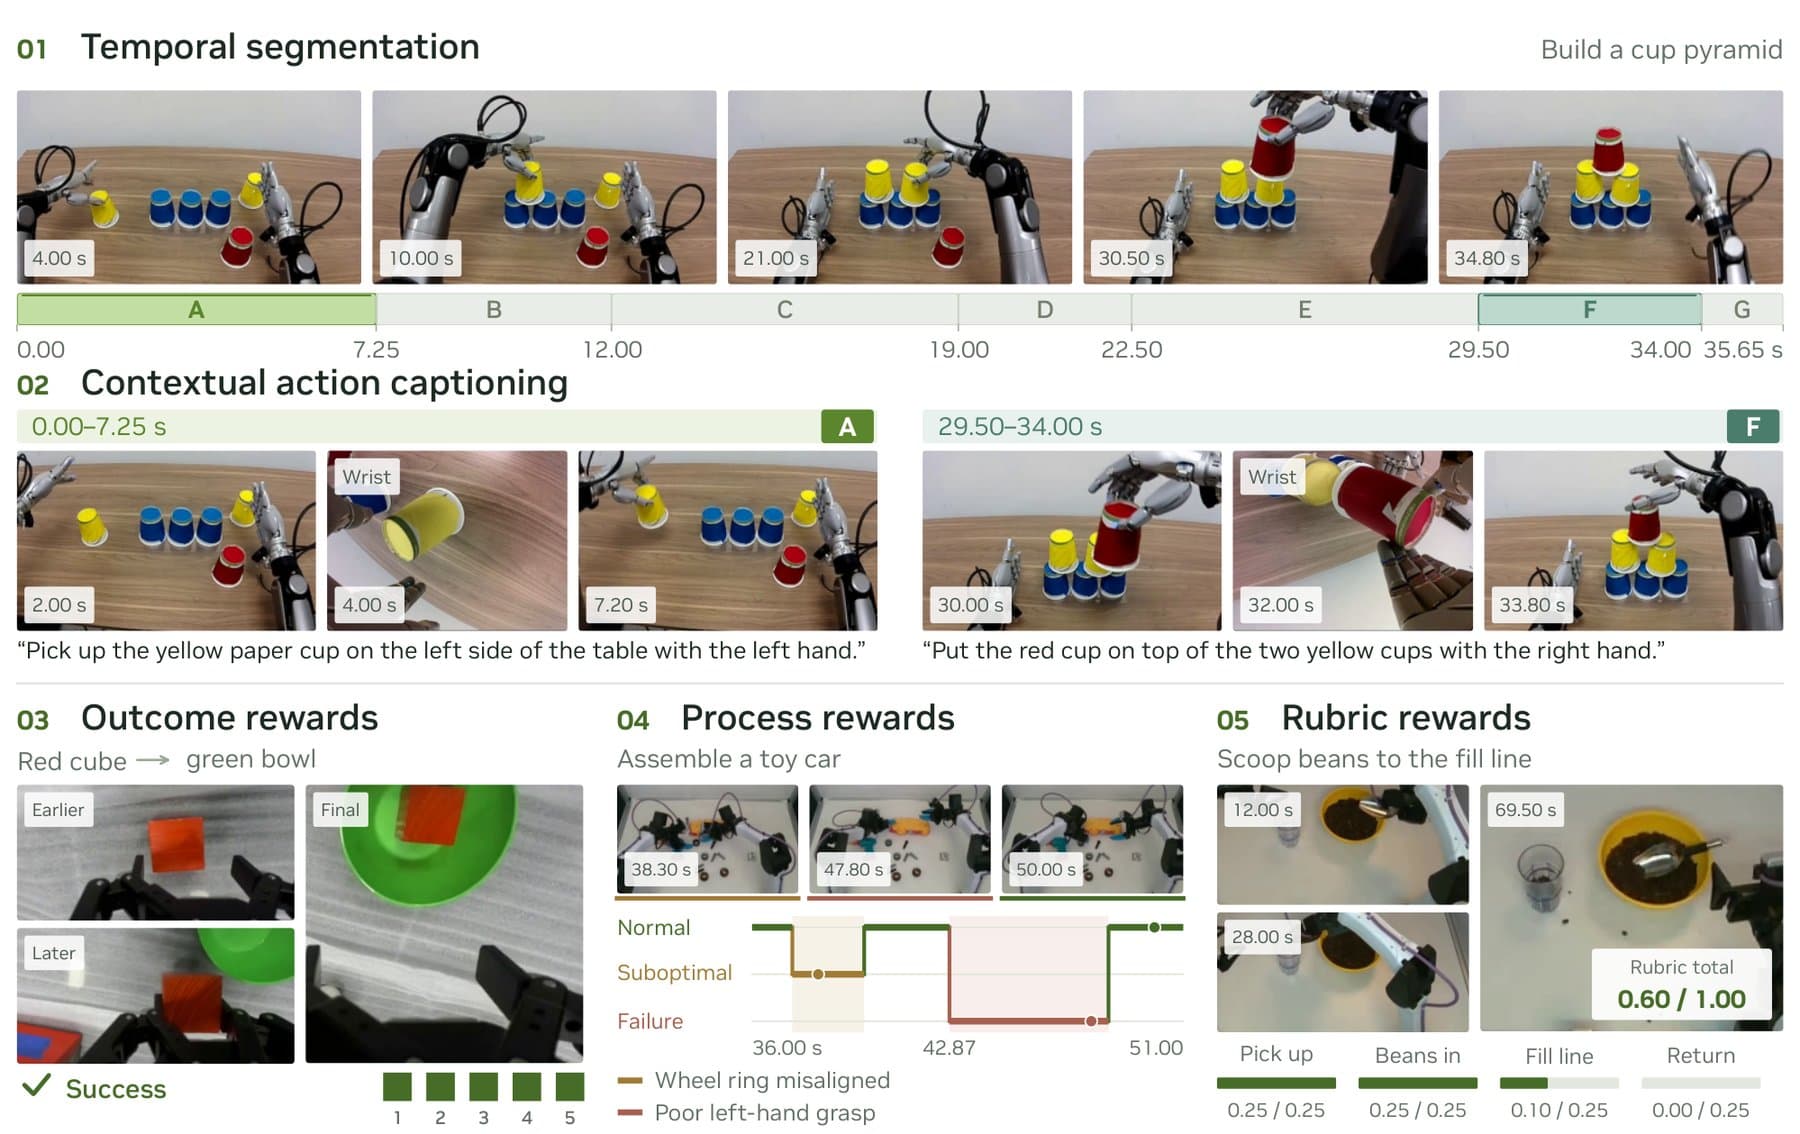
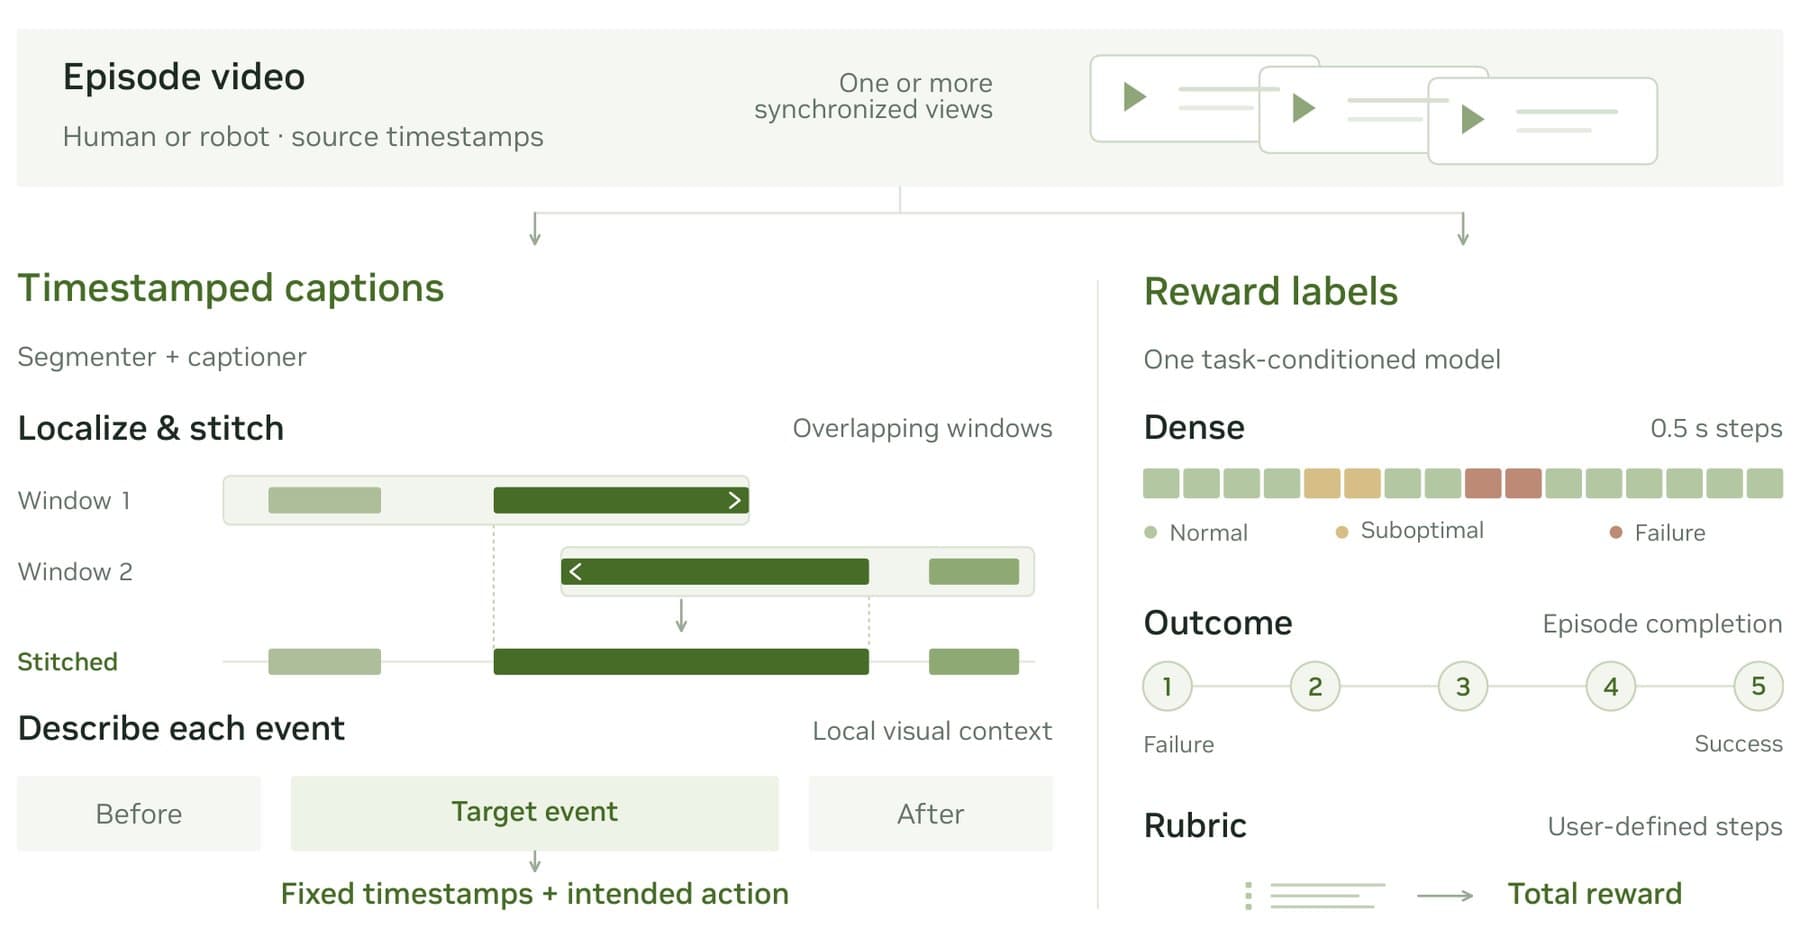
จากเอกสารงานวิจัย ระบุว่า Flora ครอบคลุมการทำ label ทั้งสามประเภท และถูกนำไปใช้งานแล้วในการฝึกสอนโมเดล GR00T โดยสามารถ annotate วิดีโอได้สูงสุดถึง 200,000 ชั่วโมงต่อวันผ่าน GPU รุ่น GB300 จำนวน 512 ตัว โดยผู้ที่สนใจสามารถใช้งานโมเดลเหล่านี้ได้บน Hugging Face
เบื้องหลังของ Flora ประกอบด้วยโมเดล Qwen3.5 models ที่ผ่านการ fine-tune 3 ตัว ได้แก่ โมเดลขนาด 9B สำหรับแบ่งส่วนวิดีโอ และโมเดล 27B อีกสองตัวที่ทำหน้าที่บรรยายเหตุการณ์และให้คะแนนความสำเร็จ (Flora-Rewarder) ซึ่งสามารถจำแนกขั้นตอนที่ล้มเหลวหรือผิดปกติได้ละเอียดทุกครึ่งวินาที
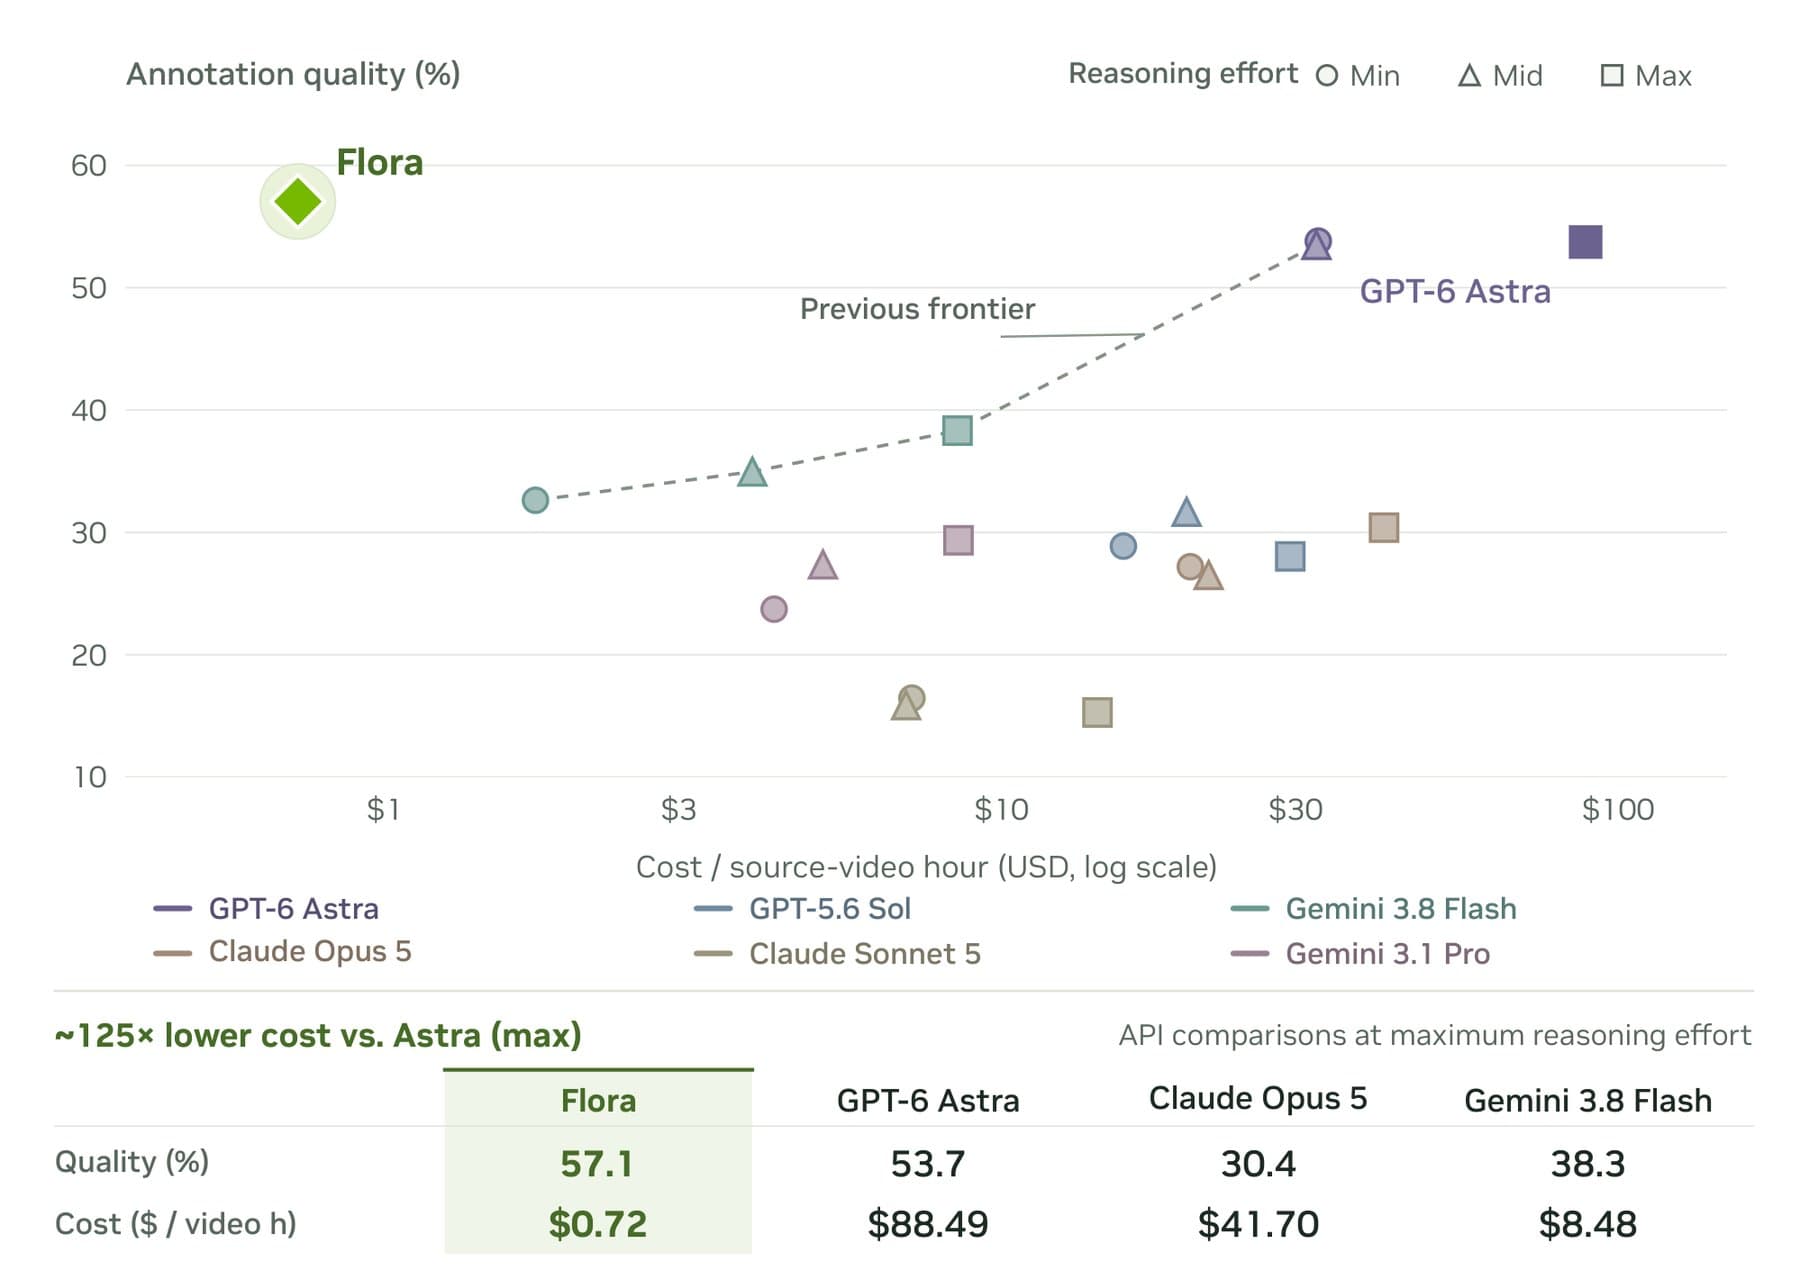
ประหยัดค่าใช้จ่ายสูงสุด 125 เท่าจากการประมาณการของ Nvidia
ในการทดสอบกับวิดีโอ 50 คลิป Nvidia พบว่า Flora ทำคะแนนคุณภาพได้ดีกว่า GPT-6 Astra เล็กน้อย โดยมีค่าใช้จ่ายเพียง 72 เซนต์ต่อชั่วโมงการทำเลเบล ขณะที่ Astra ต้องจ่ายถึง 88.50 ดอลลาร์ ส่วนคู่แข่งอย่าง Claude Opus 5 ทำคะแนนได้ต่ำกว่าและมีราคาประมาณ 42 ดอลลาร์ อย่างไรก็ตาม ตัวเลขนี้เป็นการคำนวณจากราคาเช่า GPU สมมติที่ 10 ดอลลาร์ต่อชั่วโมง
Flora เด่นเรื่องตรวจจับการกระทำ แต่ Astra ยังนำเรื่องการบรรยาย
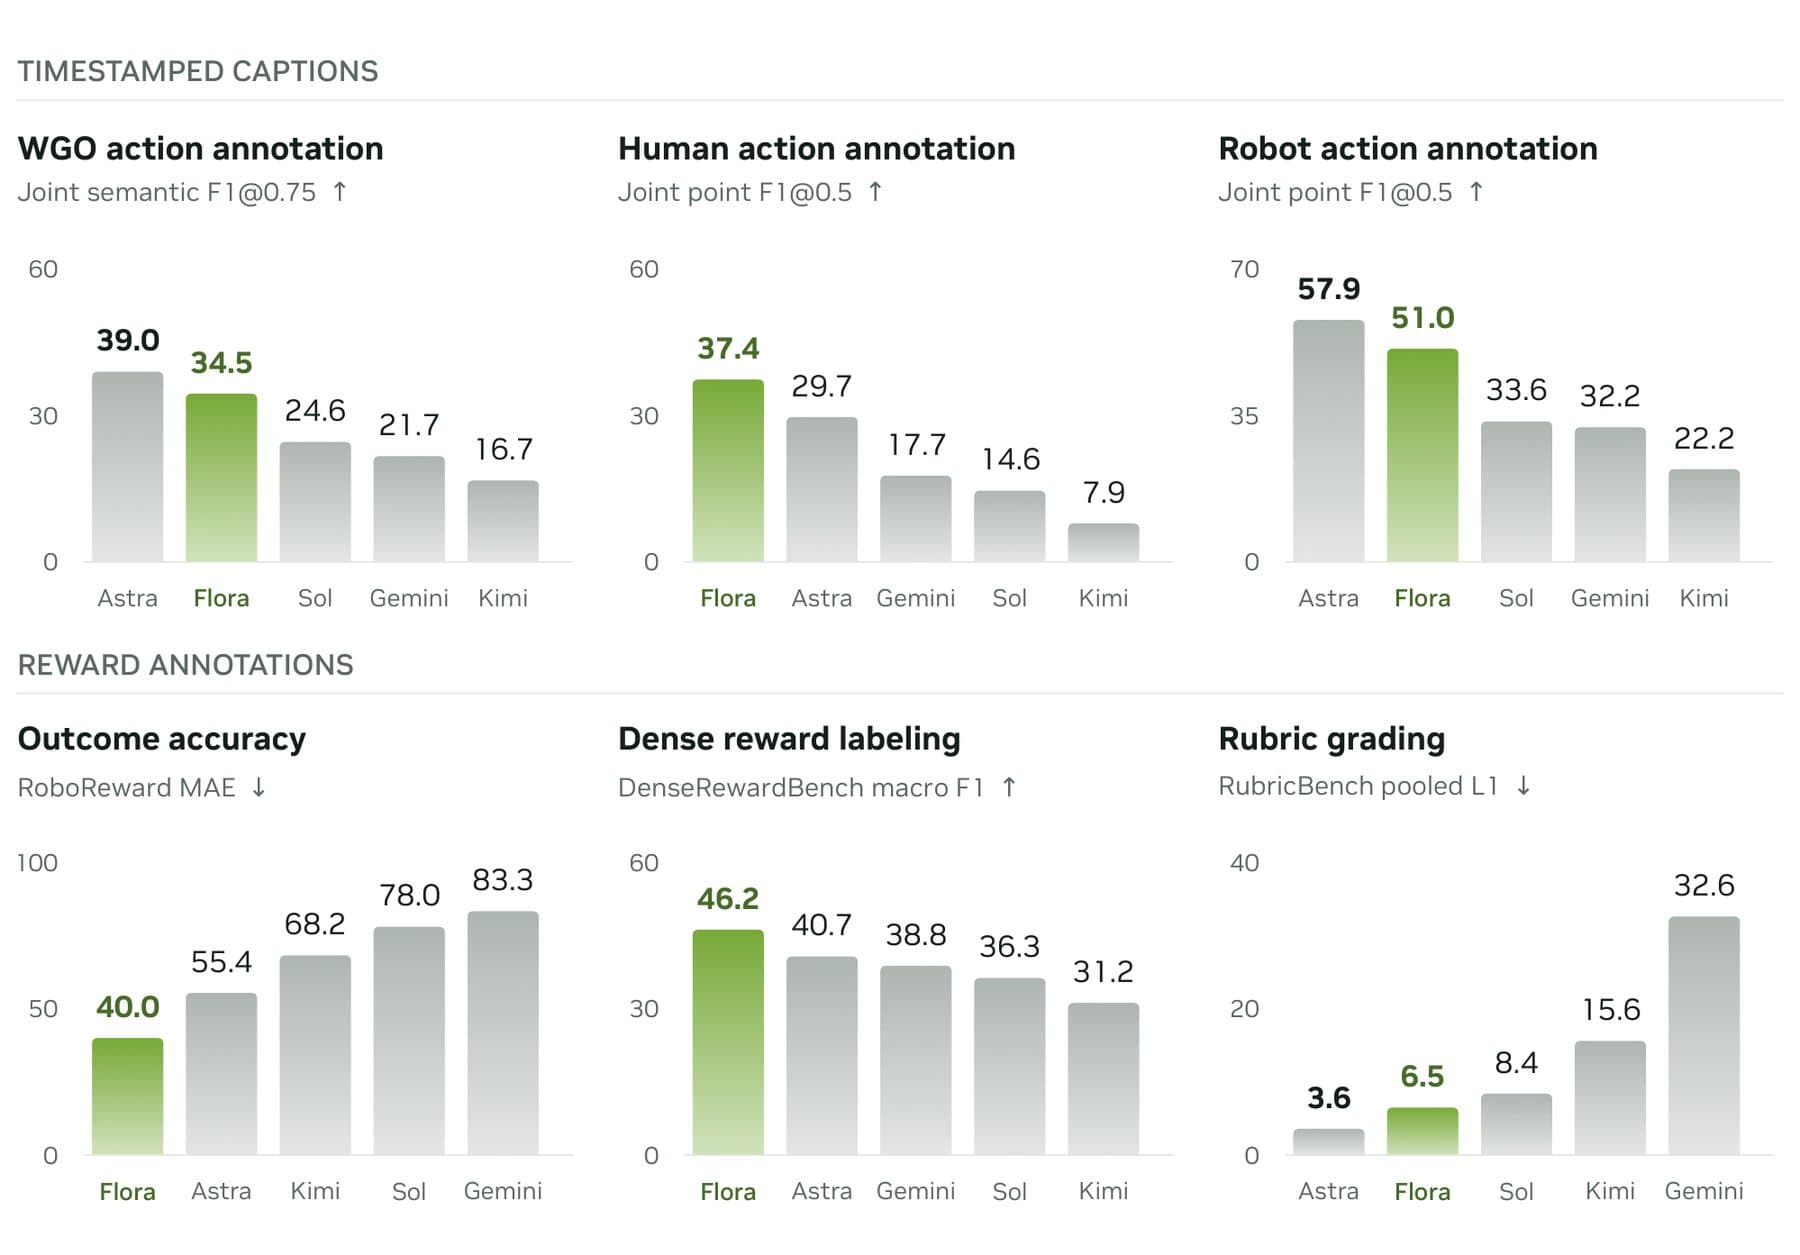
ผลการทดสอบ WGO-Bench ชี้ว่า Flora โดดเด่นที่สุดในการตรวจจับขอบเขตของการกระทำ (action boundaries) แต่ยังตามหลัง Astra ในคะแนนรวม และตามหลัง Gemini 3.8 Flash ในด้านความแม่นยำของการบรรยายรายละเอียดเพียงอย่างเดียว
สำหรับการทดสอบ DenseCaptionBench ของ Nvidia เอง Flora เป็นผู้นำในทุกเกณฑ์เมื่อเทียบกับข้อมูลที่บันทึกโดยมนุษย์ แต่ยังเป็นรอง Astra ในส่วนของวิดีโอหุ่นยนต์ ทั้งนี้มีข้อสังเกตว่า GPT-6 Astra ถูกใช้เป็นตัวประเมินคำบรรยายในขณะที่เป็นหนึ่งในโมเดลที่ถูกทดสอบด้วย ซึ่งอาจส่งผลต่อผลลัพธ์ในเชิงระเบียบวิธีวิจัย
ความแม่นยำในการตรวจพบข้อผิดพลาดที่เหนือกว่าคู่แข่ง
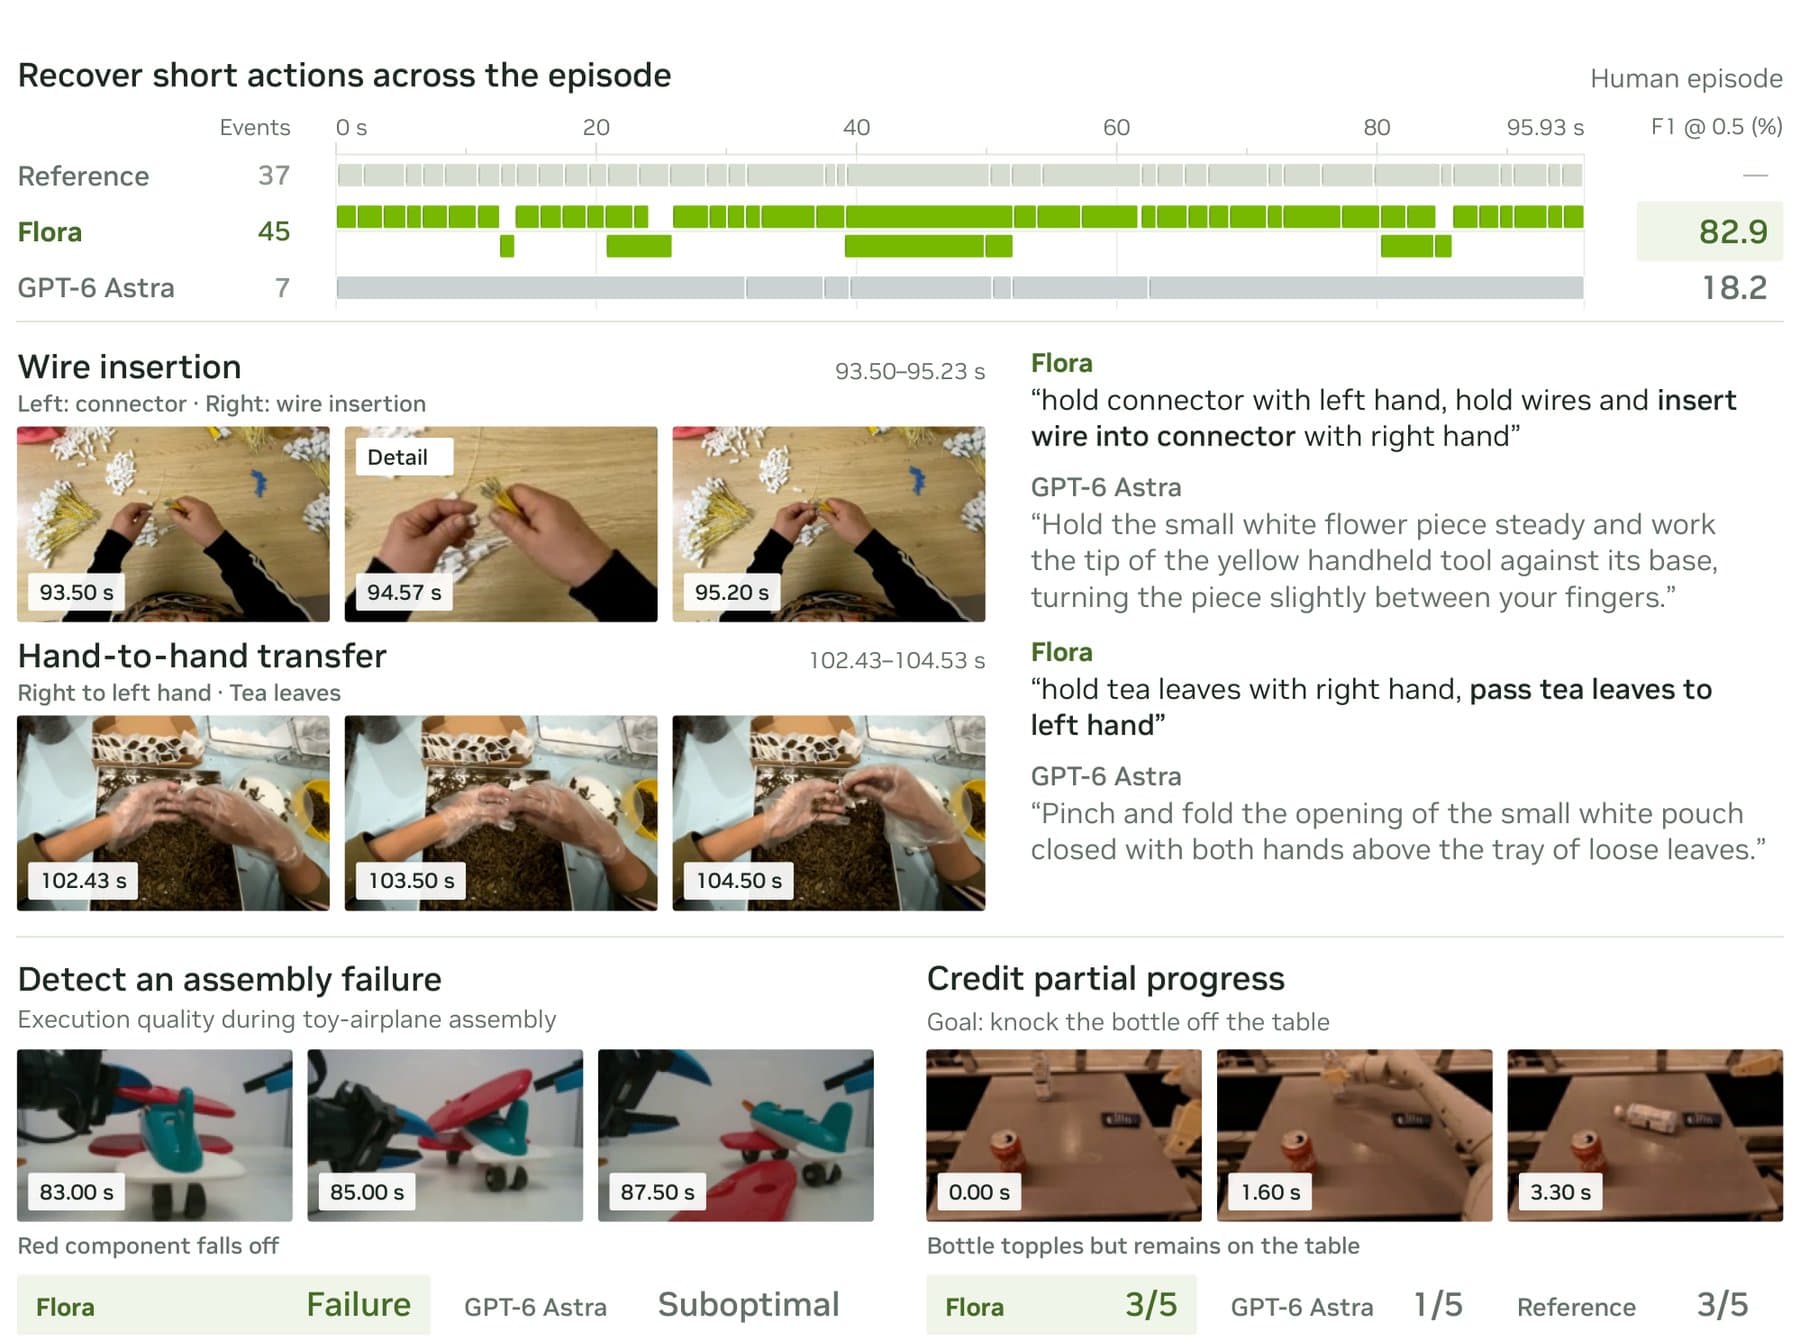
ใน RoboRewardBench อัตราข้อผิดพลาดของ Flora ต่ำกว่า Astra ถึง 27.8% โดยเฉพาะในงานที่เสร็จสิ้นเพียงบางส่วน นอกจากนี้ Flora-Rewarder ยังตรวจพบขั้นตอนที่ล้มเหลวได้ถึง 53.3% ในขณะที่คู่แข่งรายอื่นทำได้ไม่เกิน 11.7% และ Astra ไม่สามารถตรวจพบได้เลย แม้ว่า Flora จะมีข้อแลกเปลี่ยนคือการระบุขั้นตอนปกติผิดพลาดว่าเป็นข้อผิดพลาดบ้างประมาณ 11%
ในการทดสอบวิดีโอที่มีการเคลื่อนไหวของมือสั้นๆ Flora สามารถแยกแยะการกระทำได้ถึง 34 จาก 37 รายการ ขณะที่ Astra ตรวจพบเพียง 4 รายการเท่านั้น อย่างไรก็ตาม Flora ยังมีจุดอ่อนในการแบ่งการกระทำที่ยาวนานออกเป็นขั้นตอนย่อยมากเกินไป และบางครั้งก็บรรยายผิด เช่น เห็นการเช็ดจานเป็นการพับผ้า
Nvidia วางตำแหน่ง Flora ให้เป็นทางเลือกแบบเปิดเพื่อแข่งกับบริการอย่าง Physical AI Data Engine ของ Scale AI โดยมีเป้าหมายคือการดึงให้นักพัฒนาอยู่ในระบบนิเวศฮาร์ดแวร์ของตนเองผ่าน โมเดล AI แบบเปิด ซึ่งช่วยขับเคลื่อนความต้องการชิปได้ในตัว
ความพยายามนี้ช่วยแก้ปัญหาการขาดแคลน ข้อมูลการฝึกสอนหุ่นยนต์ ที่เคยเป็นอุปสรรคมานาน ดังที่ Nvidia เคยแสดงในงาน GTC ว่าต้องการเปลี่ยนปัญหาเรื่องข้อมูลให้เป็นเรื่องของพลังการประมวลผลแทน
ท้ายที่สุด Flora ถือเป็นจิ๊กซอว์สำคัญใน กลยุทธ์ของ Nvidia เพื่อคุมห่วงโซ่คุณค่าหุ่นยนต์ทั้งหมด ตั้งแต่ฮาร์ดแวร์ไปจนถึงข้อมูลฝึกสอนและการจำลอง ซึ่งต้องแข่งขันกับ Gemini 4 Argon ของ Google ที่เพิ่งเปิดตัวมาเพื่อเป้าหมายเดียวกันในอุตสาหกรรมหุ่นยนต์
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร