
NVIDIA เปิดซอร์ส OSMO: ควบคุมการเทรน Physical AI และหุ่นยนต์ได้ครบจบในไฟล์ YAML เดียว
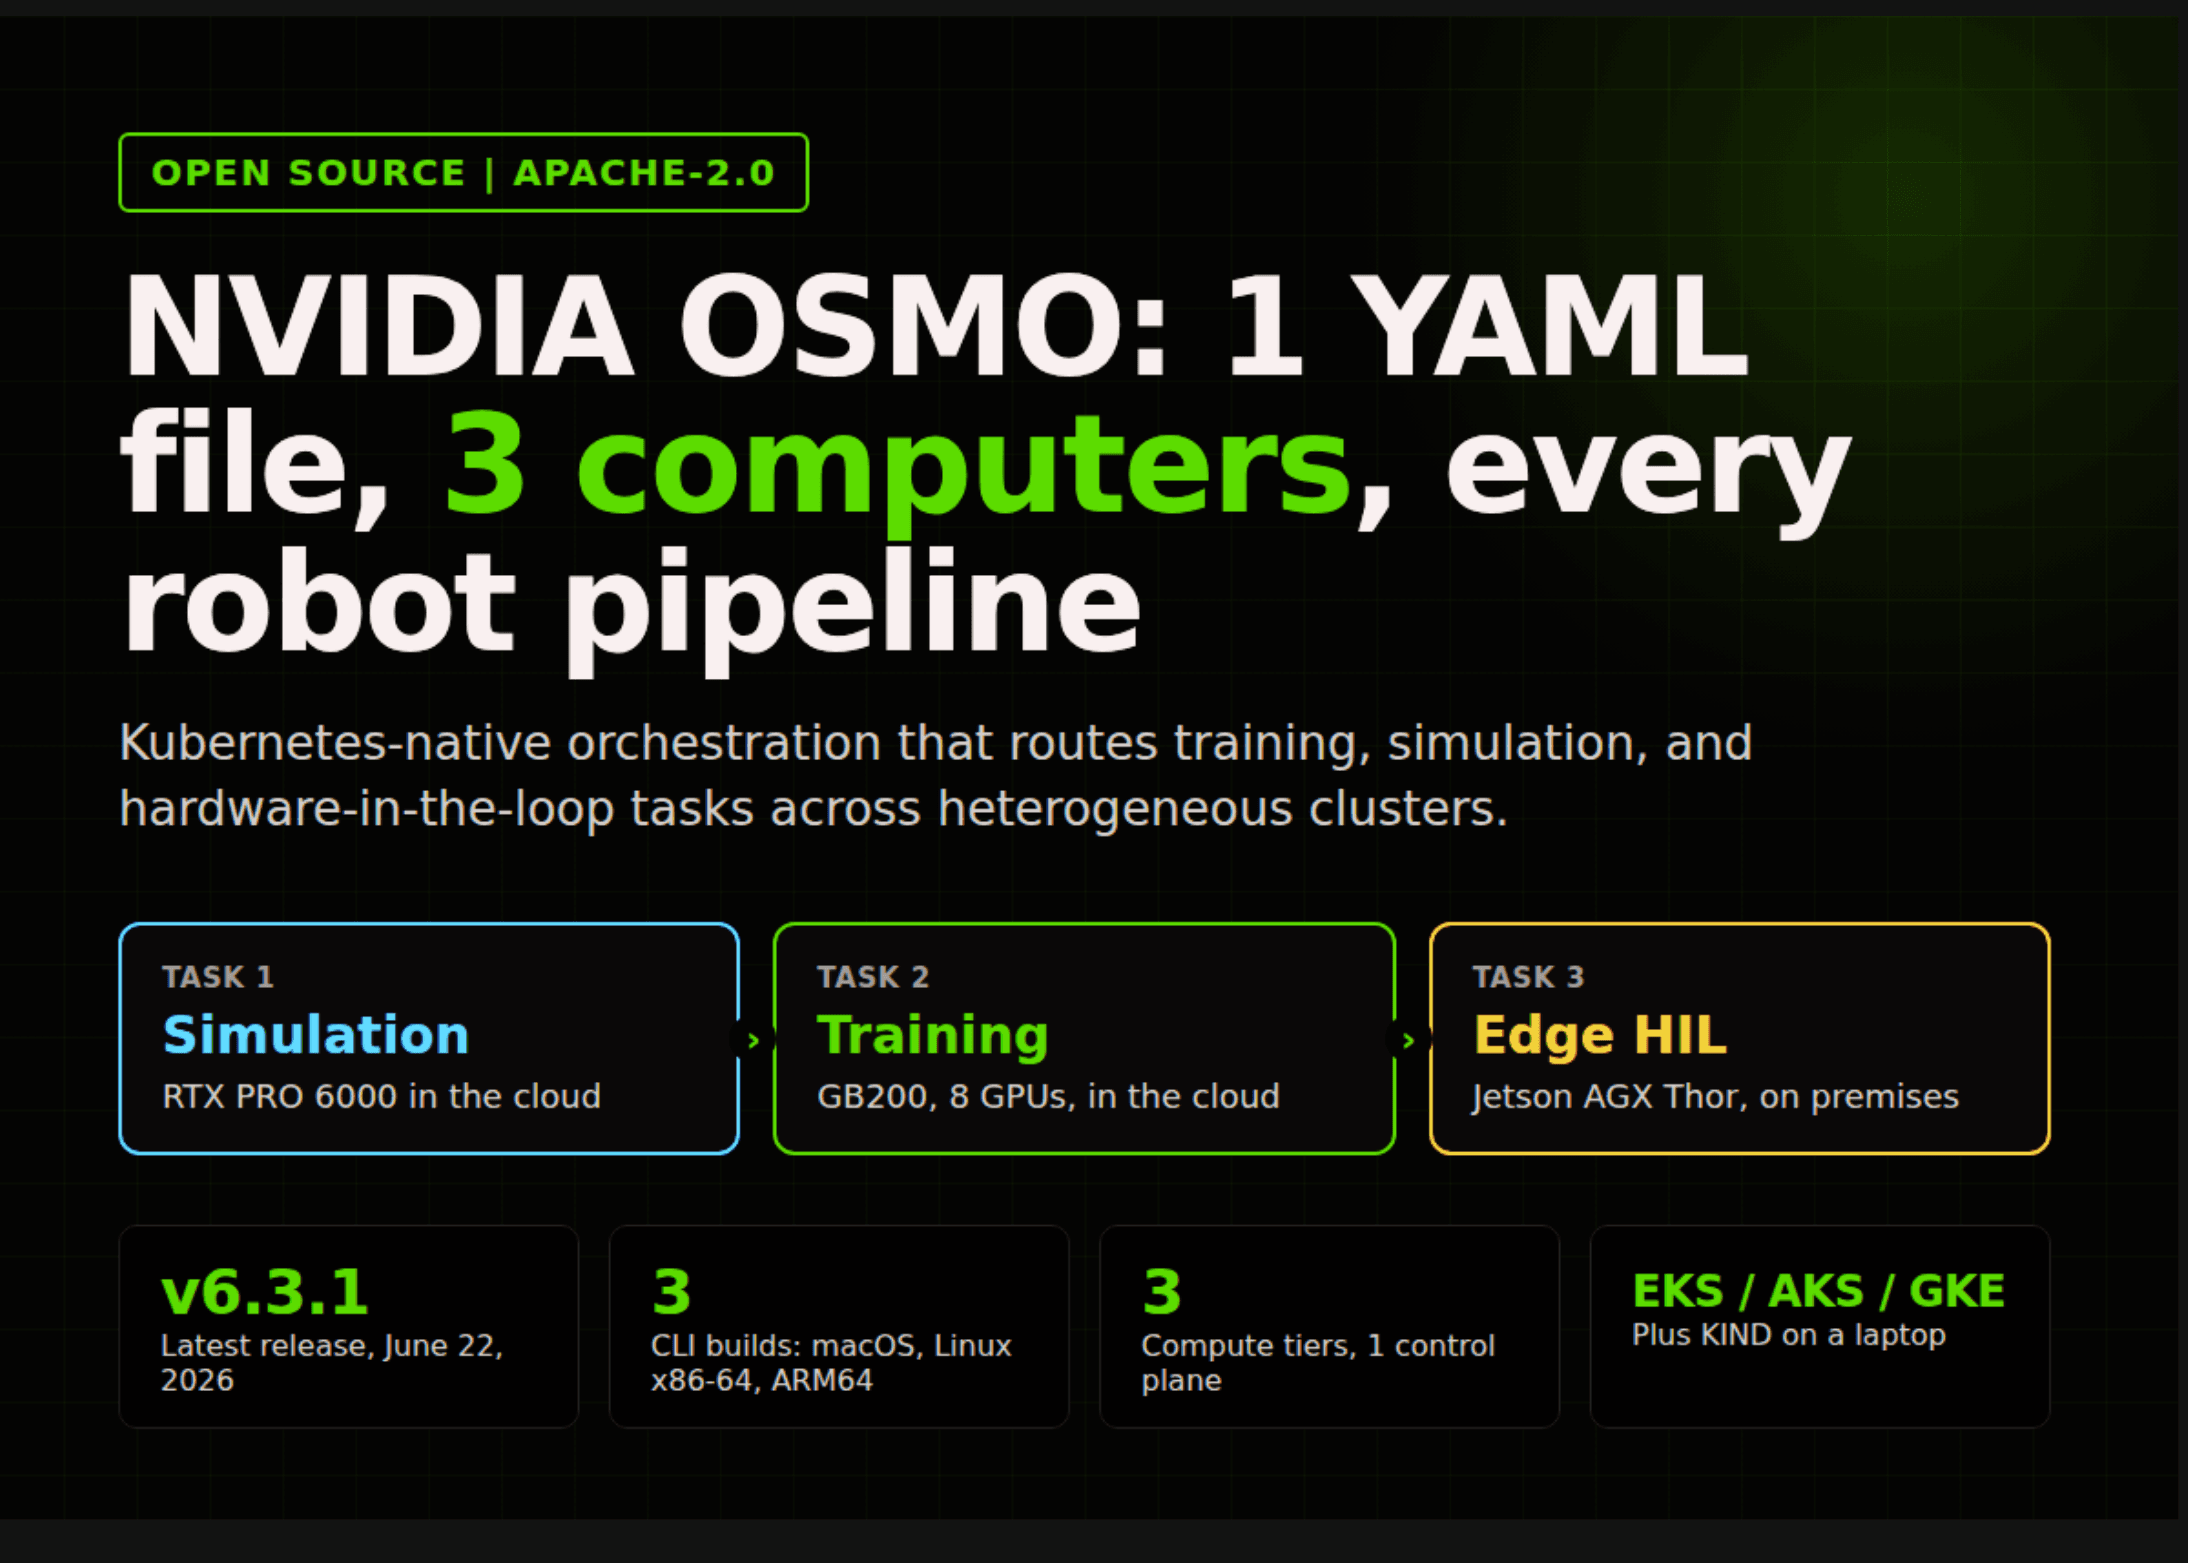
นักพัฒนาหุ่นยนต์ในปัจจุบันไม่ได้เผชิญแค่ปัญหาเรื่องพลังประมวลผล แต่ต้องรับมือกับความซับซ้อนถึง 3 ระดับ ตั้งแต่การเทรนโมเดล (policy) บนคลัสเตอร์ GB200 หรือ H100, การทดสอบใน Isaac Sim บน GPU ตระกูล RTX ไปจนถึงการตรวจสอบความถูกต้องบนชิป Jetson ในหุ่นยนต์จริง ซึ่งแต่ละระดับมักมีคลัสเตอร์ ระบบจัดการคิว และสคริปต์เชื่อมต่อที่แตกต่างกันจนกลายเป็นอุปสรรคในการทำงาน
NVIDIA OSMO คือคำตอบสำหรับปัญหานี้ โดยเป็นเครื่องมือจัดการเวิร์กโฟลว์ (orchestrator) แบบ open-source และ Kubernetes-native ที่ช่วยให้ทีมงานสามารถอธิบายขั้นตอนการทำงาน (pipeline) ทั้งหมดได้ในไฟล์ YAML เพียงไฟล์เดียวและรันข้ามทุกระดับได้ทันทีโดยไม่ต้องแก้ไขโค้ดโครงสร้างพื้นฐาน
ปัจจุบัน OSMO พร้อมใช้งานจริงภายใต้สัญญาอนุญาต Apache-2.0 licensed โดยมีการแจกจ่ายทั้งในรูปแบบ Helm charts และคอนเทนเนอร์บน NGC นอกจากนี้ยังมี local quickstart ที่สามารถรันระบบควบคุมเต็มรูปแบบบนเวิร์กสเตชันส่วนตัวผ่าน KIND ได้อีกด้วย
ปัญหาคอมพิวเตอร์ 3 เครื่อง (The Three Computer Problem)
NVIDIA นิยามการพัฒนา Physical AI ว่าเป็น ปัญหาคอมพิวเตอร์ 3 เครื่อง เนื่องจากต้องใช้ฮาร์ดแวร์ที่ต่างกันในแต่ละขั้น ได้แก่ ดาต้าเซนเตอร์สำหรับเทรน, เวิร์กสเตชัน RTX สำหรับการจำลองฟิสิกส์และการเรนเดอร์ และอุปกรณ์ Edge อย่าง Jetson AGX Thor สำหรับการทดสอบในพื้นที่จริง (on-premises) ซึ่งโดยปกติแต่ละส่วนจะแยกจากกันจนเกิดปัญหาในการเชื่อมต่อข้อมูล
OSMO เข้ามาจัดการทั้ง 3 ส่วนนี้ในฐานะระบบควบคุมเดียว โดยแต่ละคลัสเตอร์ Kubernetes จะถูกลงทะเบียนผ่าน CLI และผู้ใช้ไม่จำเป็นต้องระบุชื่อคลัสเตอร์ในเวิร์กโฟลว์ แต่ระบุเป็นชื่อ platform แทน เช่น gb200, rtx-pro-6000 หรือ jetson-agx-thor จากนั้น OSMO จะทำหน้าที่ส่งต่องานไปยังกลุ่มฮาร์ดแวร์ที่เหมาะสมให้โดยอัตโนมัติ
หน้าตาของ Workflow เป็นอย่างไร
ตัวอย่างมาตรฐานใน Repository ประกอบด้วย 3 งานที่เชื่อมต่อถึงกัน ได้แก่:
simulation: รันคอนเทนเนอร์ Isaac Sim บนrtx-pro-6000เพื่อจำลองสภาพแวดล้อมtrain-policy: รัน PyTorch บนgb200พร้อม GPU 8 ตัว โดยใช้ผลลัพธ์จากงานจำลองมาเป็นข้อมูลตั้งต้นevaluate-thor: รันแอป ROS บนjetson-agx-thorเพื่อประเมินผลนโยบายที่เทรนแล้วบนฮาร์ดแวร์จริง
การกำหนดความสัมพันธ์ของข้อมูลจะทำผ่าน inputs และ outputs ขณะที่การเลือกฮาร์ดแวร์จะใช้คำสั่ง platform ซึ่งใน user guide ยังครอบคลุมถึงการจัดลำดับงานแบบขนาน การใช้ Jinja templating ไปจนถึงการกำหนดลำดับความสำคัญของงานและการจัดการสิทธิ์การใช้ GPU ข้ามกลุ่ม
ความสามารถหลัก
- Portability: รองรับการใช้งานหลากหลายตั้งแต่แล็ปท็อปไปจนถึงคลาวด์อย่าง EKS, AKS, GKE หรือคลัสเตอร์แบบ air-gapped โดยเวอร์ชัน 6.3.0 ได้เพิ่มสคริปต์
deploy-k8s.shที่ช่วยติดตั้งบน Azure หรือ AWS ได้ง่ายขึ้น พร้อมเชื่อมต่อกับที่เก็บข้อมูลอย่าง S3 หรือ Azure Blob ได้ทันที - Interactive development: นักพัฒนาสามารถเข้าถึงโหนด GPU ระยะไกลผ่าน VS Code หรือ SSH เพื่อแก้ไขจุดบกพร่องได้โดยตรง พร้อมฟีเจอร์
rsyncสำหรับรับส่งไฟล์ระหว่างการทำงานที่มีแถบแสดงความคืบหน้าแบบสด - Scheduling: ใช้ NVIDIA KAI Scheduler เป็นค่าเริ่มต้น รองรับการจัดวางงานที่คำนึงถึงโทโพโลยีของ NVLink เพื่อประสิทธิภาพสูงสุด และระบบ timeout รายกลุ่มที่ช่วยป้องกันไม่ให้งานจำลองที่ค้างส่งผลกระทบต่องานเทรนส่วนอื่น
- Data: มีระบบจัดการชุดข้อมูลที่ช่วยลดพื้นที่เก็บข้อมูลลงได้ 10-100 เท่าผ่านการลบข้อมูลซ้ำ (deduplication) อย่างไรก็ตาม CLI แบบเดิมกำลังจะถูกยกเลิกในเวอร์ชัน 6.4 เพื่อเปลี่ยนไปใช้ระบบจัดการผ่านเวิร์กโฟลว์โดยตรง
- Security and identity: รองรับการยืนยันตัวตนผ่าน OAuth2 และ RBAC พร้อมระบบ TLS termination และการใช้ cloud workload identity เพื่อความปลอดภัยสูงสุดโดยไม่ต้องฝาก Storage Keys ไว้ใน Kubernetes Secrets
- Agent integration: OSMO มีการเตรียมพร้อมสำหรับยุค AI Agent โดยสามารถ เชื่อมต่อกับ Claude Code, OpenAI Codex และ Cursor เพื่อให้เอเจนต์ช่วยเขียนโค้ด ตรวจสอบ และแก้ไขปัญหาใน Pipeline ได้โดยอัตโนมัติ
คำอธิบายแบบโต้ตอบ: ดูการกำหนดเส้นทางของ OSMO ในหนึ่ง Workflow ข้าม 3 ระดับการประมวลผล
กด Run workflow เพื่อดูว่า OSMO จัดตารางงานในตัวอย่าง README ทีละงานอย่างไร คลิกที่ระดับหรือหมายเลขขั้นตอนใดก็ได้เพื่อตรวจสอบสิ่งที่เกิดขึ้นที่นั่น
ประเด็นสำคัญ
- OSMO ควบคุมทั้งการเทรน การจำลอง และการทดสอบหุ่นยนต์จาก YAML ไฟล์เดียวข้ามคลัสเตอร์ที่หลากหลาย
- ใช้สัญญาอนุญาต Apache-2.0 เวอร์ชันล่าสุด 6.3.1 รองรับการรันแบบ Local ผ่าน KIND
- มีระบบ KAI Scheduler ในตัว รองรับ NVLink และระบบความปลอดภัยระดับองค์กร
- ผ่านการพิสูจน์การใช้งานจริงกับโปรเจกต์ระดับโลกอย่าง GR00T และ Isaac Sim มาแล้ว
- เตรียมปรับเปลี่ยนระบบจัดการ Dataset ในเวอร์ชัน 6.4 ผู้ใช้งานควรวางแผนการย้ายข้อมูล
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร