
Reward AI เปิดตัว OM-1 นโยบายควบคุมหุ่นยนต์อัจฉริยะ ฝึกฝนจากข้อมูลมนุษย์โดยตรง 100%
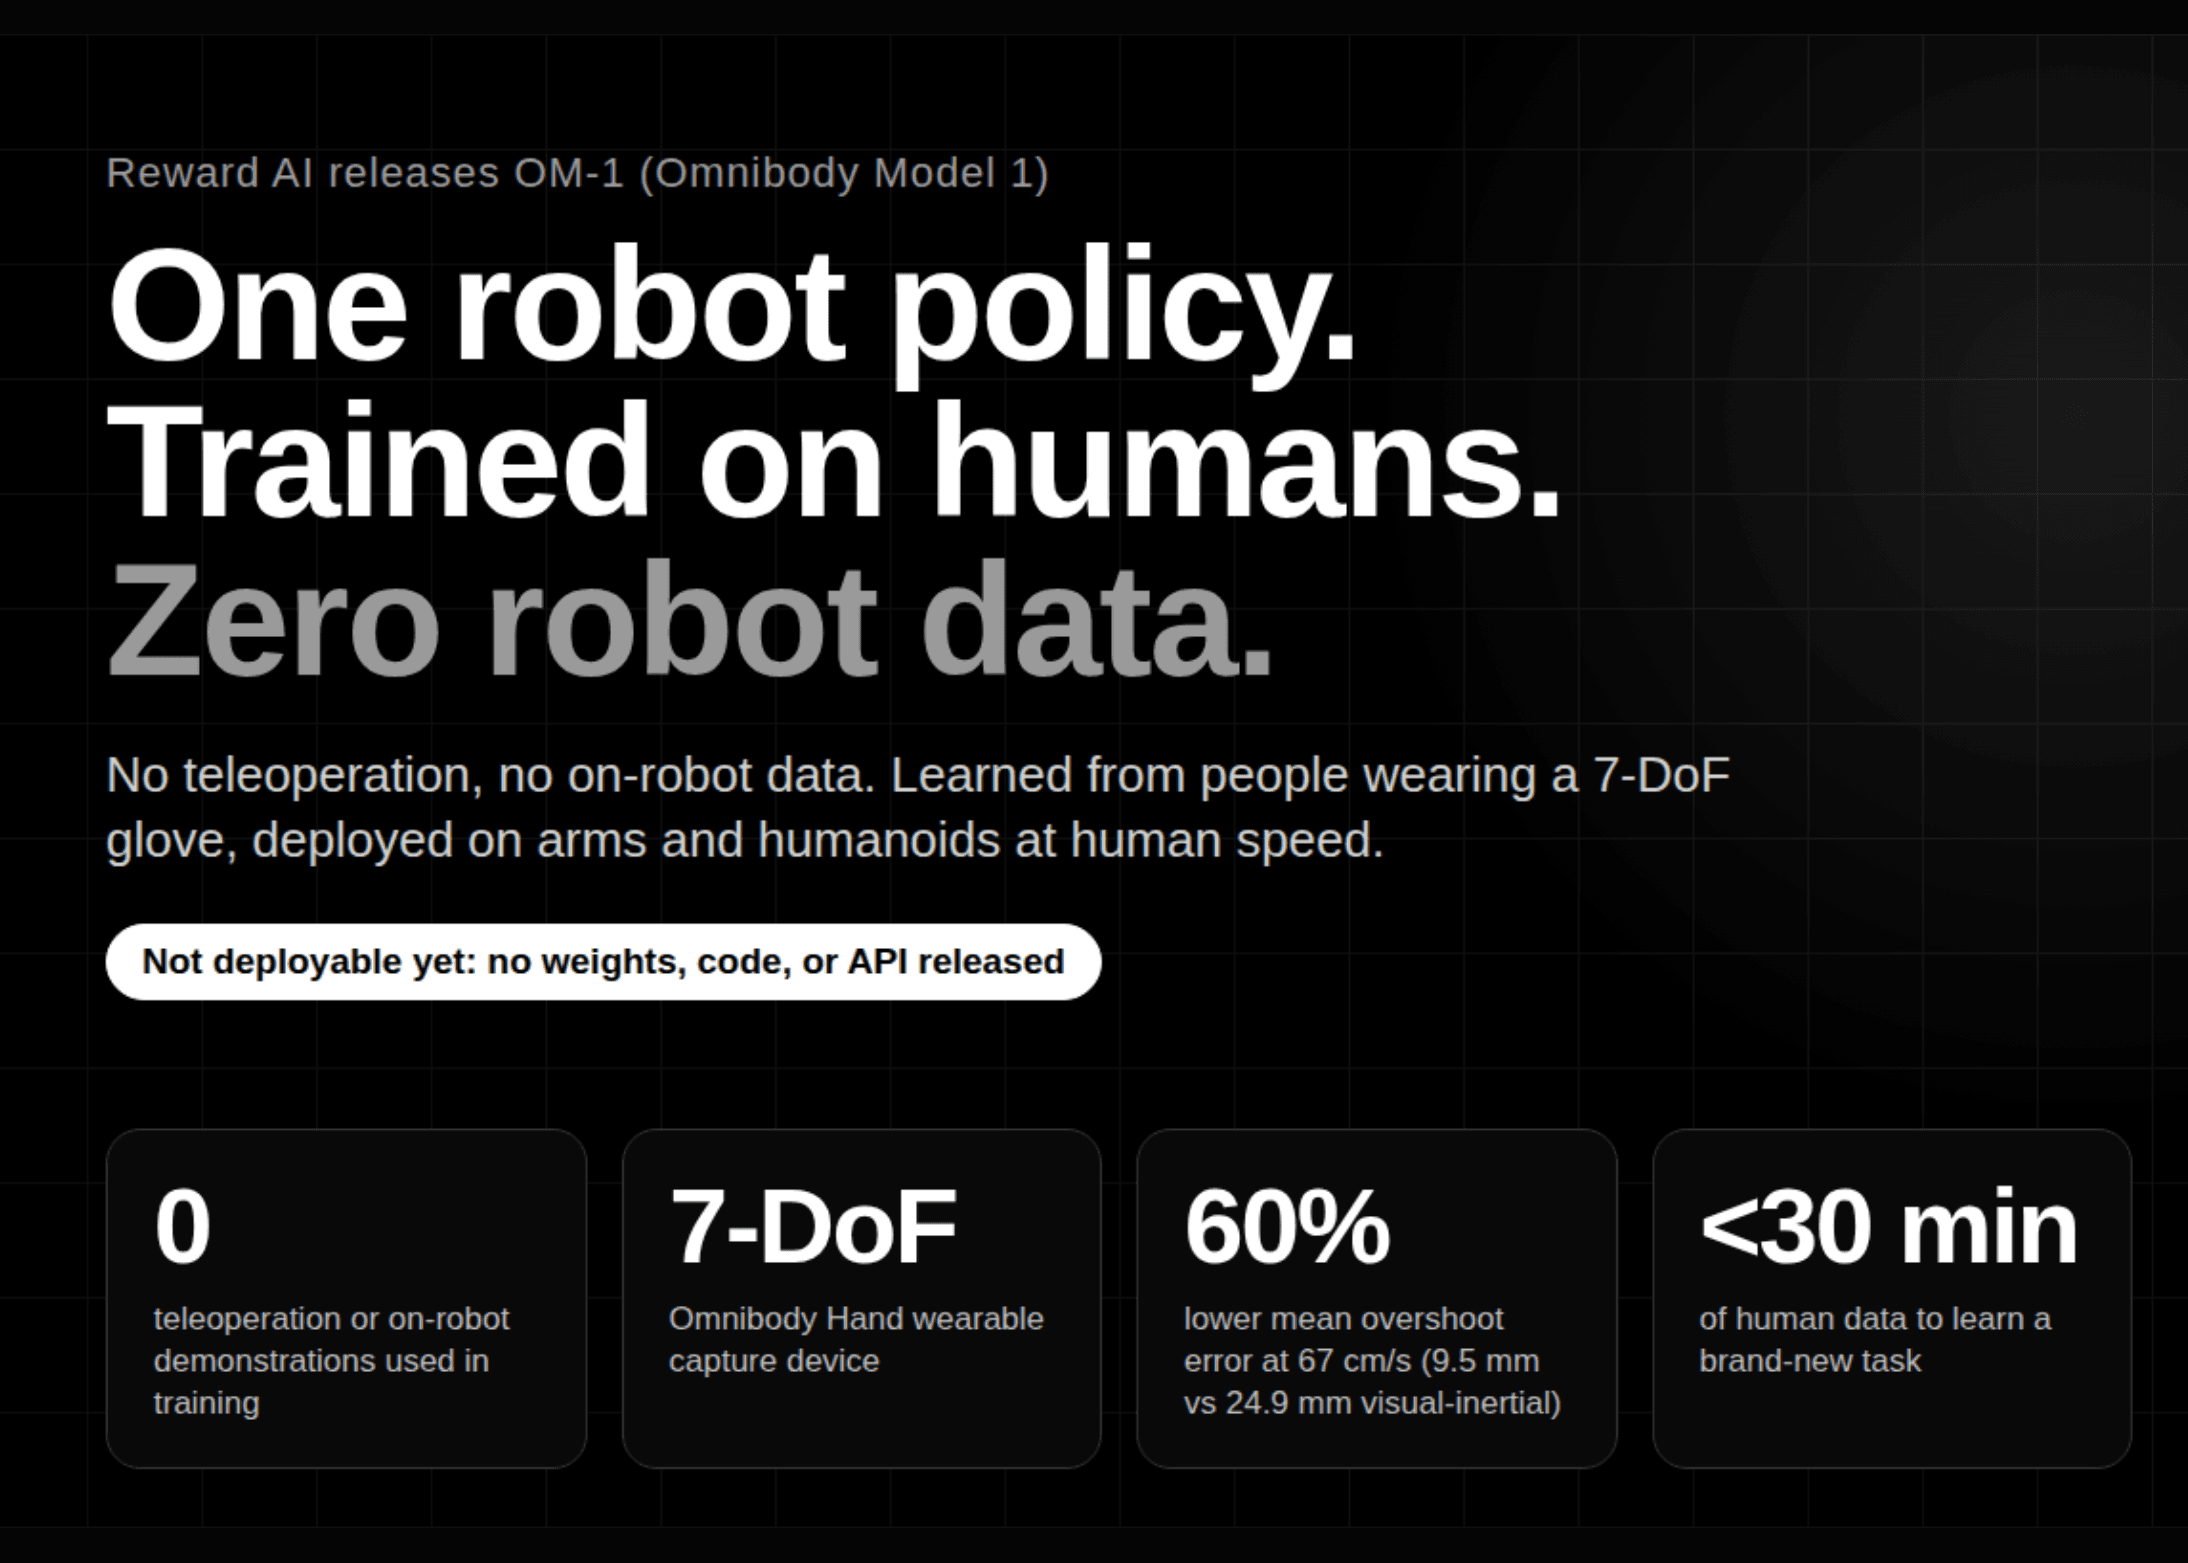
Reward AI สตาร์ทอัพด้านหุ่นยนต์ที่มีทีมงานเบื้องหลัง ผลงานชื่อดัง อย่าง DexCap, HumanPlus และ ALOHA ได้ประกาศเปิดตัว OM-1 (Omnibody Model 1) นโยบายการจัดการ (manipulation policy) รูปแบบใหม่ที่เรียนรู้จากการเคลื่อนไหวของมนุษย์ผ่านถุงมือเซนเซอร์ เพื่อนำไปสั่งการแขนกลอุตสาหกรรมและหุ่นยนต์ฮิวแมนนอยด์ให้ทำงานได้รวดเร็วในระดับเดียวกับมนุษย์
จุดเด่นสำคัญของ OM-1 คือการยึดหลักการ "โมเดลเดียว, อินเทอร์เฟซข้อมูลเดียว, ร่างกายใดก็ได้" (One Model, One Data Interface, Any Body) โดยไม่มีการใช้ข้อมูลการควบคุมระยะไกล (teleoperation) หรือข้อมูลที่เก็บจากตัวหุ่นยนต์ในการฝึกฝนเลย อย่างไรก็ตาม ปัจจุบัน OM-1 ยังเป็นเพียงเทคโนโลยีภายในของ Reward AI เท่านั้น ยังไม่มีการเปิดเผยน้ำหนักโมเดล (weights) โค้ด ชุดข้อมูล หรือ API ให้บุคคลภายนอกใช้งาน
ทำไมถึงข้ามข้อมูลจากหุ่นยนต์? โดยปกติแล้ว นโยบายพื้นฐานของหุ่นยนต์มักฝึกฝนด้วยข้อมูลจากการควบคุมระยะไกลหรือข้อมูลที่หุ่นยนต์บันทึกเอง ซึ่งทำให้ชุดข้อมูลถูกจำกัดอยู่กับรูปร่างของหุ่นยนต์รุ่นนั้นๆ Reward AI มองว่าการจะก้าวไปสู่การจัดการระดับมนุษย์ไม่ได้ขึ้นอยู่กับการเพิ่มปริมาณข้อมูลเดิมหรือพลังประมวลผล โดยอ้างอิงแนวคิดจากบทความ “More Is Different” ของ Anderson
ทีมพัฒนาจึงหันมาออกแบบกระบวนการจับข้อมูล การเรียนรู้ และการควบคุมให้อยู่ในท่อส่งเดียวกัน (pipeline) เพื่อให้ข้อมูลการสาธิตที่บันทึกไว้ในวันนี้ สามารถนำไปฝึกฝนหุ่นยนต์ในอนาคตที่อาจมีรูปร่างแตกต่างไปจากปัจจุบันได้โดยไม่มีข้อจำกัด
Omnibody Hand: อุปกรณ์สวมใส่แบบ 7-DoF
หัวใจหลักของระบบเริ่มจาก Omnibody Hand อุปกรณ์สวมใส่ที่ต่อยอดมาจาก DexCap เพื่อใช้ในการจับการเคลื่อนไหวแบบพกพา แทนที่จะพยายามคัดลอกข้อต่อมนุษย์แบบจุดต่อจุด ทีมงานได้ออกแบบให้มี 7 องศาอิสระ (7-DoF) โดยเน้นฟังก์ชันสำคัญ เช่น การเลือกจุดสัมผัส การปรับทิศทางวัตถุ และการเคลื่อนไหวที่ละเอียดแม่นยำ
การออกแบบตามหลักการยศาสตร์ (Ergonomics) ถูกให้ความสำคัญอย่างมาก เพราะอุปกรณ์ที่ลื่นหรือจำกัดการเคลื่อนไหวจะส่งผลต่อคุณภาพข้อมูล ทีมงานจึงใช้กลไกการงอส่วนปลายเพื่อช่วยดูดซับความแตกต่างของความยาวนิ้วผู้ใช้งาน ทำให้ระบบนี้สามารถใช้งานได้ทันทีโดยไม่ต้องปรับตั้งค่าเฉพาะบุคคล
One Data Interface: การจับข้อมูลการสัมผัสด้วยความเร็วระดับมนุษย์
One Data Interface ทำหน้าที่เปลี่ยนการเคลื่อนไหวของผู้ใช้งานให้เป็นข้อมูลฝึกฝนโดยไม่ต้องเตรียมฉากหรือมีผู้ควบคุม ระบบถูกออกแบบมาให้รองรับงานที่ต้องใช้ความเร็วสูง เช่น การคัดแยกวัตถุบนสายพานลำเลียงที่ต้องตัดสินใจในเสี้ยววินาที ถุงมือจึงรวมเซนเซอร์ตรวจจับการสัมผัสความถี่สูง กล้องแบบ Global-shutter ที่ลดการเบลอ และระบบติดตามท่าทางมือด้วยคลื่นแม่เหล็กไฟฟ้า
จากการทดสอบพบว่าการติดตามด้วยแม่เหล็กไฟฟ้าให้ความแม่นยำสูงกว่าระบบ visual-inertial ทั่วไปอย่างมาก โดยเฉพาะที่ความเร็วสูงสุด 67 ซม./วินาที ซึ่งมีค่าความผิดพลาด (overshoot) เฉลี่ยเพียง 9.5 มม. เมื่อเทียบกับระบบเดิมที่สูงถึง 24.9 มม. หรือคิดเป็นการลดความผิดพลาดลงได้ถึง 60% พร้อมทั้งบันทึกข้อมูลแรงกดควบคู่ไปกับเส้นทางการเคลื่อนที่อย่างละเอียด
OM-1: นโยบายเดียว การฝึกฝนขั้นตอนเดียว
OM-1 เรียนรู้ที่จะสร้างการกระทำของหุ่นยนต์โดยตรงจากการเคลื่อนไหวของมนุษย์ โดยไม่มีการแยกส่วนระหว่างการฝึกก่อน (pre-training) หรือหลัง (post-training) ข้อมูลทุกชุดจะถูกนำมาฝึกฝนนโยบายเดียวในขั้นตอนเดียวทั้งหมด
ข้อมูลนำเข้าจากถุงมือจะถูกประมวลผลด้วยอัตราการสุ่มตัวอย่างดั้งเดิมของแต่ละเซนเซอร์โดยไม่ลดความละเอียด (downsample) เพื่อรักษาความถี่ของสัญญาณการสัมผัสและการเคลื่อนไหวไว้ให้ครบถ้วน แม้จะยังไม่มีการเปิดเผยรายละเอียดสถาปัตยกรรมและจำนวนพารามิเตอร์ แต่ Reward AI ระบุว่าได้พัฒนาโครงสร้างใหม่ที่เน้นประสิทธิภาพในการประมวลผล (inference) เป็นหลัก
Control Any Body: เลเยอร์ RL บนสัญญาณนาฬิกาของตัวเอง
ภายใต้ระบบนี้มีเลเยอร์การควบคุมความถี่สูงที่ฝึกด้วยการเรียนรู้แบบเสริมกำลัง (Reinforcement Learning - RL) ในระบบจำลอง เพื่อจัดการกับแรงรบกวนภายนอกและความล่าช้าของระบบ เลเยอร์นี้ช่วยให้หุ่นยนต์สามารถรับมือกับสถานการณ์ที่ไม่คาดคิดได้ เช่น การเปิดประตูตู้เย็นที่ติดแน่นหรือการยกกล่องที่ไม่ทราบน้ำหนัก โดยที่การเคลื่อนไหวจะไม่หยุดชะงัก
ตัวควบคุมนี้ทำงานบนสัญญาณนาฬิกาของตัวเอง (own clock) แยกออกจากนโยบายหลัก ทำให้ในขณะที่ระบบกำลังคำนวณการกระทำถัดไป หุ่นยนต์จะยังคงเคลื่อนที่ได้อย่างต่อเนื่องและลื่นไหล ซึ่งครอบคลุมการทำงานทั้งการหยิบจับวัตถุและการเคลื่อนที่ในหุ่นยนต์หลากหลายประเภท
ผลลัพธ์และสิ่งที่ต้องจับตา
Reward AI รายงานว่า OM-1 สามารถเรียนรู้งานใหม่ที่มีความซับซ้อนสูงได้โดยใช้ข้อมูลจากการสาธิตโดยมนุษย์ไม่ถึง 30 นาที โดยวิดีโอที่เผยแพร่เป็นการทำงานจริงที่ความเร็ว 1 เท่า ครอบคลุมทั้งแขนกลอุตสาหกรรม หุ่นยนต์ฮิวแมนนอยด์ และหุ่นยนต์ติดล้อ
อย่างไรก็ตาม เนื่องจากในขณะนี้ยังไม่มีการเปิดเผยอัตราความสำเร็จ (success rate) หรือผลการทดสอบมาตรฐาน (benchmarks) ต่อสาธารณะ ข้อกล่าวอ้างถึงประสิทธิภาพที่ยอดเยี่ยมจึงยังคงอ้างอิงจากการสาธิตของบริษัทเป็นหลัก ซึ่งเป็นประเด็นที่เหล่านักพัฒนาและผู้เชี่ยวชาญด้านหุ่นยนต์ต้องติดตามกันต่อไป
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร