
เจาะลึกสถานะการจำลองสถานการณ์เพื่อ Physical AI: เมื่อโลกเสมือนคือรากฐานของหุ่นยนต์อัจฉริยะ
ทำไมต้องใช้การจำลองสถานการณ์
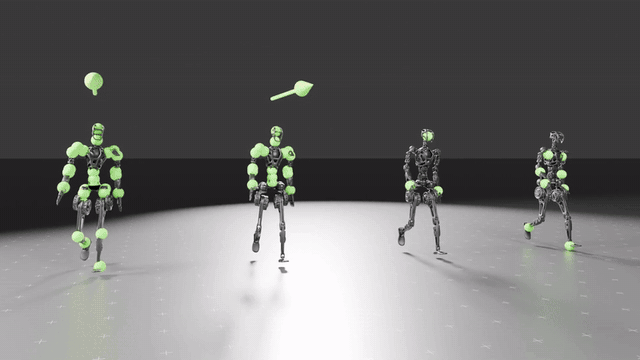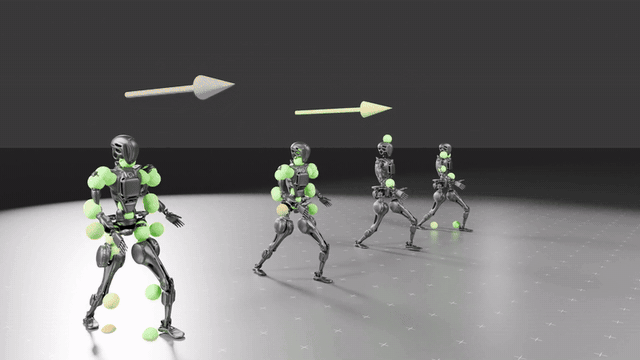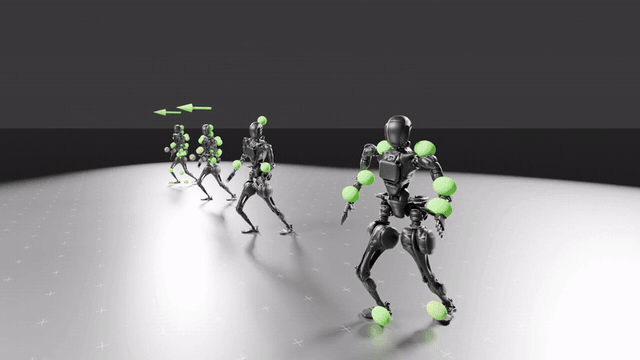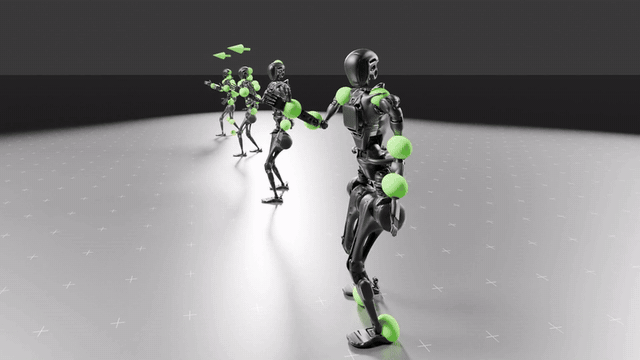
รูปที่ 1: การจำลองการเคลื่อนที่ของหุ่นยนต์ฮิวแมนนอยด์ ท่าทางของหุ่นยนต์ถูกแสดงด้วยจุดสำคัญบนร่างกายที่ติดตามอยู่ (ตัวทำเขียนสีเขียว) ในขณะที่ตัวหุ่นยนต์ที่ปรากฏต่อเนื่องกันแสดงถึงการเคลื่อนที่ผ่านช่วงเวลา ลูกศรทิศทางระบุการเคลื่อนที่ที่สั่งการ แสดงให้เห็นถึงการใช้สภาพแวดล้อมการจำลองตามหลักฟิสิกส์เพื่อฝึกฝนและประเมินนโยบายการควบคุมและการเคลื่อนที่ของหุ่นยนต์
ความท้าทายหลักในการสร้างระบบ Physical AI คือความพร้อมของข้อมูล แม้โมเดลภาษาขนาดใหญ่ (LLMs) และโมเดลภาพและภาษา (VLMs) จะสามารถฝึกฝนบนชุดข้อมูลระดับอินเทอร์เน็ตได้ แต่ระบบหุ่นยนต์กลับไม่มีความได้เปรียบนั้น เนื่องจากการฝึกหุ่นยนต์ต้องอาศัยการโต้ตอบกับโลกจริงเพื่อให้เข้าใจผลลัพธ์ทางกายภาพ เช่น การที่แก้วน้ำหลุดมือ หรือการที่ตัวคีบสัมผัสวัตถุในมุมที่ผิด
การเก็บข้อมูลในโลกจริงนั้นทั้งช้า มีค่าใช้จ่ายสูง และเสี่ยงต่อความเสียหาย การจำลองสถานการณ์ (Simulation) จึงเป็นสะพานเชื่อมที่สำคัญ โดยช่วยให้ผู้พัฒนาสร้างข้อมูลที่สมจริงทั้งภาพ (Photorealistic) และหลักฟิสิกส์ได้ในปริมาณมหาศาล ผ่านการควบคุมหุ่นยนต์ระยะไกลในระบบจำลองและขยายข้อมูลด้วยพลังการประมวลผลขนานของ GPU ซึ่งประหยัดต้นทุนกว่าการเก็บข้อมูลจริงอย่างมาก
จากเดิมที่โปรแกรมจำลองมักใช้เพียงเพื่อแก้บั๊กหรือแสดงภาพการเคลื่อนที่ ปัจจุบันได้กลายเป็นส่วนสำคัญในวงจรพัฒนา AI ทั้งการสร้างชุดข้อมูลการรับรู้ ฝึกฝนการเรียนรู้แบบเสริมกำลัง (Reinforcement Learning) และทดสอบโมเดลในสถานการณ์ที่เกิดขึ้นได้ยาก ส่งผลให้ห้องปฏิบัติการวิจัยทั่วโลกต่างมุ่งพัฒนาเอนจิ้นการจำลองให้ตอบโจทย์ความต้องการเหล่านี้ผ่านกระบวนทัศน์คอมพิวเตอร์ 3 ส่วน ได้แก่:
- Training computer: คลัสเตอร์ GPU ขนาดใหญ่สำหรับฝึกโมเดล AI พื้นฐาน
- Simulation computer: เวิร์กสเตชันที่ใช้ GPU เร่งความเร็วฟิสิกส์และการเรนเดอร์เพื่อสร้างประสบการณ์จำลอง
- On-robot computer: อุปกรณ์ Edge เช่น Jetson AGX Thor-class ของ NVIDIA ที่รันโมเดลบนตัวหุ่นยนต์จริง
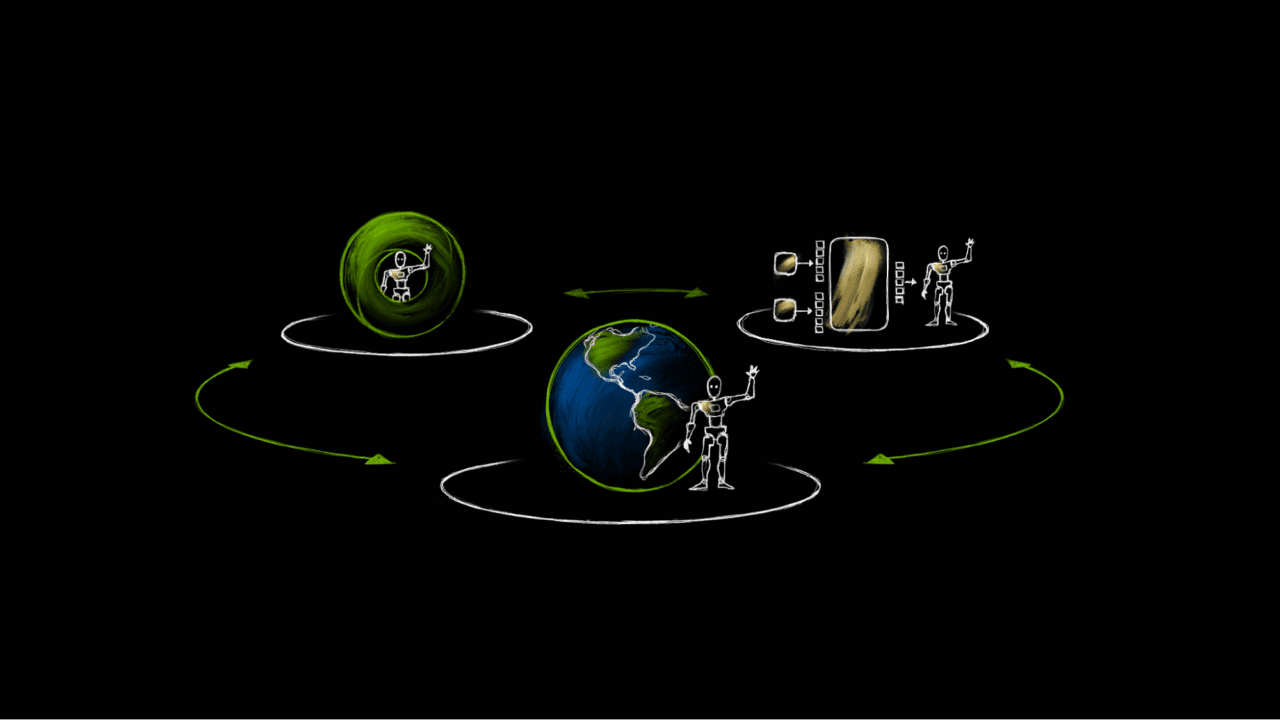
รูปที่ 2: ระบบทางกายภาพ (โลกและหุ่นยนต์) แลกเปลี่ยนข้อมูลอย่างต่อเนื่องกับตัวแทนเสมือน ช่วยให้สามารถตรวจสอบ วิเคราะห์ คาดการณ์ และควบคุมผ่านวงจรข้อมูลกลับแบบสองทิศทาง
ปัจจุบันมีเอนจิ้นจำลองมากมายที่ตอบโจทย์งานต่างกัน เช่น หุ่นยนต์ฮิวแมนนอยด์ ยานโดรน หรือยานยนต์ไร้คนขับ โดยมีความสามารถที่โดดเด่นต่างกันไป ทั้งในด้านความแม่นยำของฟิสิกส์สัมผัสและการเรนเดอร์ที่สมจริง
ฉันควรใช้เอนจิ้นจำลองตัวไหน?
การเลือกเอนจิ้นที่เหมาะสมขึ้นอยู่กับความต้องการเฉพาะของโปรเจกต์ เช่น ความต้องการข้อมูลสังเคราะห์ในปริมาณมาก การใช้ Reinforcement Learning หรือรูปแบบเซนเซอร์ที่รองรับ ปัจจัยเหล่านี้จะกำหนดว่าเครื่องมือใดจะช่วยให้การพัฒนาลื่นไหลที่สุด
ในปัจจุบัน NVIDIA Isaac Sim, Isaac Lab, MuJoCo, PyBullet, Drake, และ Genesis คือตัวเลือกยอดนิยมสำหรับหุ่นยนต์ฮิวแมนนอยด์และการควบคุมแขนกล โดยแต่ละตัวมีฟีเจอร์เด่นดังนี้:
MuJoCo
MuJoCo (Multi-Joint dynamics with Contact) เป็นเอนจิ้นฟิสิกส์โอเพนซอร์สที่เน้นความเร็วและความแม่นยำของระบบข้อต่อ ออกแบบมาเพื่องานหุ่นยนต์และชีวกลศาสตร์โดยเฉพาะ โดยให้ความสำคัญกับความถูกต้องทางกายภาพมากกว่าความสวยงามของภาพ
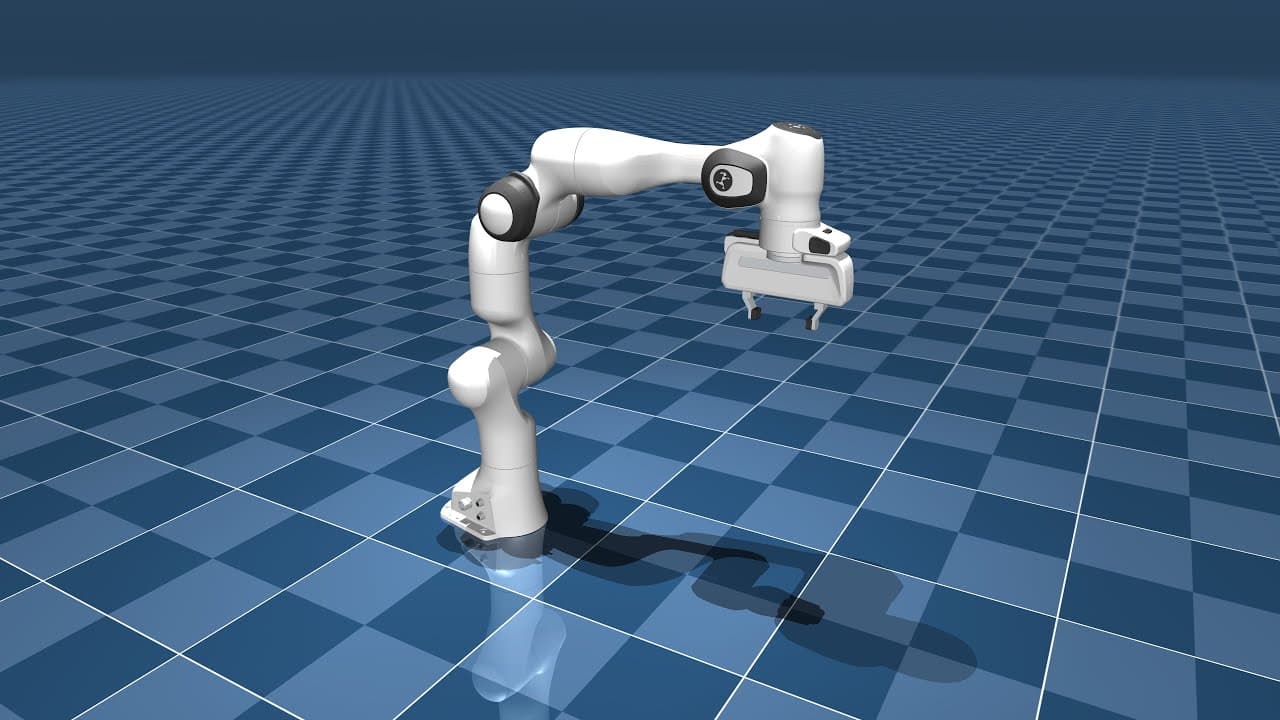
รูปที่ 3: แขนกลหุ่นยนต์ที่จำลองใน MuJoCo แสดงการทำงานของแขนกลในสภาพแวดล้อมจำลอง ช่วยให้ประเมินการวางแผนเคลื่อนที่ก่อนนำไปใช้งานจริง
MuJoCo Warp
MuJoCo Warp หรือ MJWarp คือการนำ MuJoCo มาเพิ่มความเร็วด้วย GPU ผ่านเฟรมเวิร์ก NVIDIA Warp ช่วยให้สามารถจำลองโลกจำนวนมากได้พร้อมกันในรูปแบบ Batch เหมาะสำหรับงานที่ต้องใช้ปริมาณข้อมูลมหาศาล เช่น การฝึกนโยบายหุ่นยนต์ในวงกว้าง
Isaac Sim
Isaac Sim พัฒนาบน NVIDIA Omniverse โดยใช้มาตรฐาน OpenUSD รองรับการสร้าง Digital Twin ที่สมจริงสูงสุด ทั้งในแง่ฟิสิกส์ PhysX และการเรนเดอร์ภาพ RTX พร้อมรองรับเซนเซอร์ครบครัน
Isaac Lab
NVIDIA Isaac Lab 3.0 เป็นเฟรมเวิร์กโอเพนซอร์สยุคใหม่ที่เน้นพลังประมวลผล GPU สำหรับการฝึกหุ่นยนต์ระดับใหญ่ รองรับทั้ง Reinforcement Learning และ Imitation Learning พร้อมการโอนย้ายจากโปรแกรมจำลองไปสู่หุ่นยนต์จริง (Sim-to-Real)
ความสัมพันธ์ของ Isaac Lab 3.0 กับ Isaac Sim และ Newton
ในการอัปเดตเวอร์ชัน 3.0 Isaac Lab ได้แยกส่วนประกอบออกจาก Isaac Sim เพื่อให้เป็นเฟรมเวิร์กที่มีน้ำหนักเบาและยืดหยุ่นขึ้น ผู้พัฒนาสามารถเลือกใช้ Isaac Sim เมื่อต้องการความสมจริงสูงสุด หรือใช้ฟิสิกส์ Newton แบบ Headless เพื่อเน้นปริมาณงานความเร็วสูงในการฝึก AI
ฟิสิกส์เร่งความเร็วด้วย GPU สมัยใหม่สำหรับหุ่นยนต์
หัวใจของโปรแกรมจำลองคือระบบฟิสิกส์เชิงตัวเลขที่ต้องประมวลผลแรง ทอร์ก และการชนอย่างรวดเร็วและมีความเสถียร เพื่อให้พฤติกรรมที่เรียนรู้ในโลกจำลองนำไปใช้กับหุ่นยนต์จริงได้ ไลบรารี Newton จึงถูกสร้างขึ้นเพื่อตอบโจทย์นี้
Newton
Newton เป็นเอนจิ้นฟิสิกส์โอเพนซอร์สที่พัฒนาโดยความร่วมมือของ NVIDIA, Google DeepMind และ Disney Research ทำหน้าที่เป็นเลเยอร์ฟิสิกส์สมัยใหม่ที่ขยายขนาดได้และไม่ยึดติดกับโปรแกรมจำลองใดเป็นพิเศษ โดย Newton รองรับตัวแก้ปัญหา (Solver) หลากหลายรูปแบบเพื่อจัดการกับวัสดุที่ต่างกัน ทั้งวัตถุแข็ง เนื้อผ้า และวัสดุอ่อน
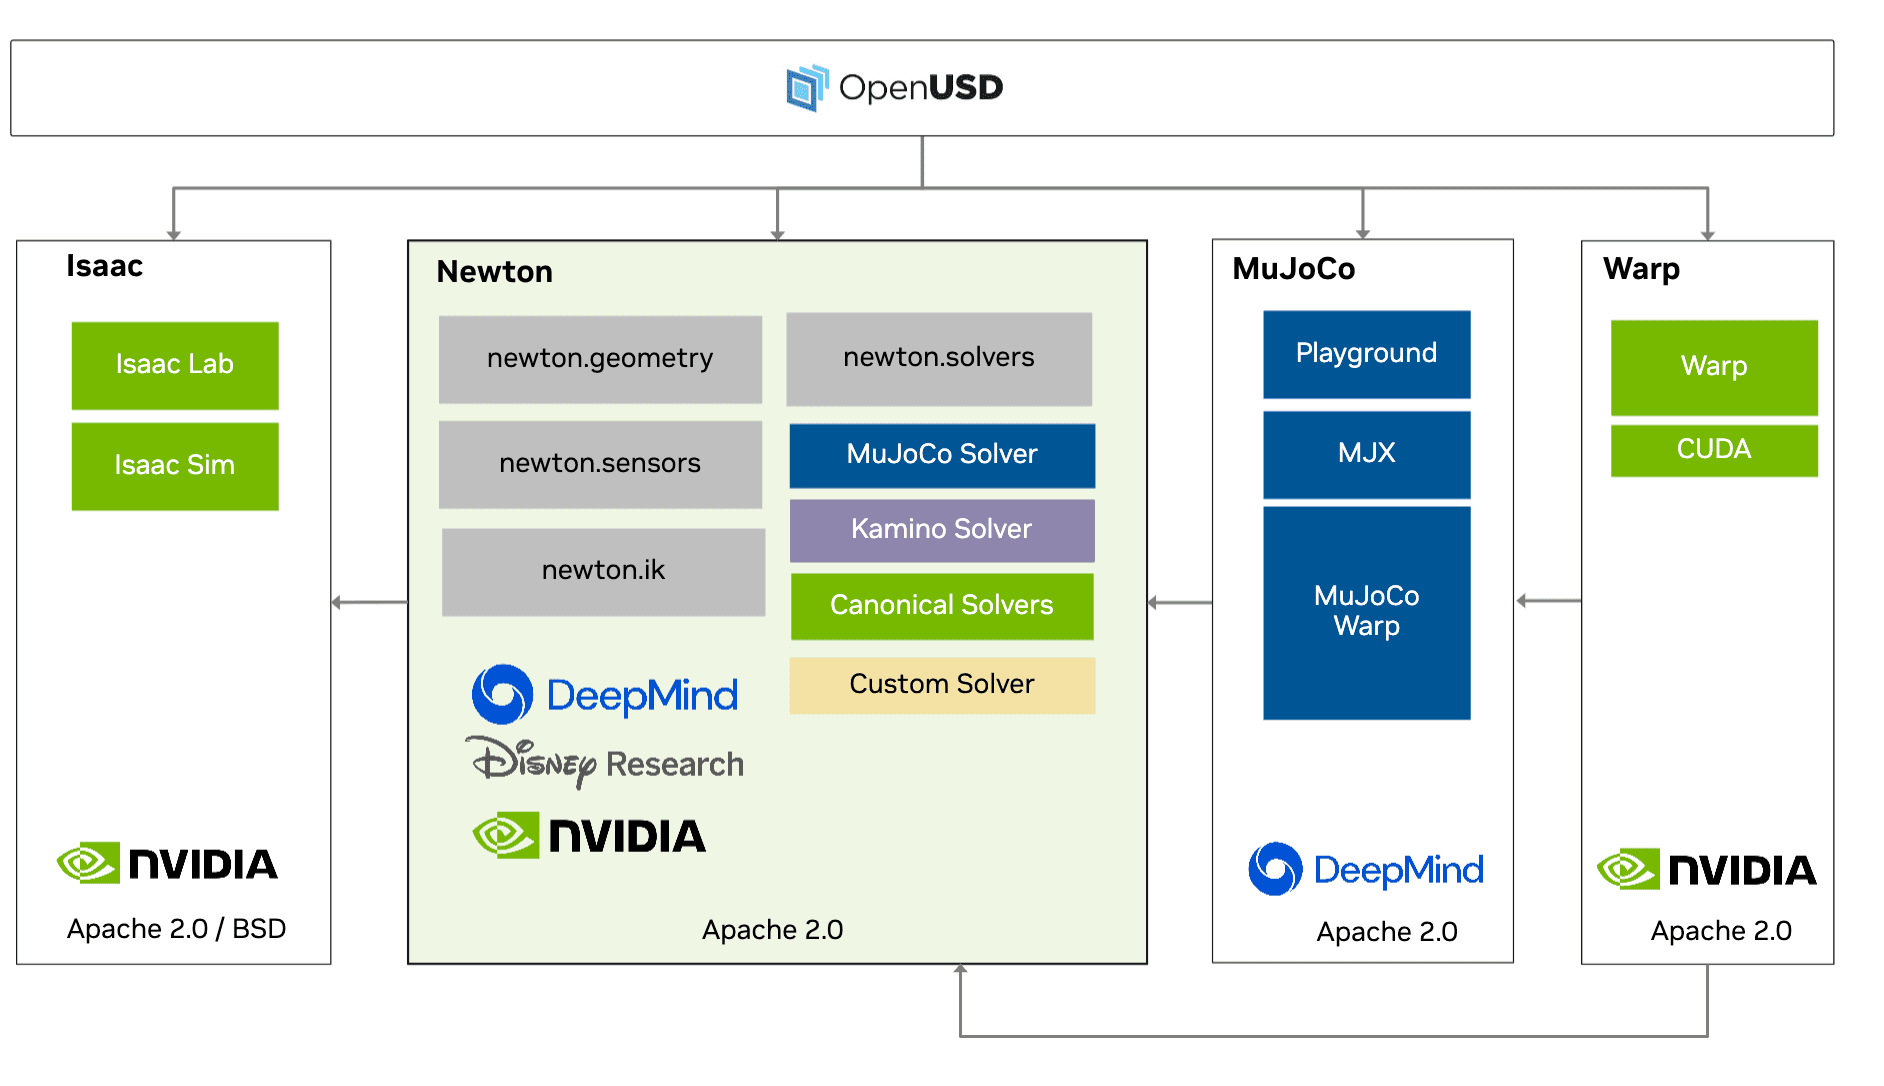
รูปที่ 4: Newton Physics Engine เอนจิ้นโอเพนซอร์สบน NVIDIA Warp สำหรับนักวิจัยหุ่นยนต์ระดับสูง
บทสรุป
การจำลองหุ่นยนต์ได้กลายเป็นโครงสร้างพื้นฐานที่สำคัญที่สุดของ Embodied AI เมื่อการฝึกฝนเปลี่ยนจากการใช้ชุดข้อมูลคงที่ไปสู่การโต้ตอบจริง ความสามารถในการสร้างประสบการณ์จำลองที่ขยายขนาดได้จึงเป็นรากฐานที่ขาดไม่ได้
ในปี 2026 ทิศทางของเทคโนโลยีจะมุ่งไปที่การสร้างสแต็กมาตรฐานร่วมกันที่เอนจิ้นต่างๆ สามารถต่อยอดได้ โดยเน้นไปที่ระบบโอเพนซอร์สและการเข้าถึงได้ง่ายผ่าน GPU เกรดผู้บริโภค ซึ่งจะช่วยลดอุปสรรคและเร่งนวัตกรรมใหม่ๆ ให้เกิดขึ้นอย่างรวดเร็ว
มองไปข้างหน้า: จากแนวคิดสู่การปฏิบัติ
บทความนี้เป็นเพียงจุดเริ่มต้นในการสำรวจภูมิทัศน์ของ Physical AI ในอนาคต บทความถัดไปจะเจาะลึกการทำงานของ Warp และ MuJoCo Warp เพื่อแสดงให้เห็นว่าเราสามารถฝึกหุ่นยนต์ตั้งแต่ต้นจนจบด้วยซอฟต์แวร์สแต็กยุคใหม่ได้อย่างไร
หากคุณกำลังสนใจพัฒนาในด้านนี้ สามารถร่วมพูดคุยได้ที่ Discord Nvidia Omniverse หรือศึกษาผ่าน คอร์ส sim-to-real SO-101 ของ NVIDIA เพื่อเริ่มต้นการเดินทางจากโลกจำลองสู่หุ่นยนต์จริงได้ทันที
ความคิดเห็น (0)
เข้าสู่ระบบเพื่อร่วมแสดงความเห็น
สมัครสมาชิกมาเป็นคนแรกที่แสดงความเห็นกันเลยโบร