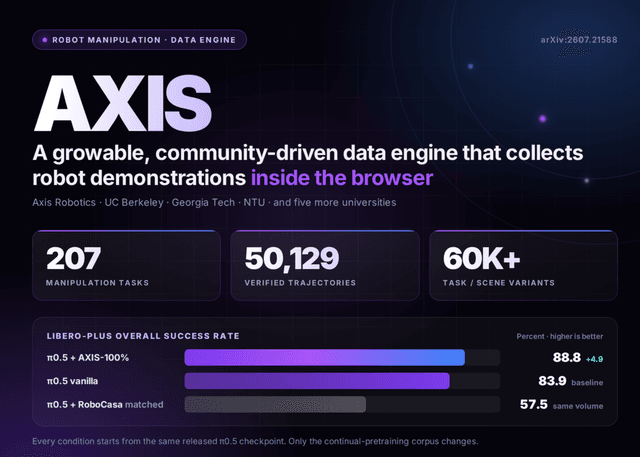
Axis Robotics เปิดตัว AXIS เอนจินข้อมูลบนเบราว์เซอร์ พร้อมชุดข้อมูลควบคุมหุ่นยนต์กว่า 5 หมื่นรายการtag: AXIS, Axis Robotics, Dataset, Machine Learning, MuJoCo, RoboticsSep 8, 2026 · By: NatapolKAXIS เปลี่ยนรูปแบบการเก็บข้อมูลการสอนหุ่นยนต์มาไว้บนเว็บเบราว์เซอร์ เพื่อแก้ปัญหาความล่าช้าในการขยายชุดข้อมูล โดยสามารถรวบรวมภารกิจได้ถึง 207 ภารกิจ และ 50,129 วิถีการเคลื่อนที่ ช่วยเพิ่มประสิทธิภาพโมเดล π0.5 ให้สูงขึ้นอย่างมีนัยสำคัญ
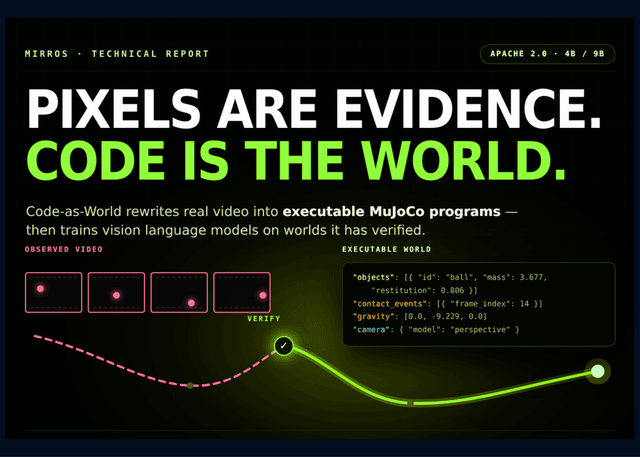
รู้จัก ‘Code-as-World’ เปลี่ยนวิดีโอโลกจริงให้เป็นโปรแกรมฟิสิกส์ MuJoCo ที่แก้ไขและรันได้tag: Agentic Loop, Code-as-World, MirroS, MuJoCo, Open-Source, Physical ReasoningAug 31, 2026 · By: TanasakPMirroS เปิดตัว Code-as-World กระบวนทัศน์ใหม่ที่แปลงวิดีโอจริงให้เป็นโค้ดที่รันได้ใน MuJoCo เพื่อใช้ฝึกฝน AI ให้เข้าใจเหตุผลทางกายภาพได้แม่นยำกว่าโมเดลวิดีโอแบบเดิม
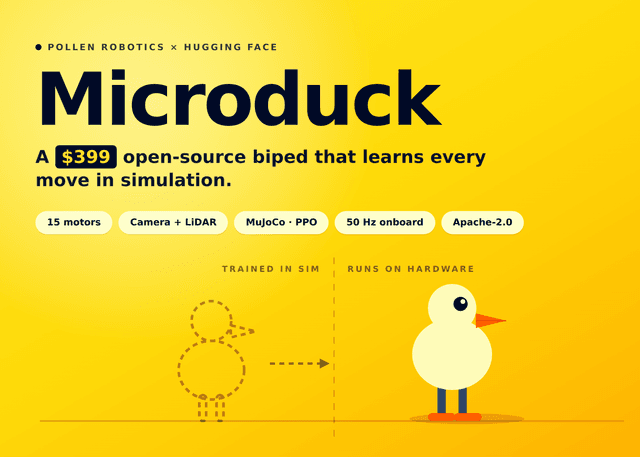
Hugging Face เปิดตัว Microduck หุ่นยนต์สองขา Open-Source ราคา 1.4 หมื่นบาท ฝึกฝนด้วย AI ได้บนโต๊ะทำงานtag: Hugging Face, Microduck, MuJoCo, Open Source Robotics, Pollen Robotics, Reinforcement LearningAug 30, 2026 · By: TanasakPPollen Robotics ทีมผู้พัฒนาจาก Hugging Face เปิดตัว Microduck หุ่นยนต์สองขาสูง 25 ซม. ที่รองรับการฝึกฝนผ่าน Reinforcement Learning ในราคา 399 ดอลลาร์ พร้อมเปิดเผยกระบวนการฝึกแบบ sim-to-real สู่สาธารณะ
เจาะลึกสถานะการจำลองสถานการณ์เพื่อ Physical AI: เมื่อโลกเสมือนคือรากฐานของหุ่นยนต์อัจฉริยะtag: Isaac Lab, Isaac Sim, MuJoCo, Nvidia, Physical AI, RoboticsJul 22, 2026 · By: NatapolKความท้าทายของ Physical AI คือการขาดแคลนข้อมูลในโลกจริง การใช้ระบบจำลอง (Simulation) ที่ขับเคลื่อนด้วย GPU จึงกลายเป็นหัวใจสำคัญในการสร้างชุดข้อมูลขนาดใหญ่เพื่อฝึกฝนหุ่นยนต์อย่างปลอดภัยและคุ้มค่า