tag: Robotics

เจาะลึกสถานะการจำลองสถานการณ์เพื่อ Physical AI: เมื่อโลกเสมือนคือรากฐานของหุ่นยนต์อัจฉริยะ

เจาะลึกสถานะการจำลองสถานการณ์เพื่อ Physical AI: เมื่อโลกเสมือนคือรากฐานของหุ่นยนต์อัจฉริยะ

· By: NatapolK
ความท้าทายของ Physical AI คือการขาดแคลนข้อมูลในโลกจริง การใช้ระบบจำลอง (Simulation) ที่ขับเคลื่อนด้วย GPU จึงกลายเป็นหัวใจสำคัญในการสร้างชุดข้อมูลขนาดใหญ่เพื่อฝึกฝนหุ่นยนต์อย่างปลอดภัยและคุ้มค่า
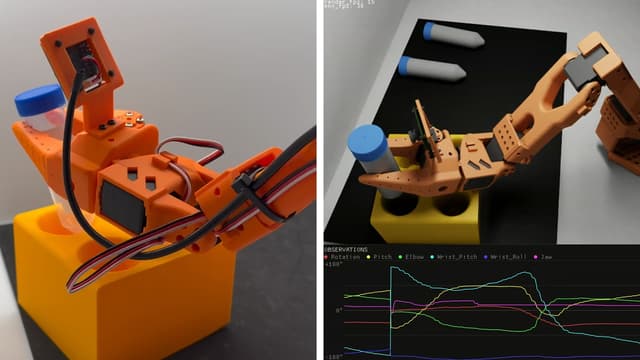
Grabette: ระบบ Open Source บันทึกข้อมูลการหยิบจับของหุ่นยนต์ผ่านอุปกรณ์ Handheld

Grabette: ระบบ Open Source บันทึกข้อมูลการหยิบจับของหุ่นยนต์ผ่านอุปกรณ์ Handheld

· By: TanasakP
Grabette เปิดตัวระบบบันทึกข้อมูลการหยิบจับของหุ่นยนต์แบบ Open Source ที่ช่วยเปลี่ยนการเคลื่อนไหวจากอุปกรณ์มือถือให้เป็นชุดข้อมูลพร้อมใช้งานสำหรับการเรียนรู้ของหุ่นยนต์
Robbyant เปิดตัว LingBot-VLA 2.0: โมเดล VLA ขนาด 6B แบบ Open-Source คุมหุ่นยนต์ได้หลากหลายรูปแบบร่าง

Robbyant เปิดตัว LingBot-VLA 2.0: โมเดล VLA ขนาด 6B แบบ Open-Source คุมหุ่นยนต์ได้หลากหลายรูปแบบร่าง

· By: TanasakP
Robbyant จาก Ant Group เปิดตัว LingBot-VLA 2.0 โมเดลควบคุมหุ่นยนต์ข้ามรูปแบบร่างที่ฝึกฝนด้วยข้อมูลกว่า 60,000 ชั่วโมง โดยใช้สถาปัตยกรรม MoE และระบบพื้นที่การสั่งการมาตรฐาน 55 มิติเพื่อรองรับการสั่งงานที่ซับซ้อน
เปิดตัว Orca เวิลด์โมเดลจากจีน ทำประสิทธิภาพเทียบเท่าระบบหุ่นยนต์เฉพาะทางโดยไม่ต้องใช้ Action Label

เปิดตัว Orca เวิลด์โมเดลจากจีน ทำประสิทธิภาพเทียบเท่าระบบหุ่นยนต์เฉพาะทางโดยไม่ต้องใช้ Action Label

Beijing Academy of Artificial Intelligence เปิดตัว Orca เวิลด์โมเดลที่เรียนรู้ผ่านวิดีโอ 125,000 ชั่วโมงโดยไม่ต้องพึ่งพาการกำกับป้ายข้อมูลการกระทำ แต่ให้ผลลัพธ์ใกล้เคียงกับโมเดลเฉพาะทางอย่าง π0.5
Mistral เปิดตัว Robostral Navigate โมเดล 8B ขับเคลื่อนหุ่นยนต์จดจำพื้นที่ด้วยกล้องตัวเดียว

Mistral เปิดตัว Robostral Navigate โมเดล 8B ขับเคลื่อนหุ่นยนต์จดจำพื้นที่ด้วยกล้องตัวเดียว

· By: SirilukP
Mistral บุกตลาดหุ่นยนต์ด้วยโมเดล Robostral Navigate ขนาด 8B ที่ช่วยให้หุ่นยนต์เคลื่อนที่ผ่านสภาพแวดล้อมที่ไม่คุ้นเคยได้โดยใช้เพียงกล้อง RGB เพียงตัวเดียว
NVIDIA ผนึก Hugging Face ยกระดับ LeRobot ด้วยโมเดลและเฟรมเวิร์กใหม่เพื่อชุมชนหุ่นยนต์แบบเปิด

NVIDIA ผนึก Hugging Face ยกระดับ LeRobot ด้วยโมเดลและเฟรมเวิร์กใหม่เพื่อชุมชนหุ่นยนต์แบบเปิด

· By: AttapolK
NVIDIA และ Hugging Face ร่วมมือกันนำโมเดล Isaac GR00T 1.7 และเฟรมเวิร์ก Isaac Teleop เข้าสู่ไลบรารี LeRobot เพื่อช่วยให้นักพัฒนาเข้าถึงทรัพยากรด้าน AI เชิงกายภาพและพัฒนาระบบหุ่นยนต์แบบครบวงจรได้ง่ายขึ้น
← ก่อนหน้าหน้า 2 · 36 ข่าว